公式発表Microsoft Research

Microsoft Research、触覚フィードバック型卓上ロボット「KITE」を発表

Microsoft Researchとスタンフォード大学の研究チームは、デジタルシミュレーション上の力やトルクを物理的に体感できる卓上移動型触覚ロボット「KITE」を発表しました。上向きカメラと天井のLEDアレイによる位置計測、ギアレスモーターによるスムーズなトルク制御を組み合わせることで、マウスのような自由移動とリアルタイムな力覚提示の両立を実現しています。

AI解析: gemini-3.5-flash

元動画: KITE: a Kinesthetic Interface for Tangible Exploration

3秒でわかる要点

  1. 1無抵抗な移動と高精度な力覚提示を単一のデバイスで両立する独自の制御機構を実装
  2. 2天井の非対称LEDアレイと上向きカメラ、モータフィードバックを組み合わせた高速トラッキング
  3. 3流体力学や分子間力、潮汐力など抽象的な物理現象を手で直接体感できる教育アプリケーション

何が発表されたのか

Microsoft Research(MSR)インターンシッププログラムの一環として、スタンフォード大学博士課程のElizabeth Childs氏らの研究チームは、デジタル画面上のグラフィックスと物理的な力をリアルタイムに連動させる触覚(ハプティック)インターフェース「KITE(Kinesthetic Interface for Tangible Exploration)」を発表しました。本研究は学会発表および概念実証(PoC)段階の研究開発成果であり、現時点で市販製品としての一般提供時期は未定となっています。

従来のハプティック装置は、可動域がアーム構造に拘束されるか、振動モータによる簡易的な触覚提示に留まることが一般的でした。KITEは卓上を自由に全方向へ移動できるロボットでありながら、グラフィックス上のオブジェクトや力場に触れた瞬間に抵抗力やトルク、衝撃を発生させることができます。画面上の抽象的な物理現象を手に取れる触感として再現する、新しいインターフェース技術の位置づけとなります。

発表された機能・アップデートの全容

ギアレスモータと独自APIによるデュアルモード制御

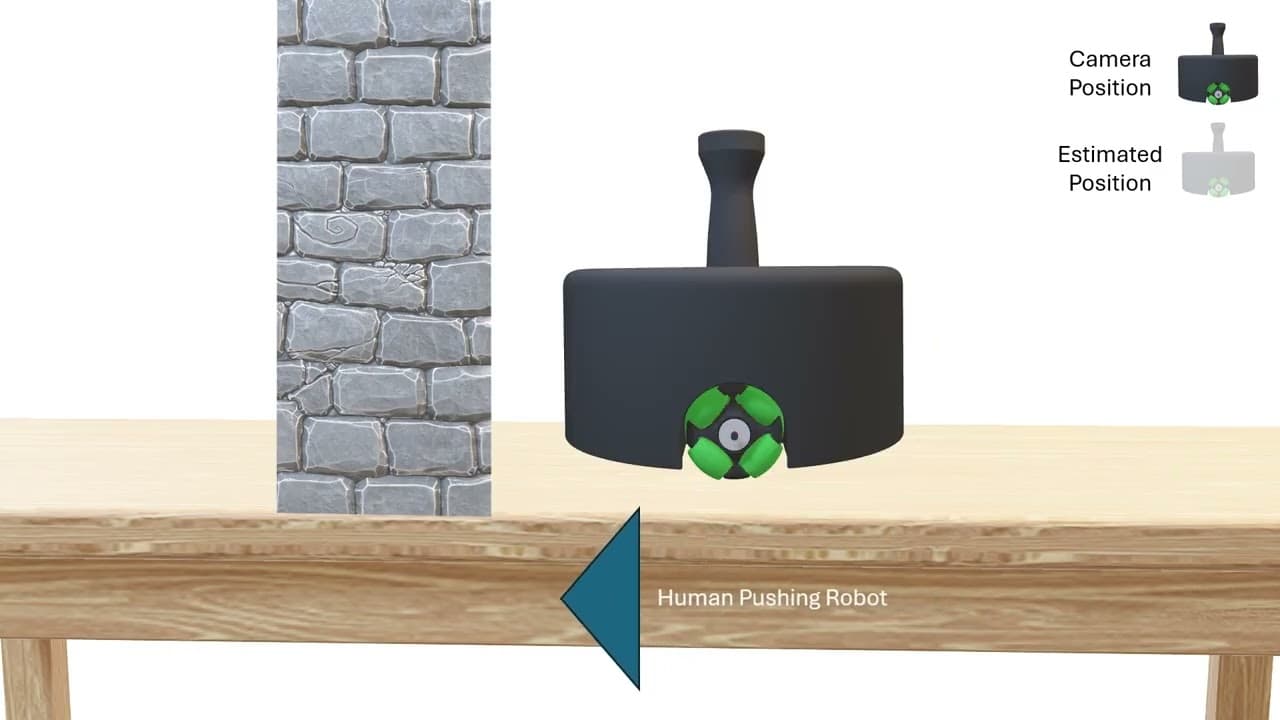
KITEの最大の特徴は、「無抵抗に移動するモード(Free Moving)」と「抵抗力を提示するモード(Resisting)」の2つの動作状態を瞬時に切り替えられる点にあります。何もない空間を移動する際は、まるで一般的なPCマウスのようにスムーズに手で滑らせることが可能です。一方で、ディスプレイ上の仮想オブジェクトや力場に接触した瞬間、ロボットは正確な反作用の力やトルクを生成します。

この滑らかな切り替えを実現するために、バックドライブ性(外部から力を加えた際の回転しやすさ)に優れたギアレスモータ(ダイレクトドライブモータ)を採用しています。さらに、モータの力覚とトルクを精密に制御するためのカスタムモータドライバAPIを自作しました。ギアの噛み合わせによる摩擦やガタつきを排除することで、微細な力覚の変化から力強い衝突抵抗までを忠実に可視化・可触化することに成功しています。

3輪全方位移動構造とコンパクトな内部コンポーネント

任意の方向からの力を正確に提示し、かつロボット自身が向きを変えずに全方向へ移動するために、KITEは3輪のオムニホイールを円形に配置した機構を採用しています。本体内部には、メインプロセッサとして「Raspberry Pi」を搭載し、電源管理用に「16V Buck(降圧レギュレータ)」および「5V Boost(昇圧レギュレータ)」、さらにリチウムイオンバッテリーを一体化しています。

これらの電子基板、モータ、車軸、ホイール保持部が高さ10cm強のコンパクトな筒型筐体に収められており、上部にはユーザが手で握りやすいハンドルが用意されています。完全にワイヤレスかつスタンドアロンで動作する設計となっており、ディスプレイ面上を制約なく探索できる構造が確立されています。

天井LEDアレイと上向きカメラによるハイブリッド位置特定

画面上の視覚効果と手元の力覚提示を完全に一致させるためには、KITEがディスプレイ上のどこにいるのかをミリ単位の精度で把握する必要があります。KITEでは、本体ハンドルの最上部に「上向きカメラ」を取り付けるという独自のアプローチを採用しました。

天井面には非対称に配置されたLEDパターンが設置されています。上向きカメラがこのLEDパターンを常時撮影し、幾何学的な位置関係を照合することで、ディスプレイに対するKITEの絶対位置(X, Y座標)および回転角度(θ)をリアルタイムに算出します。外部のビジョントラッキングカメラを設置する手間を省き、ロボット単体で安定した位置計測を可能にしました。

モータフィードバックを用いた高フレームレート補間技術

カメラ映像のみに頼った位置特定の場合、カメラの撮影フレームレート(通常30〜60fps)によるタイムラグが生じ、壁にぶつかった際の力覚反応が遅延するという問題が発生します。力覚提示において数ミリ秒の遅延は、触感の違和感や「やわらかすぎる質感」の原因となります。

そこでKITEは、カメラによる絶対位置の取得と、モータエンコーダからのフィードバックを組み合わせた「ハイブリッド位置推定」を導入しました。カメラのフレーム間における僅かな移動量をモータの回転情報から補間計算し、次のカメラフレームが届いた段階で正確な位置へと補正します。これにより、極めて高い応答速度で力覚を更新し、硬い仮想壁との衝突でも弾むような違和感のない手応えを作り出しています。

多岐にわたる物理現象のインタラクティブな触覚体験

動画内では、KITEを用いて様々な自然科学分野の物理現象を体験する具体的なデモが実証されています。

  • 航空力学(流体力学): 飛行機の翼(エアフォイル)周辺の空気の流れをシミュレーション。翼の角度(迎え角)を変えると、発生する揚力(Upwards force)やダウンフォースが直接手元に押し上げ・押し下げの力として伝わります。
  • 分子物理学・化学: 水素結合の切断や分子間の引き合いを物理的に体験。プロトンを引き離す際の抵抗感や、電気陰性度によって近くの原子へ吸い寄せられる引力を実感できます。
  • 天体物理学(潮汐力): 月の重力が地球の海に与える影響を追体験。月に近い側で働く強い引力と、遠い側での弱い力の差が、潮の満ち引きを生み出すメカニズムを手元で把握できます。
  • 機構学・弾性力: 単体・直列・並列に配置されたバネの剛性の違いを検証。並列に繋がれたバネを引く際の強い抵抗力が手応えとして直感的に分かります。
  • 摩擦の分類: レンガ面における一定の抵抗を生む「クーロン摩擦」と、オイルなどの流体内を移動する際に速度に応じて抵抗が増す「粘性摩擦」の違いを手で押し比べて体感できます。
性能・ベンチマーク

動画内において具体的な定量的スコア(遅延ミリ秒数や最大発生ニュートン数など)の提示はありませんでしたが、構造および制御システムから読み取れる技術仕様を以下に整理します。

評価項目 / 仕様 測定値・仕様内容 出典・補足
移動機構 3輪オムニホイール全方位移動 動画内CAD・解説(0:50)
駆動モータ ギアレス(ダイレクトドライブ)モータ 動画内スライド(0:36)
メインプロセッサ Raspberry Pi 動画内分解図(0:52)
電源系統 内部バッテリー、16V Buck / 5V Boost回路 動画内分解図(0:52)
位置追従方式 上向きカメラ+天井非対称LEDアレイ 動画内デモ(1:03)
力覚更新方式 カメラ位置特定+モータフィードバック補間 動画内デモ(1:48)

競合サービスとの比較

ハプティクス(触覚提示)技術および卓上ロボティクスの分野における主要なアプローチとKITEの比較は以下の通りです。(※競合技術の仕様は編集部注による一般的な技術知識に基づきます)

比較項目 Microsoft Research「KITE」 従来型アーム式力覚デバイス(Phantom等) 一般的なモバイル卓上ロボット(Toio等)
可動範囲 卓上ディスプレイ全域(無制限) アームの可動半径内に限定 卓上全域(無制限)
力覚提示能力 力・トルク・衝撃(双方向) 高精度な力・トルク提示 駆動移動のみ(反作用力は弱い)
制御モード 無抵抗移動と力覚提示の完全両立 常時アームの慣性が載る モータ制御による簡単な抵抗のみ
位置認識手法 上向きカメラ+天井LED+モータ補間 メカニカルエンコーダ(物理関節) 底面光学パターン読み取り等
装置の複雑性 スタンドアロン型・配線なし 外部固定アーム・大型 スタンドアロン型

KITEの優位性は、卓上移動ロボットの「自由な移動性」と、アーム型ハプティックデバイスの「力強い力覚・トルク提示」を単一のモバイル筐体で統合した点にあります。

料金・提供プラン

本動画内では、KITEの製品化予定や販売価格、製造コストについての言及はありません。Microsoft Researchによる研究成果発表であるため、現時点で有料プランやAPIとしての商用提供は行われていません。

日本から使う方法

現時点ではハードウェア、ソフトウェアともに一般公開されていません。ただし、本研究の動向を把握し、今後のオープンソース化や関連論文を参照するための手順は以下の通りです。

  1. 公式研究ページの確認: Microsoft ResearchのWebサイト内の該当プロジェクトページ(動画概要欄記載のURL)にアクセスし、公開論文や技術文書を確認します。
  2. 要素技術の実装検討: KITEの基本構成は、Raspberry Pi、ダイレクトドライブモータ、オムニホイール、汎用カメラなど入手可能な部品で構成されています。掲載されている概念図を元に、自主的なハプティクスプロトタイプの開発に応用することが可能です。
  3. 開発環境の準備: トラッキングおよび制御ロジックを再現する場合、Linux(Raspberry Pi OS)環境でのPython/C++によるカスタムモータ制御処理の実装が必要となります。

誰にどう効くのか

エンジニア・研究者への影響

ダイレクトドライブモータを用いた抵抗力制御と、カメラ+エンコーダの補間による高速ハイブリッド位置特定の手法は、ロボティクスや新世代HCI(ヒューマン・コンピュータ・インタラクション)の開発において非常に有用な設計パターンとなります。

教育関係者・教材開発者への影響

数学や物理、化学の授業において、「数式」や「2Dグラフィックス」でしか学べなかった概念(電場、力場、揚力、粘性など)を「身体感覚」として直接生徒に教えられる新たな教育ツールの可能性が開かれます。

経営層・プロダクトマネージャーへの影響

VR/AR(XR)領域におけるグラフィック偏重のデジタル体験から、実体を持った「Physical AI」「Tangible UI」へのシフトを示す事例となります。製造業におけるシミュレータや遠隔操作UIの次世代規格として応用が期待されます。

まとめ

KITEは、画面の中のデジタルシミュレーションに「触れる手応え」を与えることで、抽象的な物理現象を直感的な体感へと変換する革新的な触覚デバイスです。上向きカメラとモータ補間による高精度トラッキング、そしてギアレスモータ制御の融合がその技術的核となっています。

読者が次に取るべきアクションとして、Microsoft Researchが発信する触覚インターフェース関連の論文情報をチェックし、自社のプロトタイピングやSTEM教育分野への応用可能性を模索することをおすすめします。

動画のタイムテーブル

  • 0:00触覚デバイス「KITE」の概要とコンセプトの紹介
  • 0:11静電気場(Electrostatic Field)シミュレーションのデモ
  • 0:20「Free Moving」と「Resisting」の動作モード切替
  • 0:40内部構造(ギアレスモータ、Raspberry Pi、基板等)の解説
  • 0:50全方位移動を可能にする3輪設計とコンポーネント構成
  • 1:00天井LEDと上向きカメラによる絶対位置・姿勢トラッキング
  • 1:26仮想的な壁衝突のトルク制御メカニズム
  • 1:46カメラ遅延を埋めるモーターフィードバック補間技術
  • 2:00物理学教育デモ:翼の揚力(航空力学)
  • 2:10物理学教育デモ:プロトン移動と分子結合(化学・分子物理)
  • 2:19物理学教育デモ:月の重力と潮汐力(天体物理)
  • 2:30物理学教育デモ:バネの直列・並列接続における剛性変化
  • 2:38物理学教育デモ:クーロン摩擦と粘性摩擦の比較

記事で紹介したツール

この機能を、いま自分の環境で試す

記事の内容は公式発表の要約です。実際の使い勝手は触ってみないと分かりません。多くは無料枠から始められます。

公式サイトで試す

提供: OpenAI

本記事は元動画の映像・音声をAIが解析して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元動画を見る(解析モデル: gemini-3.5-flash)