米NVIDIAは、自動運転車およびロボタクシー向けの最新オープン推論モデル「Alpamayo 2 Super」を公開しました。340億パラメータの規模を持ち、360度全方位の視覚認識から軌道予測、推論根拠の生成、メタアクション設定までを単一モデルで処理します。オープンライセンスのもとでHugging Faceを通じて提供を開始しており、商用再配布や微調整に対応します。
何が発表されたのか
米NVIDIAは、自動運転システムおよびロボタクシーの開発向けに設計された最先端のオープン推論モデル「Alpamayo 2 Super」を発表しました。本モデルは同社が開発を進める自動運転用AIアーキテクチャの最新版であり、開発プラットフォーム「Hugging Face」上で一般公開されています。
Alpamayo 2 Superは、340億(34B)パラメータの規模を誇るマルチモーダル基盤モデルです。従来は視覚認識、経路決定、車体制御、データアノテーションといった機能ごとに別々のAIモデルを構築しパイプライン化する必要がありました。しかし本モデルは、360度全方位のカメラ画像入力からリアルタイムの走行軌道予測、自然言語による状況推論、メタアクション(高次元の行動指示)の決定、自動ラベリングまでを1つの統合モデルで実行します。
提供形式は研究段階ではなく、商用利用や再配布が認められたオープンライセンス「OpenMDW-1.1」に基づくプロダクションレベルの公開となります。世界の自動車メーカーや自動運転スタートアップは、本モデルをベースに自社データでの追加学習(ファインチューニング)や派生モデルの構築、製品への組み込みを行うことができます。
発表された機能・アップデートの全容
360度全方位視覚認識とエンドツーエンド統合処理
映像内では、車両に搭載された複数のカメラシステムから得られる360度の全方位サラウンド映像を、AIモデルがリアルタイムで一括処理する様子が紹介されています。従来の自動運転基盤では、前方は前方用モデル、側方は側方用モデルといった個別モジュールを並列動作させることが主流でした。
Alpamayo 2 Superは、単一のモデル内で車両全周の空間情報を統合して処理します。デモ画面では、自車の周囲に存在する他の乗用車、トラック、工事用車両、さらには路上を歩く歩行者や台車を押す作業員などが、緑色や黄色などのバウンディングボックスやセグメンテーションとして正確に検知・追跡されています。全方位の視覚情報を単一の潜在空間で保持することで、画角の境目で生じやすいオブジェクトの認識漏れやフレーム遅延を大幅に削減することに成功しています。
Grounded Visual Question Answeringと自然言語推論の生成
本モデルの大きな特徴の1つが、視覚情報と根拠付けされた言語理解を組み合わせた「Grounded Visual Question Answering(根拠付き視覚QA)」および「Reasoning Generation(推論根拠の生成)」機能です。
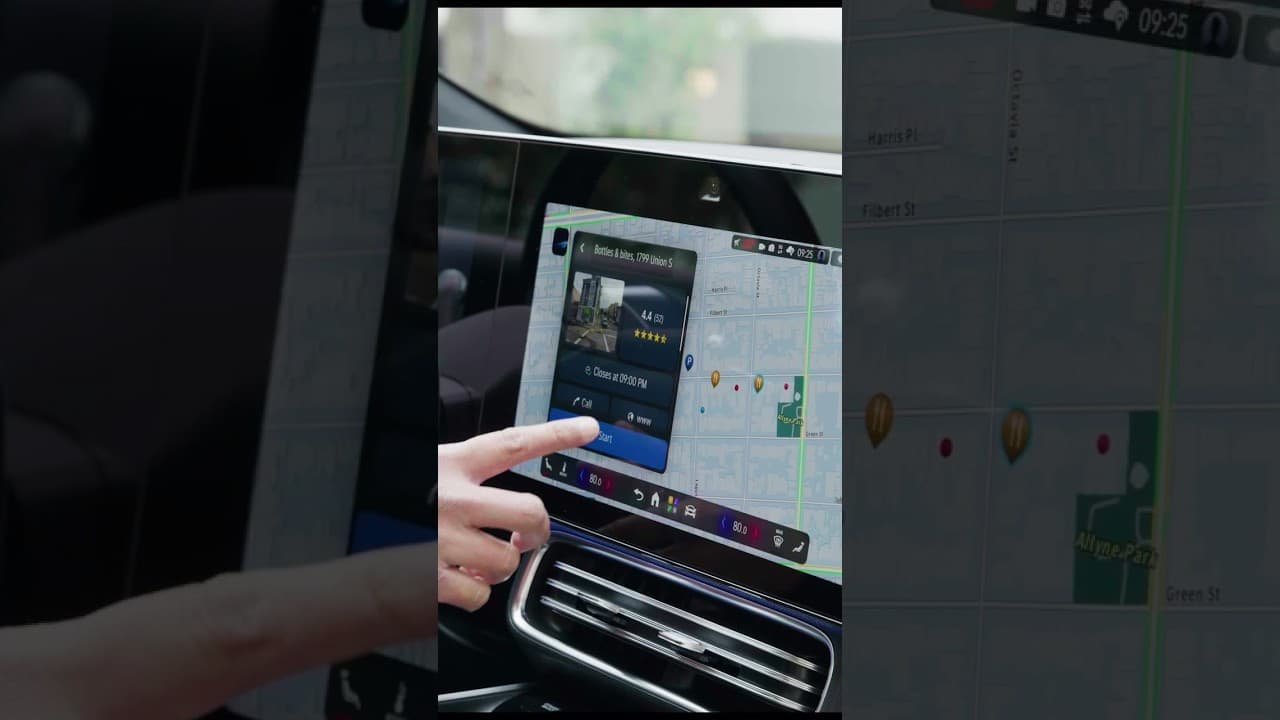
デモ映像では、車内のセンターディスプレイに対して乗員が「Let's go to my favorite sandwich shop(お気に入りのサンドイッチ店に行こう)」と発話する場面が提示されています。AIは目的地の検索と経路選定を行うだけでなく、自車が走行中に「なぜその行動をとるのか」という思考プロセスを自然言語のテキストとして出力します。
例えば、道路工事が行われている複雑な区間に進入した際、画面上の推論出力エリアには「Keep lane to follow the temporary corridor created by the construction cones(工事用パイロンによって作られた臨時走行路に沿って車線を維持する)」という判断理由が表示されます。単に操舵角や加減速の数値データを出力するだけでなく、AIが道路環境のどの要素に注目し、どのような論理で判断したのかを可視化することで、車内乗員への安心感提供やトラブル時のログ解析を極めて容易にしています。
リアルタイム軌道予測とメタアクションの自動生成
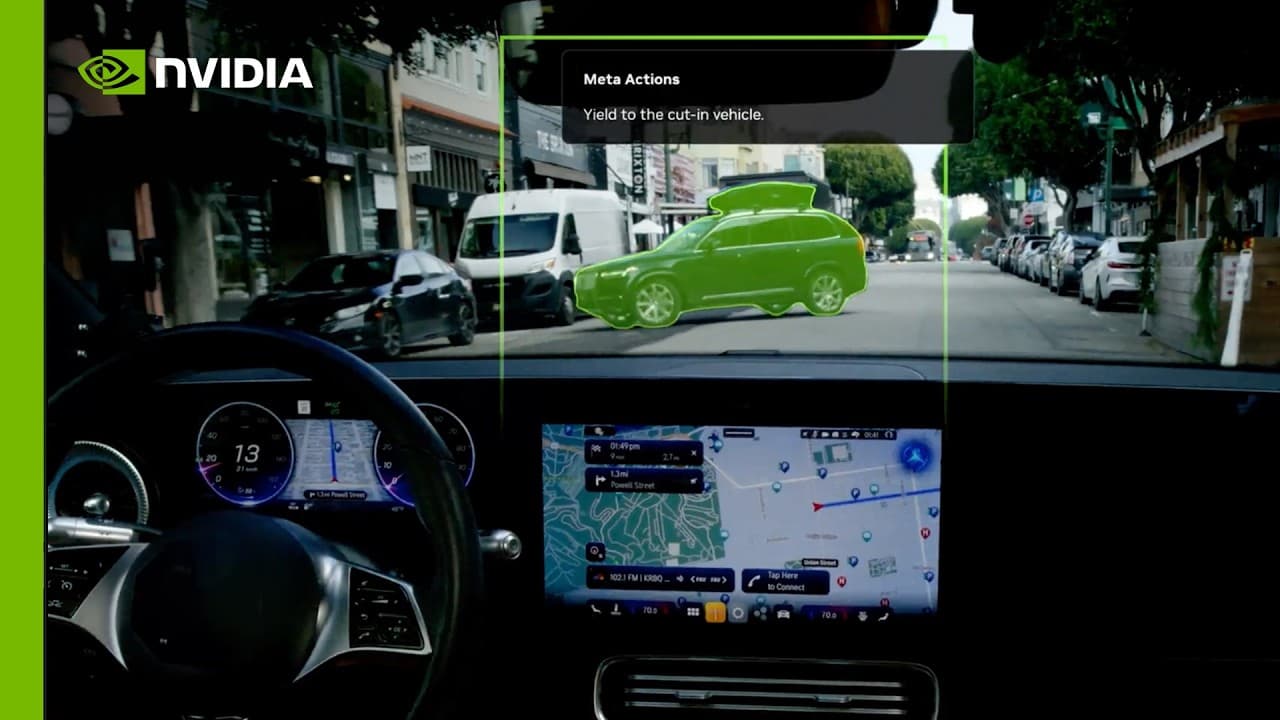
AIは視覚認識と推論をもとに、自車の将来の位置関係を示す「Trajectory Prediction(軌道予測)」と、ドライバーのように高レベルな判断を下す「Meta Actions(メタアクション)」をリアルタイムに生成します。
映像の各シーンでは、多種多様な交通状況におけるメタアクションの動的な生成が確認できます。
- 前方に停車中の車両が存在するシーン: 「Nudge left due to the stationary lead vehicle ahead blocking our lane(前方に自車線を塞ぐ停車車両があるため、左側に少し寄って回避する)」
- 合流車両や横断歩行者に対峙するシーン: 「Yield to the cut-in vehicle(割り込み車両に譲る)」「Yield to the pedestrian crossing the lane(車線を横断する歩行者に譲る)」
- 路上にボールや小児の飛出しリスクがある住宅街シーン: 「Decelerate, stop if the ball or pedestrians pose a risk(減速し、ボールや歩行者が危険を及ぼす場合は停止する)」
このように、単に前方の追従や車線維持を行うだけでなく、人間のベテランドライバーが行うような高度な判断と繊細な回避行動指示をミリ秒単位で判断し続けます。画面右下には予測される車線上の走行ラインがグラフ(Longitudinal / Lateral)として描画され、将来の車両挙動が精密に計算されていることが可視化されています。
データ注釈を自動化する高度なオートラベリング機能
自動運転AIの開発において最大のボトルネックとされるのが、膨大な走行映像に対する手動アノテーション(ラベル付け)のコストです。Alpamayo 2 Superは、モデル自体が高度な「Auto-labeling(自動ラベリング)」機能を兼ね備えています。
モデルは入力された大量の映像データに対し、走行軌道、物体の境界線、各アクターの行動予測、道路標識や臨時パイロンの意味論的解釈(セマンティクス)を自動的に生成します。従来はサードパーティ製のアノテーションツールや別個のAIモデルを組み合わせて構築していたデータ処理パイプラインを、Alpamayo 2 Super単体で大幅に効率化できます。これにより、開発企業は膨大な走行ログを高速かつ安価に学習用高品質データセットへと変換することが可能になります。
340億パラメータへの規模拡大とアーキテクチャの進化
動画内では、Alpamayoシリーズのモデル規模の進化が明示されています。初期の「Alpamayo 1」および軽量版「Alpamayo 1.5 Nano」は100億(10B)パラメータからスタートし、その後290億(29B)パラメータへと段階的に拡張されてきました。
最新の「Alpamayo 2 Super」ではパラメータ数が340億(34B)へと拡大しました。パラメータ規模の増大により、視覚情報の解像度向上、複雑なエッジケース(特殊な工事現場や入り組んだ市街地など)における推論精度、および自然言語出力の論理的一貫性が劇的に向上しています。モデル規模が大きく拡大したものの、推論効率の最適化が図られており、車載コンピューターやエッジサーバー上でのリアルタイム動作を想定した設計となっています。
性能・ベンチマーク
動画内で示されたモデル規模および機能仕様の構成は以下の通りです。定量的なベンチマークテストの比較数値については映像内での直接的なデータ開示は行われておらず、モデルの機能網羅性とパラメータ数が提示されています。
| 項目 |
Alpamayo 1 / 1.5 Nano |
Alpamayo 2 Super |
出典 |
| パラメータ数 |
10B / 29B |
34B(340億) |
動画内テロップ(0:16〜0:19) |
| 視野角対応 |
部分的(フロント中心) |
フル360度サラウンド |
概要欄・動画映像 |
| 推論機能 |
基本的な物体認識 |
Grounded VQA + 推論生成 |
動画内テロップ(0:08) |
| 出力データ |
操舵角・制御値 |
軌道予測・メタアクション・言語根拠 |
動画内実演(0:10〜0:35) |
| ラベリング |
手動パイプライン依存 |
モデル内統合オートラベリング |
概要欄 |
| ライセンス |
オープン |
OpenMDW-1.1(商用可) |
概要欄 |
(注: 定量的な精度スコアや他社モデルとのベンチマーク数値比較は動画本編では提示されておらず、NVIDIAの公式技術ブログ等での詳細が参照対象となります)
競合サービスとの比較
自動運転およびビジョン・ランゲージ・モデル(VLM)分野における主要な競合ソリューションとAlpamayo 2 Superの立ち位置を比較します。なお、競合サービスの特性についての記述は編集部の専門知識に基づく補足分析を含みます。
| サービス・モデル |
提供元 |
パラメータ / 構造 |
商用オープン性 |
エンドツーエンド推論 |
主な特徴と差異 |
| Alpamayo 2 Super |
NVIDIA |
34B / 統合マルチモーダル |
完全オープン(商用可) |
対応(言語+軌道+アクション) |
360度カメラ対応。推論根拠と言語理解を統合した商用利用可能なモデル。 |
| Tesla FSD v12+ |
Tesla |
非公開(エンドツーエンドNN) |
完全ブラックボックス(非公開) |
対応(映像→制御) |
実装事例は多いが社外提供なし。言語推論やメタアクションの可視化機能はない。 |
| Waymo Driver |
Alphabet |
非公開(複合パイプライン) |
完全ブラックボックス(非公開) |
部分対応 |
ロボタクシーで高い実績。AIモデル単体としての一般提供やカスタマイズは不可。 |
| GPT-4o |
OpenAI |
非公開(汎用VLM) |
API提供のみ(商用可) |
非対応(車載制御未最適) |
高度な画像言語理解を持つが、360度車載カメラの同期やリアルタイム制御軌道出力には未対応。 |
競合に対するAlpamayo 2 Superの最大の強みは「高い性能を持つ自動運転専用基盤モデルが商用利用可能なオープンライセンスで提供されている点」にあります。TeslaやWaymoなどの専業巨頭が技術を自社専用に囲い込むなか、自動車メーカー(OEM)やTier 1サプライヤーはAlpamayo 2 Superを導入することで、自社独自のロボタクシーや高度運転支援システム(ADAS)をゼロからAIを開発することなく短期間で構築できます。
一方、課題としては、34Bパラメータという規模を実車上でリアルタイム駆動させるために、NVIDIA DRIVE Thorなどの非常に強力な車載用SoCが要求される点が挙げられます。
料金・提供プラン
本動画および概要欄で発表された利用条件と価格体系は以下の通りです。
- モデル利用料: 無償(オープンモデルとして配布)
- 提供ライセンス: OpenMDW-1.1
- 商用利用: 可(製品への組み込み、商業的再配布、ファインチューニング、派生モデルの作成が全面許可)
- API従量課金: なし(自社インフラまたはクラウド上で重みをロードして運用)
商用ライセンス費用は無料ですが、実際にモデルを運用・追加学習するためには、NVIDIAのGPU(H100/H200/B200等)や車載システム(NVIDIA DRIVE)といったハードウェアインフラの準備が必要です。
日本から使う方法
日本の開発者や研究者が本日よりAlpamayo 2 Superを利用するための手順と留意点は以下の通りです。
- モデル重みの取得:
- AIモデル共有プラットフォーム「Hugging Face」のNVIDIA公式リポジトリ(
nvidia/Alpamayo2-Super)にアクセスします。
- OpenMDW-1.1ライセンス利用規約に同意の上、モデルのウェイト(重みファイル)およびコードをダウンロードします。
- 必要動作環境の準備:
- 34Bパラメータのモデルを実行するため、十分なVRAM容量を持つNVIDIA GPU環境(例: NVIDIA A100 80GB、H100、または複数台のRTX 4090環境など)を用意します。
- 開発環境の構築:
- Python、PyTorch、およびNVIDIA TensorRT-LLMやNeMoフレームワークを構築し、モデルをロードします。
- 日本語環境および法規制に関する注意点:
- 日本語対応: 動画内のプロンプトおよび出力は英語ベースです。日本語のナビゲーションや推論出力を行いたい場合、日本語指示データセットによるファインチューニングが必要です。
- リージョン制限: Hugging Faceからのダウンロードに地域制限はありませんが、日本国内の公道で実証実験(FOT)を行う場合は、国土交通省や警察庁の自動運転公道実証ガイドラインに従う必要があります。
誰にどう効くのか
エンジニア・AI研究者へのインパクト
従来、自動運転のソフトウェア構築には視覚認識、トラッキング、経路計画など専門チームごとの個別モデル開発が必要でした。Alpamayo 2 Superの登場により、単一のマルチモーダルモデルを用いたエンドツーエンド学習へのシフトが急速に進みます。モデルの思考プロセスが英語テキスト(Reasoning Trace)として出力されるため、エッジケースにおけるアライメント(調律)やデバッグの効率が飛躍的に高まります。
企画・マーケティング担当者へのインパクト
自社ブランドの自動車や移動サービスにおいて「対話できる自動運転AI」という新たな体験価値を企画できます。乗員が「景色の良いルートを通って」「近くのカフェに寄って」と曖昧な指示を出しても、AIが周辺視覚と地図情報を組み合わせて理由を説明しながら走行するシステムを迅速にプロダクト化できます。新規サービスの立ち上げ期間を数年単位から数ヶ月単位へ短縮可能です。
経営層・CTOへのインパクト
自動運転AIの自社開発には莫大な計算資源とデータ収集コストがかかり、WaymoやTeslaに対する周回遅れが懸念されていました。商用利用可能な34B規模の最高峰モデルをオープンソースとして入手できることで、研究開発(R&D)投資の重複を避け、自社独自の顧客体験やローカルデータの差別化に資金を集中させることができます。自社専用の自動運転IPを自社主導で保持できる点も大きなメリットです。
まとめ
NVIDIAが公開した「Alpamayo 2 Super」は、340億パラメータの規模と全方位360度理解、推論出力機能を備えた自動運転向けの画期的なオープン基盤モデルです。単一のAIモデルで認識から判断、言語理解、オートラベリングまでを完結させるアプローチは、自動運転開発のあり方を根本から変える可能性を秘めています。
自動運転システムやロボティクス開発に携わる企業・エンジニアは、まずHugging FaceからAlpamayo 2 Superのモデルをダウンロードし、自社の走行データや評価環境に合わせた検証を開始することが推奨されます。