米NVIDIAは2026年8月4日、ロボタクシーや自動運転車(AV)のシステム開発に向けた、新しいオープン推論モデル「Alpamayo 2 Super」を公開しました。本モデルは340億(34B)パラメータの規模を持ち、複雑な現実世界の運転環境における360度全方位の認識、高度な運転意思決定、そして意思決定プロセスの言語化(自動推論ラベルの生成)を可能にします。すでにAIモデル共有プラットフォーム「Hugging Face」を通じて、商用利用可能なライセンスでの一般提供が開始されています。
何が発表されたのか
米NVIDIAは2026年8月4日、ロボタクシーや自動運転車(AV)のシステム開発を支援する、最先端のオープン推論モデル「Alpamayo 2 Super」を発表しました。本モデルは、複雑な現実世界の運転シナリオに対応するために設計された「ビジョン・ランゲージ・アクション(VLA)」モデルの一種です。340億(34B)のパラメータ数を誇り、360度の全方位認識、高度な運転意思決定、そしてその判断に至った理由を言語化して説明する「自動推論ラベル」の生成機能を備えています。
今回の発表における最大の特徴は、研究段階のプロトタイプではなく、すでにAIモデル共有プラットフォームである「Hugging Face」を通じて、商用利用可能なオープンモデルとして一般提供(GA)が開始されている点です。開発者は、NVIDIAが構築したこの強力な基盤モデルをベースに、独自の自動運転システムやロボタクシーの制御アルゴリズムを構築・カスタマイズすることができます。
発表された機能・アップデートの全容
公開されたデモ動画からは、実車(メルセデス・ベンツのセダン、カリフォルニア州ナンバー「107W814」など)を用いたサンフランシスコ市街地での実走行テストの様子とともに、Alpamayo 2 Superが備える極めて高度な認知・推論能力が明らかになりました。以下に、その主要な機能とアップデートの全容を詳細に解説します。
3Dグラウンデッド視覚質問応答(Grounded Visual Question Answering)
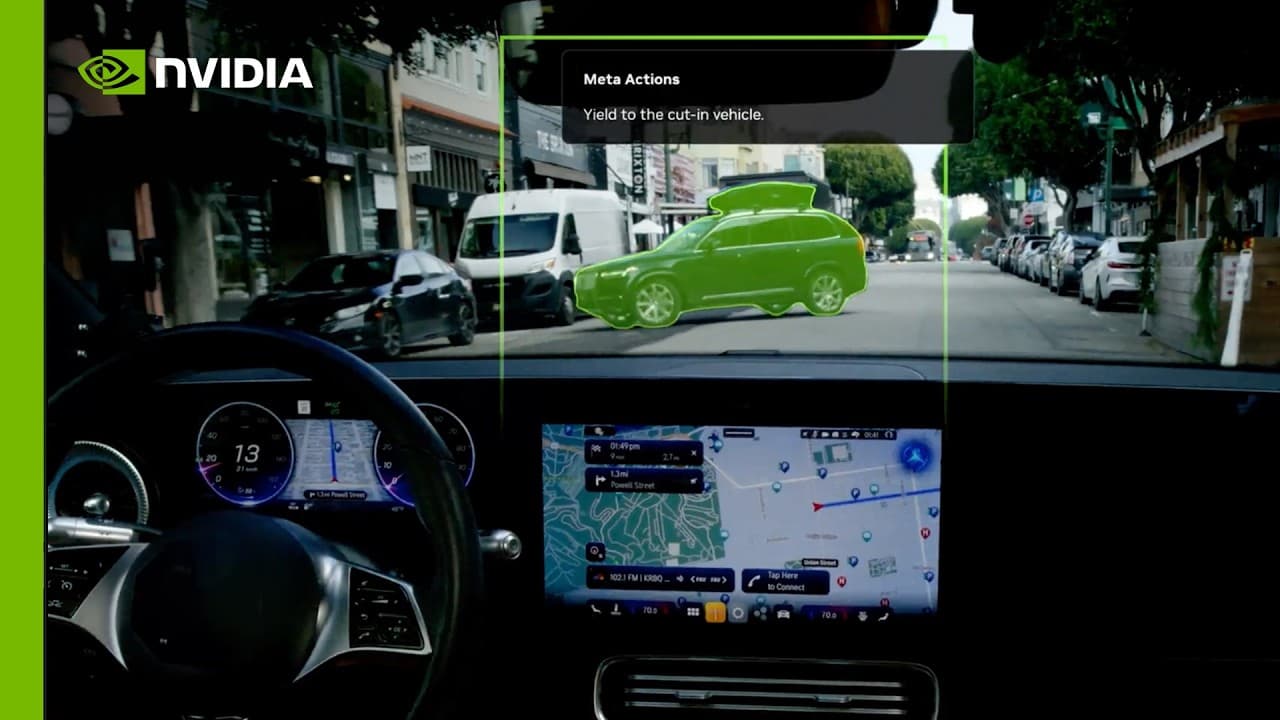
Alpamayo 2 Superは、単にカメラ映像から物体を検出するだけでなく、映像内の特定のオブジェクトと空間的な位置関係を紐付けて理解する「Grounded Visual Question Answering(グラウンデッド視覚質問応答)」に対応しています。デモ画面では、前方を走る車両や道路脇の歩行者を緑色の3Dバウンディングボックスおよびセグメンテーションマスクで正確に捉え、それらが自車の走行にどのように影響するかをリアルタイムに解析しています。これにより、AIは「どの車両が割り込んでくるか」「どの歩行者が道路を横断しようとしているか」を空間的に把握することができます。
意思決定の背景を言語化する「推論生成(Reasoning Generation)」
従来のディープラーニングを用いた自動運転システムは、判断のプロセスがブラックボックス化しやすいという課題を抱えていました。Alpamayo 2 Superはこの課題に対し、自らが行う運転操作の「理由」を自然言語のテキストとしてリアルタイムに生成する「Reasoning Generation(推論生成)」機能を実装しています。例えば、コーンで規制された工事区間を走行するシーン(動画0:20付近)では、"Keep lane to follow the temporary corridor created by the construction cones."(工事用コーンによって作られた一時的な通路に従うために車線を維持する)という詳細な推論テキストを出力しています。これにより、システムの安全性と説明責任(アカウンタビリティ)が大幅に向上します。
運転操作を定義する「メタアクション(Meta Actions)」の出力
モデルは推論結果に基づいて、車両が取るべき具体的な行動指針である「Meta Actions(メタアクション)」を生成します。動画内では、以下のような具体的な制御命令がテキストと連動して出力される様子が描かれています。
- "Nudge left to clear the vehicle."(車両を避けるために左に寄る)
- "Yield to the cut-in vehicle."(割り込み車両に道を譲る)
- "Yield to the pedestrian crossing the lane."(車線を横断する歩行者に道を譲る)
- "Nudge left due to the stationary lead vehicle ahead blocking our lane."(前方の停車車両が車線を塞いでいるため、左に寄って回避する)
- "Decelerate, stop if the ball or pedestrians pose a risk."(ボールや歩行者が危険をもたらす場合は減速・停止する)
これらのメタアクションは、車両のステアリングやブレーキを制御する下位のプランナー(軌跡計画システム)に直接引き渡され、スムーズな走行を実現します。動画内では、実際にボールが道路に転がり出てきた直後、物陰から子供が飛び出してくる危険なシーン(動画0:34付近)において、システムが即座に「Stop for the pedestrian」と判断し、安全に急停車する様子が示されています。
340億パラメータへの規模拡大と「Alpamayo」シリーズの系譜
NVIDIAはこれまで、車載エッジデバイス向けに軽量なモデルを展開してきました。動画内(0:16付近)で示されたロードマップによると、従来モデルである「Alpamayo 1」および「Alpamayo 1.5」は、100億(10B)パラメータおよび200億(20B)パラメータの「Nano」サイズとして提供されていました。これに対し、今回発表された「Alpamayo 2 Super」は、一気に340億(34B)パラメータへと規模を拡大しています。モデル規模の拡大(スケーリング)により、複雑な都市部での合流や、予測困難な歩行者の挙動に対する「フロンティアスケールでの推論(Reasoning at Frontier Scale)」が可能になりました。
360度マルチカメラ認識と3D物体セグメンテーション
走行デモでは、車両の全周囲を取り囲む複数のカメラ映像(マルチカメラ入力)を、Alpamayo 2 Superが統合して処理している様子が描かれています(動画0:22付近のマルチ画面)。フロントカメラだけでなく、サイドやリアの映像も同時に解析することで、死角を最小限に抑えた360度の状況把握を実現しています。また、検出された物体(UPSの配送トラック、並走する乗用車、道路を横断する歩行者など)は、高精度な3Dセグメンテーション技術によって瞬時に色分けされ、それぞれの進行方向や速度ベクトルが計算されています。これにより、統合的な軌跡予測(Trajectory Prediction)のグラフがシームレスに更新され、自車の最適な走行ルートがミリ秒単位で再計算されます。
性能・ベンチマーク
動画内および公式発表において、具体的なベンチマークテストの数値や、他社モデルとの詳細なスコア比較は提示されていません。ただし、動画内では「34 Billion Parameters」というモデルの規模そのものが、自動運転向けオープンモデルとして最高峰の性能(Frontier Scale)を担保する指標として強調されています。
| 評価指標・項目 |
提示された数値・仕様 |
出典(動画内 or 編集部注) |
| モデルパラメータ数 |
340億(34 Billion) |
動画内(0:18) |
| 従来モデルの規模 |
100億(10B)/ 200億(20B) |
動画内(0:16) |
| 入力データ対応 |
360度マルチカメラ、3D空間情報 |
動画内(0:22, 0:37) |
| 出力データ対応 |
メタアクション、推論テキスト、軌跡予測 |
動画内(0:10, 0:20) |
| 提供プラットフォーム |
Hugging Face |
動画内(0:45) |
競合サービスとの比較
自動運転AIの分野における、NVIDIAの「Alpamayo 2 Super」と主要な競合システム(Waymoの独自モデル、TeslaのFSD、および一般的なマルチモーダルLLM)との比較は以下の通りです。なお、競合モデルの詳細な仕様は、公開されている最新の技術情報を基に編集部が補足・整理したものです。
| 比較項目 |
NVIDIA Alpamayo 2 Super |
Tesla FSD (V12以降) |
Waymo Driver |
一般的な大規模言語モデル (GPT-4o等) |
| モデルの公開性 |
オープン(商用利用可能) |
クローズド(非公開) |
クローズド(非公開) |
API提供(オープンソースは一部のみ) |
| パラメータ数 |
340億 (34B) |
非公開(車載用に最適化) |
非公開 |
1000億以上(推定) |
| 推論の明示化 |
あり(自然言語で理由を出力) |
なし(エンドツーエンドの数値出力) |
一部あり(内部デバッグ用) |
あり(ただし運転制御には非対応) |
| 主な用途 |
自動運転システム開発、ロボタクシー |
自社車両(Tesla)の自動運転 |
自社ロボタクシーサービスの運行 |
汎用テキスト・画像処理 |
| 強み |
開発者が自由にカスタマイズ可能 |
膨大な実走データによる学習 |
高精度なLidar連携と実績 |
高度な論理的思考力 |
| 課題 |
車載エッジでの実行コスト(34B) |
ブラックボックス化の懸念 |
導入コストが高く、展開地域が限定的 |
リアルタイムの車両制御が不可能 |
取材班の見立てでは、TeslaのFSDやWaymoが完全なクローズドシステムとして自社サービスを囲い込んでいるのに対し、NVIDIAは「Alpamayo 2 Super」をオープンモデルとして提供することで、自動運転開発の後発メーカーやロボタクシーのスタートアップを自社エコシステム(NVIDIA DRIVEプラットフォームなど)に引き込む戦略をとっていると考えられます。
料金・提供プラン
動画内および公式発表において、モデル自体のライセンス料金やAPI利用料に関する言及はありません。Alpamayo 2 Superは「Hugging Face」を通じて公開されており、基本的にはオープンソース(または商用利用可能な個別ライセンス)としてダウンロードが可能です。
ただし、340億パラメータという巨大なモデルをリアルタイムで動作させるには、車載用、あるいはクラウドサイドで動作する極めて強力なNVIDIA製GPU(NVIDIA DRIVE Thorや、データセンター向けのH100/B200など)が必要となります。したがって、モデル自体は無料または低コストで入手できたとしても、それを評価・デプロイするためのインフラコスト(ハードウェア購入費用またはクラウド利用料)が実質的な費用となります。
日本から使う方法
日本の開発者や研究者が、本日よりAlpamayo 2 Superを試すための具体的な手順は以下の通りです。
- Hugging Faceへのアクセス
- AIモデル共有サイト「Hugging Face」にアクセスし、検索窓で「NVIDIA Alpamayo 2 Super」または「Alpamayo」と検索します。
- アカウントの作成とライセンス同意
- モデルのダウンロードには、Hugging Faceのアカウントが必要です。また、NVIDIAが定める商用利用ライセンスへの同意(オンライン上での申請)が必要となる場合があります。
- 開発環境の準備
- 34Bモデルをローカル環境で動作させるには、十分なVRAMを搭載したNVIDIA製GPU(最低でもRTX 4090クラス、推奨はA100やH100などのエンタープライズ向けGPU)を搭載した環境、またはクラウドGPUインスタンスが必要です。
- 日本語対応とローカライズの注意点
- デモ動画内の認識や生成テキストはすべて英語で処理されています。日本国内の道路環境(左側通行、日本の道路標識、日本語での推論出力など)に適用するためには、国内の走行データを用いた追加のファインチューニング(微調整学習)が必要不可欠です。
誰にどう効くのか
自動運転・ロボティクスの開発エンジニア
- インパクト:極めて大きい
- メリット:ゼロからVLA(Vision-Language-Action)モデルを構築する膨大なコストを削減できます。340億パラメータの強力な基盤モデルをベースに、自社のセンサー構成や車両特性に合わせた追加学習を行うことで、開発期間を劇的に短縮できます。また、システムが「なぜその判断を下したか」を言語化できるため、デバッグ作業や安全性評価の効率が飛躍的に向上します。
自動車メーカー・モビリティサービスの企画担当者
- インパクト:大きい
- メリット:ロボタクシーや次世代ADAS(先進運転支援システム)のロードマップ策定において、「説明可能なAI」という新しい安全基準を導入できます。これにより、監督官庁への説明やユーザーへの信頼性アピールが容易になり、自動運転サービスの社会受容性を高める企画が立案可能になります。
自動車業界・IT企業の経営層
- インパクト:中〜長期的に大きい
- メリット:TeslaやWaymoといった巨大テック企業による自動運転技術の独占を防ぎ、自社主導での自動運転技術の囲い込み(内製化)を現実的なコストで推進できます。NVIDIAのハードウェアとオープンモデルを組み合わせることで、自社のビジネスモデルに最適化した独自のモビリティプラットフォームを構築する戦略的選択肢が得られます。
まとめ
NVIDIAが発表した「Alpamayo 2 Super」は、自動運転の意思決定プロセスを「言語化」し、オープンに提供するという、業界のゲームチェンジャーとなり得る推論モデルです。340億パラメータがもたらす高度な状況判断力と説明可能性は、今後のロボタクシーやADASの開発基準を大きく塗り替える可能性があります。自動運転や車載AIの開発に携わる企業は、今すぐHugging Faceからモデルをダウンロードし、その実力と自社システムへの統合可能性を検証すべきです。