ホーム / AI・テクノロジー / Google for Developers Google for Developers 2026/10/10
Geminiと Googleは、マルチモーダルAI「Gemini」を活用し、1700マイル(約2735km)離れた物理ロボットアームを低遅延で遠隔操作する開発事例を公開しました。開発者のMatías Piña Aguilera氏とDavid Maliglowka氏が、Webブラウザ上の3DデジタルツインとFirebase Realtime Database、Geminiが生成した制御スクリプトを組み合わせた遠隔操作システムを実証しました。
AI解析: gemini-flash-latest 本ページはプロモーションを含みます
元動画: Building low-latency remote robotics with Gemini
3秒でわかる要点 1 欧州と米国テキサス州の約2735km間でロボットアームの低遅延遠隔操作を実証2 Geminiを用いてブラウザ上の3Dコントローラーと物理サーボ連携スクリプトを構築3 Firebase Realtime Databaseを介してミリ秒単位で関節座標をストリーミング同期この記事の章立て 何が発表されたのか 発表された機能・アップデートの全容 性能・ベンチマーク 競合サービスとの比較 料金・提供プラン 日本から使う方法 誰にどう効くのか まとめ 何が発表されたのか
Googleは公式YouTubeチャンネル「Google for Developers」において、マルチモーダルAIモデル「Gemini」および「Google AI Studio」を活用した低遅延遠隔ロボティクス制御フレームワークの構築事例を公開しました。
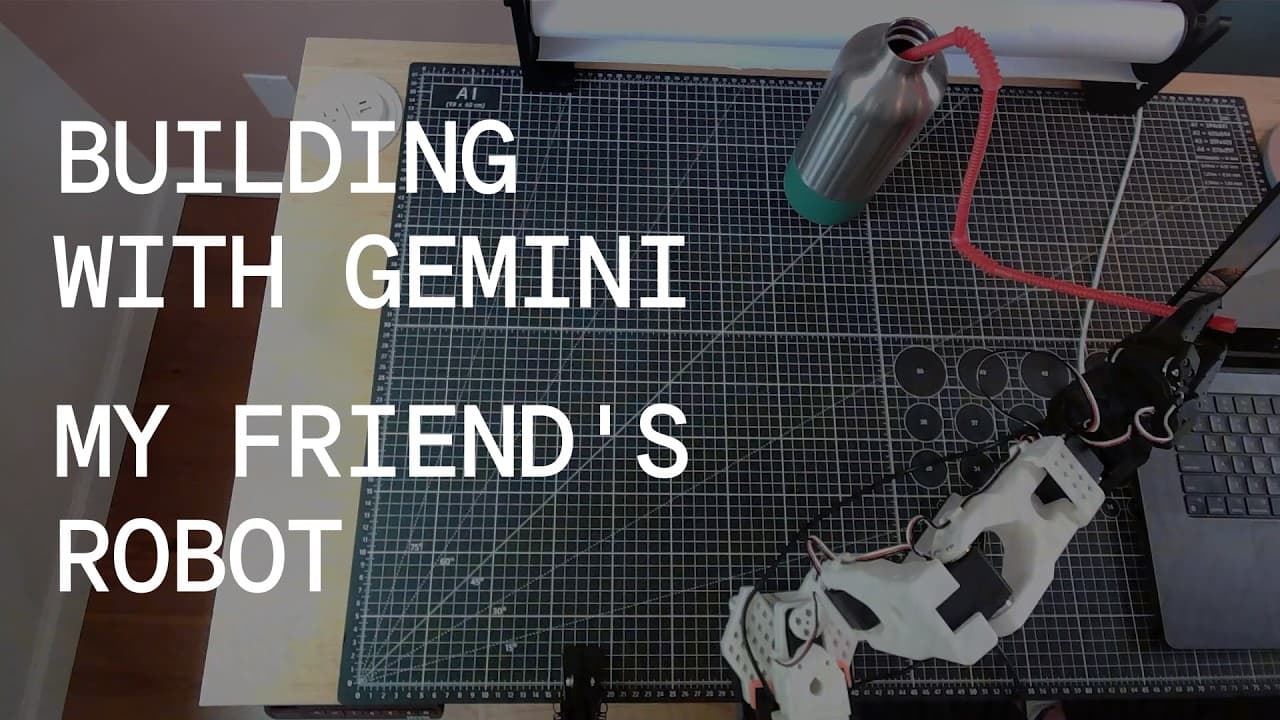
本事例では、ヨーロッパに滞在するMatías Piña Aguilera氏と、米国テキサス州に滞在するDavid Maliglowka氏という約1,700マイル(約2,735km)離れた拠点間で検証が実施されました。遠隔地に設置されたオープンソース準拠のロボットアーム(SO-101)に対し、Webブラウザ上の3Dデジタルツイン経由で指示を送り、低遅延で物理動作を再現する仕組みです。本発表は特定製品の商用GA(一般提供)ではなく、Geminiとクラウドインフラを組み合わせたリファレンス実装の公開という位置づけになります。
発表された機能・アップデートの全容
GeminiによるWebブラウザ向け3Dデジタルツインの生成
遠隔からロボットを操作するためには、操作者が現地のロボットの幾何学的構造を直感的に把握できるインターフェースが不可欠です。本プロジェクトでは、Matías氏がGeminiに対してプロンプトによる指示を行い、ブラウザ上で動作する3Dビジュアライザーを生成しました。
画面上には、3D空間にレンダリングされた「SO101」アームが表示され、各関節(J1〜J6)の角度を制御するGUIスライダーが実装されています。具体的には、旋回を担う「Shoulder Pan (J1)」(可動域:-1.92〜1.92 rad)、上下動を担う「Shoulder Lift (J2)」(可動域:-1.75〜1.75 rad)をはじめ、「Elbow Flex (J3)」「Wrist Pitch (J4)」「Wrist Roll (J5)」「Gripper (J6)」の各関節値がラジアン単位で可視化されます。Geminiとの数回の対話(プロンプトイテレーション)とコード調整により、ゼロから短時間で3D操作UIが完成しました。
Firebase Realtime Databaseを中継基盤とした超低遅延ストリーミング
ブラウザ側のスライダー操作を物理サーボへ伝達する通信層には、GoogleのリアルタイムNoSQLデータベース「Firebase Realtime Database」が採用されました。ブラウザ側の操作画面においてスライダーを動かすと、即座に該当関節のターゲット座標(target_joints)とタイムスタンプ(timestamp)がJSON形式でクラウドへ書き込まれます。
デモ映像の管理画面では、以下のようなデータ構造がリアルタイムに更新される様子が確認できます。
elbow_flex: 0gripper: 0.35shoulder_lift: 1.27shoulder_pan: -0.88timestamp: 1702423289591wrist_flex: 0wrist_roll: 0
WebSocketを基盤とするFirebaseのデータ同期機能により、1,700マイル離れた拠点間であってもオーバーヘッドを最小化し、実用的な追従性を維持しています。
キャリブレーション情報に基づく物理サーボ制御スクリプトの自動生成
テキサス側の物理環境では、David氏が所有する実機アームのキャリブレーション設定ファイルをGeminiに読み込ませました。Geminiは、クラウド上のFirebase Realtime Databaseの変更を検知(Server-Sent Events / SSE等で監視)し、受信したラジアン値をFeetech製シリアルバスサーボのエンコーダー値(0〜4095 ticks)へマッピングしてUSBシリアルポート経由で送信するPythonスクリプトを自動生成しました。
画面上のコンソール「DIGITAL TWIN TELEOPERATION DASHBOARD」では、ブラウザ側の仮想関節値(VIRTUAL PHYSICS)と物理サーボのエンコーダー値(PHYSICAL SERVOS)が同期し、Matías氏がヨーロッパのブラウザ上でスライダーを動かした瞬間に、テキサスにある物理ロボットアームが滑らかに駆動する様子が実証されました。デモ終盤では、アームの先端グリッパーを用いてウォーターボトルのストローをDavid氏の口元へ運ぶ遠隔タスクを完遂しています。
性能・ベンチマーク
動画内で学術的なレイテンシー測定値(ミリ秒単位のベンチマーク数値)の直接的な提示はありませんでした。ただし、画面上で確認できるパラメータと公称値から読み取れる仕様は以下の通りです。
評価項目
測定値・仕様
出典
拠点間物理距離
約1,700マイル(約2,735km)
動画内発言
操作自由度
6自由度(J1〜J6:パン、リフト、エルボー、ピッチ、ロール、グリッパー)
動画内UI画面
サーボ分解能
4,096 ticks(0〜4095)
デバッグ画面
クラウド同期プロトコル
Firebase Realtime Database(SSE / WebSocket)
動画内UI画面
制御応答遅延(レイテンシー)
動画内での定量数値の提示なし(体感低遅延で動作)
動画内確認
競合サービスとの比較
遠隔ロボット制御およびAI支援型ロボティクス開発基盤における、主要プラットフォームとの比較です。
項目
本事例(Gemini + Firebase)
NVIDIA Isaac ROS / Omniverse
ROS 2 / WebRTCベース独自実装
コード生成支援 優位 : GeminiとAI StudioでUIから制御層まで短時間構築編集部注: コパイロット的支援はあるがセットアップが重厚
編集部注: LLMとの直接統合は開発者側の自作が必要
通信インフラの容易さ 優位 : Firebase導入のみでNAT越え・双方向通信を即座に実現編集部注: クラウド中継の独自構築やVPN設定が必要
編集部注: STUN/TURNサーバーの構築・運用負荷が高い
シミュレーション精度 課題: ブラウザベースの軽量3D描画にとどまる
優位 : 高精度な物理演算・レンダリングが可能編集部注: Gazebo等との連携で高い物理再現性を確保
導入コスト 優位 : 既存のWeb技術スタックのみで低コスト開始可能課題: 高価なワークステーションやGPU環境が必須
課題: ネットワークとロボット工学の高度な専門知識が必要
取材班の見立てでは、本構成の最大の強みは「専門的なロボットエンジニアリングの深い知識がなくても、Webエンジニアが数日で遠隔操作基盤をプロトタイピングできる手軽さ」にあります。一方、産業用グレードの衝突防止やミリ秒未満の決定論的制御が求められる用途には、NVIDIA等の専用ロボティクススタックに軍配が上がります。
料金・提供プラン
動画内では具体的な利用料金についての言及はありませんでした。ただし、構成要素の現行仕様(編集部注)は以下の通りです。
Google Gemini / Google AI Studio : 開発者向けプロトタイピング用途において、一定のレートリミット内で無料利用枠が提供されています。Firebase Realtime Database : Sparkプラン(無料枠)により、同時接続数100、月間下り通信量10GBまでの範囲であれば無償で検証可能です。ロボットハードウェア : デモで使用された「SO-101」アームは、3Dプリント部品と汎用スマートサーボで構成されており、数万円程度のハードウェア原価で自作可能です。
日本から使う方法
日本国内の開発者が同様の遠隔ロボティクス環境を構築・検証する手順は以下の通りです。
Google AI Studioへのアクセス : Googleアカウントを用い、Google AI StudioにログインしてGemini APIキーを取得します(日本国内から利用可能)。Firebaseプロジェクトの作成 : Firebaseコンソールから新規プロジェクトを作成し、「Realtime Database」を有効化して読み書きルールを設定します。3Dビューワーのコード生成 : Geminiに対し、Three.jsまたはBabylon.jsを用いてロボットアームのURDFまたは3Dモデルをレンダリングし、スライダーで各関節角度を更新してFirebaseに送信するコードの出力を指示します。受信側制御スクリプトの配置 : 物理ロボットが接続されたPC環境(Raspberry PiやローカルPC)で、Firebaseの変更イベントをリッスンし、シリアル通信(pySerial等)でサーボモーターに書き込むPythonスクリプトを実行します。
注意点として、実機を遠隔操作する際は通信途絶時の暴走を防ぐため、ハートビート機能や安全停止(E-Stop)ルーチンを物理層側で必ず実装してください。
誰にどう効くのか
ソフトウェアエンジニアへのインパクト
ハードウェア制御特有の敷居(プロトコル解析や座標変換の計算)をGeminiが肩代わりするため、Webフロントエンドやモバイルアプリの技術資産をそのまま遠隔物理デバイスの制御に応用できるようになります。
企画・新規事業開発へのインパクト
これまで莫大な開発費と長期間を要していた「遠隔臨場」「遠隔保守」「遠隔アバターロボット」のPoC(概念実証)を、数日〜数週間のサイクルかつ極めて低コストで立ち上げることが可能になります。
経営層・開発リーダーへのインパクト
高価なロボット開発専門人材を専任でアサインせずとも、社内の既存クラウド/Webエンジニアチームを活用してロボティクスやIoT領域の新規事業開拓を進められるため、R&D投資効率が大幅に向上します。
まとめ
Google GeminiとFirebaseを組み合わせた本検証は、生成AIがWebフロントエンドと物理ハードウェアの境界を消し去る強力な接着剤となることを示しました。遠隔操作やロボティクス領域の研究開発に携わる開発者は、まずGoogle AI Studioを活用し、ブラウザとシリアル通信を結ぶ最小構成のプロトタイプ作成に着手することを推奨します。
動画のタイムテーブル 0:00 プロジェクト背景と1700マイル離れた開発者2名の共同検証構想 0:20 ブラウザベースの3Dデジタルツイン操作画面の設計コンセプト解説 0:25 Geminiによる3Dビジュアライザー生成とFirebase接続 0:35 スライダー操作による関節座標のリアルタイムデータ送信の検証 0:42 キャリブレーションデータ投入による物理サーボ駆動コードの生成 0:52 遠隔制御によるドリンクボトルへのアプローチとタスク達成の様子 記事で紹介したツール
この機能を、いま自分の環境で試す 記事の内容は公式発表の要約です。実際の使い勝手は触ってみないと分かりません。多くは無料枠から始められます。
公式サイトで試す→ 提供: OpenAI
本記事は元動画の映像・音声をAIが解析して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元動画を見る (解析モデル: gemini-flash-latest)