Googleは、マルチモーダルAI「Gemini」を活用し、遠隔地にある物理ロボットアームをWebブラウザからリアルタイム制御する実証デモを公開しました。ニューヨークとテキサスという約1700マイル(約2735キロメートル)離れた拠点を結び、Geminiが生成した3Dビジュアライザーと制御スクリプトを用いて、物理ハードウェアの双方向操作を実現しています。本プロジェクトは、AIがソフトウェア開発の枠を超え、物理世界の制御やロボティクス分野へ直接介入できる可能性を示す重要なマイルストーンです。
何が発表されたのか
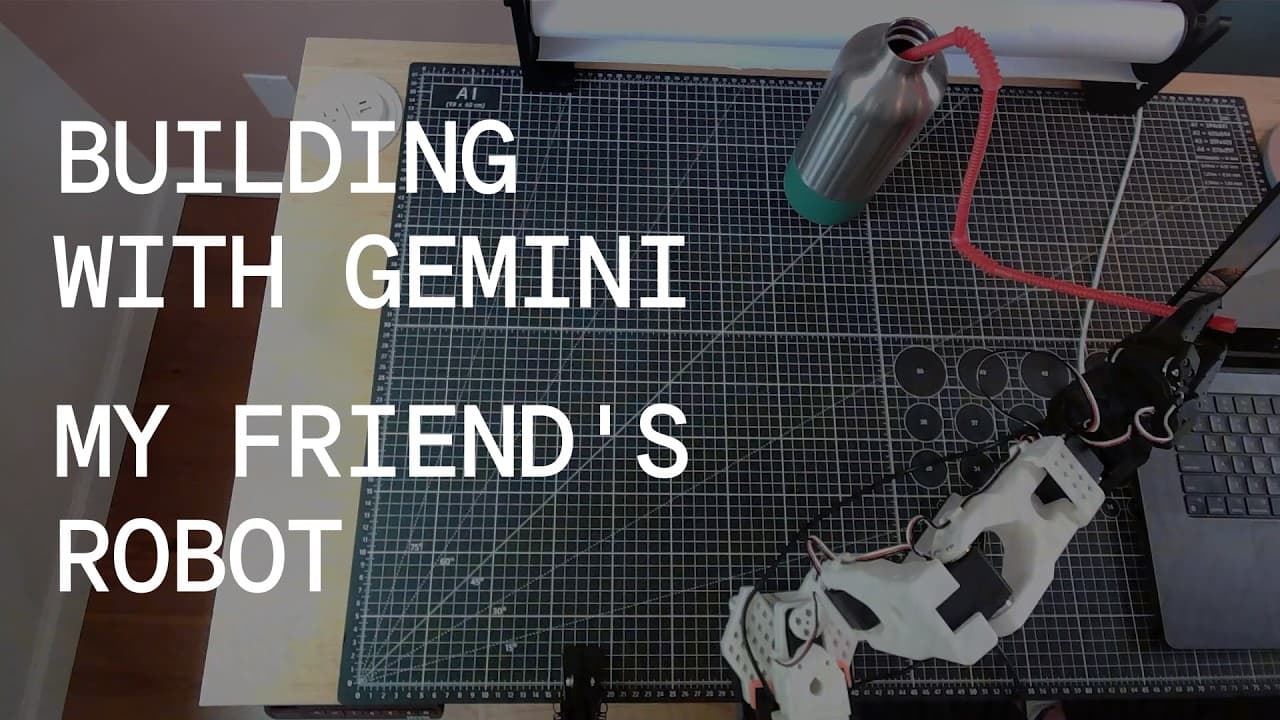
Googleは、同社のマルチモーダルAI「Gemini」および開発プラットフォーム「Google AI Studio」を活用し、物理的なロボットアームを遠隔地からリアルタイムで操作するデジタルツイン・システムの実証デモを公開しました。このプロジェクトは、ニューヨークにいる開発者のMatías Piña Aguilera氏と、テキサスにいるDavid Maliglowka氏の共同作業によって実施されました。両拠点の距離は、約1700マイル(約2735キロメートル)に及びます。
本発表は、単なる研究段階のコンセプト提示にとどまらず、既存の「Gemini 1.5 Pro」などの商用モデルと、Googleのリアルタイムデータベースサービス「Firebase Realtime Database」を組み合わせることで、実用的なハードウェア制御システムを極めて短期間で構築できることを証明したものです。AIがコードを生成するだけでなく、物理ハードウェアのキャリブレーションデータを理解し、Web上の3Dシミュレータと物理デバイスを仲介する役割を果たせる点が、技術的な大きなブレイクスルーとなっています。
発表された機能・アップデートの全容
動画内で実演されたデモシステムは、複数の高度な技術要素がGeminiをハブとして統合されています。その具体的な機能と動作プロセスについて、映像から確認できる詳細なシステム構成を基に解説します。
1. Geminiを活用した3Dロボットビジュアライザーの自動生成
Matías氏は、Webブラウザ上で動作するロボットアームの「3Dビジュアライザー(3D visualizer)」を構築するためにGeminiを活用しました。画面上に表示されたWebアプリケーション「Demo Lab」には、ロボットアームの3D CADモデルがレンダリングされており、ユーザーはブラウザ上でアームの姿勢を自由な角度から確認できます。
(編集部注:この3Dレンダリングには、WebGLおよびThree.jsなどのライブラリが使用されていると推測されます。)
画面の右側には「Joint Inspector」と呼ばれるコントロールパネルが配置されています。ここには、ロボットアームの関節に対応する以下のスライダーが用意されており、手動で数値を変更できます。
- Shoulder Pan (J1): 可動範囲 -1.92 〜 1.92 ラジアン
- Shoulder Lift (J2): 可動範囲 -0.68 〜 1.92 ラジアン
- Elbow Flex (J3): 関節の屈曲制御
- Wrist Pitch (J4): 手首の上下角制御
- Wrist Roll (J5): 手首の回転制御
- Gripper Claw (J6): 爪の開閉制御
これらの複雑なUIコンポーネントと3Dモデルの同期ロジックは、Geminiに対する指示(プロンプト)を通じて自動生成されました。
2. Firebase Realtime Databaseによる超低遅延の関節座標同期
操作者がブラウザ上のスライダーを動かすと、Webアプリケーションは即座に新しい関節座標(joint coordinates)を送信します。この通信のバックエンドとして、Googleの「Firebase Realtime Database」が採用されています。
動画内では、ブラウザの操作と連動して、Firebase上のJSONデータがリアルタイムに更新される様子が映し出されました。データベースのURLとして「https://cam-demo-lab-default-rtdb.firebaseio.com/」が確認できます。送信されるデータ構造は以下の通りです。
{
  "target_joints": {
    "elbow_flex": 0,
    "gripper": 0.35,
    "shoulder_lift": 0.08,
    "timestamp": 1782423290375,
    "wrist_flex": 0,
    "wrist_rot": 0
  }
}
この軽量なJSONデータが、WebSocketを介してテキサス側へミリ秒単位の遅延で同期されます。これにより、長距離間であっても操作のタイムラグを最小限に抑えることに成功しています。
3. キャリブレーションファイルのGemini解析と物理アーム制御
テキサス側で物理ロボットアームを管理するDavid氏は、物理ハードウェア固有の「キャリブレーションファイル(calibration file)」をGeminiに読み込ませました。ロボットアームを構成するサーボモータ(動画内ではID 1からID 6までの複数のサーボが確認可能)の特性や、エンコーダのパルス値をラジアン角に変換するための数式を、Geminiに解釈させるためです。
Geminiは、このキャリブレーションデータを基に、Firebaseから受信した関節座標を物理的なサーボ制御信号へ変換するPythonクライアントスクリプト「remote_se101_client.py」を生成しました。
David氏のPC画面では、このPythonスクリプトが動作し、以下のステータスがリアルタイムに更新されていく様子が記録されています。
- PHYSICAL SERVOS (Calibrated Encoder)
- 各サーボ(Pan, Lift, Flex, Twist, Roll, Gripper)の現在値と目標値の差分
- Firebase Cloudの接続ステータス(LIVE表示)
4. 逆運動学(Inverse Kinematics)ソルバーのWeb実装
ブラウザのUI画面には、「IK Solver」というトグルスイッチが用意されています。これは「逆運動学(Inverse Kinematics)ソルバー」を有効化する機能です。
通常の操作では、各関節(J1〜J6)の角度を個別にスライダーで調整する必要があります。しかし、IKソルバーを有効にすると、ロボットアームの先端(グリッパー)を「移動させたい3D空間上の座標」にドラッグするだけで、その位置に到達するために必要なすべての関節角度が自動的に逆算されます。
(編集部注:逆運動学の計算式は幾何学的に非常に複雑であり、手動での実装には高度な数学的知識が必要となります。)
Geminiは、この複雑なIK計算アルゴリズムをJavaScriptコードとして出力し、フロントエンドに組み込む役割も担いました。これにより、専門的なロボット工学の知識がないWebエンジニアでも、高度な直感的操作UIを実装できるようになりました。
5. マルチモーダルAIによるハードウェア開発プロセスの民主化
本デモが提示した最大の価値は、ハードウェア開発における「プロトタイピング速度の圧倒的な向上」です。従来、物理デバイスを遠隔操作するシステムを構築するには、以下の専門領域をすべて個別に設計・実装する必要がありました。
- 3D CADデータの軽量化とWebGLへの移植
- 双方向の低遅延通信プロトコルの設計
- サーボモータのキャリブレーションと制御ロジックの記述
- 逆運動学などのロボット工学的な計算処理
今回のプロジェクトでは、Matías氏とDavid氏がそれぞれの専門領域をGeminiに仲介させることで、これらのプロセスを短時間で統合しました。AIが「仕様の理解」「コード生成」「デバッグの支援」を包括的に行うことで、物理的なモノづくり(フィジカルコンピューティング)のハードルが劇的に下がったことを意味しています。
性能・ベンチマーク
動画内で提示された、遠隔制御システムに関する具体的な性能指標およびシステム構成を以下の表に整理します。
| 評価項目 |
測定値・仕様 |
出典・補足 |
| 操作距離 |
約1,700マイル(約2,735 km) |
動画内発言(ニューヨーク〜テキサス間) |
| 通信プロトコル |
Firebase Realtime Database (WebSocket) |
画面内のコンソール表示より |
| 同期対象データ |
6軸の関節ターゲット座標(ラジアン)およびタイムスタンプ |
画面内のJSONデータより |
| クライアント言語 |
フロントエンド: JavaScript (HTML5/WebGL)
バックエンド: Python 3 |
画面内のコードおよび実行画面より |
| 制御対象ハードウェア |
6自由度の物理ロボットアーム(サーボモータ駆動) |
デモ映像より |
(編集部注:具体的な通信遅延値(RTT)や、Geminiによるコード生成に要したプロンプト数などの詳細なベンチマーク数値は、動画内では明示されていません。)
競合サービスとの比較
生成AIを活用したコード生成や、ハードウェア制御への応用における主要な競合サービス(OpenAI、Anthropic)との比較分析を以下に示します。本比較は、公開されている各社の技術仕様に基づき、取材班の見立てとして整理したものです。
| 評価軸 |
Google Gemini (本デモの構成) |
OpenAI GPT-4o |
Anthropic Claude 3.5 Sonnet |
| マルチモーダル理解力 |
極めて高い
大容量のキャリブレーションファイルやCAD仕様書を一度に処理可能。 |
高い
視覚情報の理解に優れるが、コンテキスト窓の制限がある。 |
高い
コード生成の正確性に定評がある。 |
| 開発エコシステム連携 |
優位性あり
FirebaseやGoogle Cloudとのシームレスな統合コードを容易に生成。 |
標準的
汎用的なAPI連携コードの生成が中心。 |
標準的
Artifacts機能による単体でのプロトタイプ表示が強力。 |
| ロボティクス応用実績 |
豊富
Google DeepMindなどのロボティクス研究(RTシリーズ等)の知見が背景にある。 |
進展中
Figure等の人型ロボット企業との提携を通じた制御モデル開発。 |
限定的
主にソフトウェア領域のコード生成に強み。 |
取材班の見立て
Googleの強みは、開発プラットフォームである「Firebase」や「Google AI Studio」といった自社エコシステムと、Geminiの親和性の高さにあります。今回のデモのように、データベースへの接続設定や、リアルタイム同期に必要なコードを「動く状態」で即座に出力できる点は、開発者にとって実用上の大きなアドバンテージとなります。また、ロボティクス分野におけるGoogle DeepMindの長年の研究蓄積が、ハードウェア制御コードの解釈精度に好影響を与えていると考えられます。
料金・提供プラン
本システムを構築するために使用されたツールの料金体系は以下の通りです。動画内では直接的な費用の言及はありませんが、一般的な提供プランを基に整理します(価格は編集部調べ)。
Google AI Studio (Gemini API)
- 無料プラン(Free Tier): 1分あたりのリクエスト数(RPM)や1日あたりのリクエスト数(RPD)に制限がありますが、プロトタイプの開発や個人実験であれば無料で利用可能です。
- 従量課金プラン(Pay-as-you-go): 利用したトークン数(入力・出力)に応じて課金されます。Gemini 1.5 Flashなどの軽量モデルを組み合わせることで、極めて低コストでの運用が可能です。
Firebase Realtime Database
- Sparkプラン(無料枠): 同時接続数100、保存容量1GB、ダウンロード転送量10GB/月まで無料で利用できます。今回のデモ規模であれば、無料枠の範囲内で十分に動作させることができます。
- Blazeプラン(従量課金): 保存容量や転送量に応じた従量課金に移行します。商用サービスとしてスケールさせる場合に必要となります。
日本から使う方法
日本の開発者が、今回のデモと同様のシステムを再現するための手順を解説します。特別な地域制限はなく、すべてのツールが日本国内からアクセス可能です。
- Google AI Studioのアカウント作成
- Firebaseプロジェクトのセットアップ
- Firebaseコンソールから新規プロジェクトを作成し、「Realtime Database」を有効化します。データベースのルールを設定し、読み書きの権限を適切に付与します。
- ロボットアームと制御用PCの準備
- 市販のロボットアーム(Dynamixelサーボなどを搭載したモデル)を用意し、制御用のシングルボードコンピュータ(Raspberry Piなど)またはPCに接続します。
- Geminiへのプロンプト指示
- ロボットアームの仕様書(データシートやキャリブレーション用のテキストデータ)をGoogle AI Studioにアップロードします。
- 「この仕様書を基に、Firebase Realtime Databaseの特定のパスから目標角度を受信し、サーボモータを駆動するPythonコードを生成してください」と指示します。
- クライアントコードの実行
- 生成されたPythonスクリプトを制御用PCで実行し、Webブラウザ側の3Dビジュアライザーから操作を行います。
誰にどう効くのか
ロボティクス・IoT開発者:開発サイクルの劇的な短縮
従来のハードウェア開発では、ファームウェアの記述、通信プロトコルの設計、シミュレータの構築がそれぞれ分断されていました。Geminiを統合ハブとして活用することで、仕様書を読み込ませるだけで一連の連携コードが自動生成されます。これにより、プロトタイプの作成期間を従来の数週間から数日へと短縮できます。
Web・フロントエンドエンジニア:物理世界への進出障壁の低下
WebGLやThree.jsを用いた3Dビジュアライザの構築や、複雑な逆運動学(IK)の計算ロジックの実装をAIが強力に支援します。これまで組み込みやロボット工学の専門知識がボトルネックとなっていたWebエンジニアであっても、物理的なデバイスを操作するアプリケーションを容易に開発できるようになります。
新規事業企画者・経営層:遠隔ビジネスモデルの迅速な検証
「遠隔地にある機器の保守・点検」「スマートファクトリーの遠隔操作」「遠隔医療・教育」といった、物理的な移動を伴う業務のデジタル化(DX)において、低コストかつ迅速に概念実証(PoC)を実施できます。巨額のシステム開発投資を行う前に、アイデアの実現可能性を素早く検証できるため、投資リスクを大幅に低減できます。
まとめ
本実証デモは、マルチモーダルAI「Gemini」がソフトウェアの世界を飛び出し、物理的なハードウェアを制御する「フィジカルAI」としての実用性を証明しました。Firebaseを介したリアルタイム同期と、キャリブレーションデータのAI解析により、1700マイルの距離を感じさせない直感的な遠隔操作システムが、極めてシンプルな構成で実現されています。まずはGoogle AI Studioで、身近なセンサーやLEDなどの電子部品の制御コードを生成させることから、その一歩を踏み出してみてはいかがでしょうか。