ホーム / AI・テクノロジー / Hugging Face Hugging Face 2026/10/08
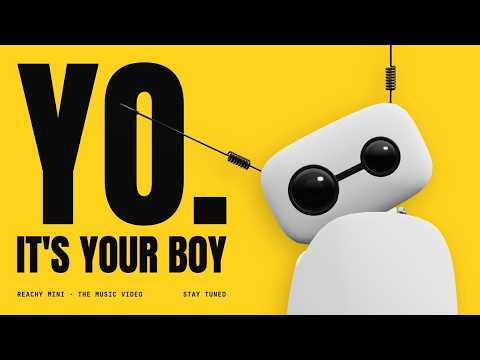
Hugging FaceとReachy Mini 」を AIスタートアップのHugging Faceとロボティクス企業のPollen Roboticsは、オープンソースの卓上型ロボット「Reachy Mini」を共同開発し、そのプロモーション映像を公開しました。Reachy Miniは、コンパクトな筐体に高度なAIモデルと多自由度の可動部を統合した、開発者向けのデスクトップロボットです。ハードウェアとソフトウェアの両面でオープンソース化されており、ユーザー自身で組み立てやカスタマイズが可能です。
AI解析: gemini-3.5-flash 本ページはプロモーションを含みます
元動画: Reachy Mini - Yo It's Your Boy (music video)
3秒でわかる要点 1 高さ288mm、重量1.5kgのコンパクトな卓上サイズでドライバー1本による組み立てに対応します。2 6自由度の頭部と2本の可動式アンテナにより、極めて表現力豊かなジェスチャーを実現しています。3 Hugging FaceのAI環境と統合されており、リアルタイムでの学習や対話、音楽再生が可能です。この記事の章立て 何が発表されたのか 発表された機能・アップデートの全容 性能・ベンチマーク 競合サービスとの比較 料金・提供プラン 日本から使う方法 誰にどう効くのか まとめ 何が発表されたのか
AI分野で世界をリードするHugging Faceと、フランスのロボティクススタートアップであるPollen Roboticsは、共同開発したオープンソースの卓上ロボット「Reachy Mini」を正式に発表しました。本製品は、既存の大型で高価な産業用ロボットや研究用ロボットとは異なり、個人のデスク上に設置して開発や実験を行うことを想定して設計された、新しい位置づけのデバイスです。ハードウェアの設計データから制御用ソフトウェアまでがオープンソースとして提供されており、ユーザー自身がドライバーを用いて組み立てられるDIYキットの形態をとっています。研究段階のプロトタイプではなく、開発者向けに一般提供(GA)が開始されている点が大きな特徴です。
発表された機能・アップデートの全容
6自由度頭部と可動式アンテナによる豊かな表現力
Reachy Miniの最も特徴的なハードウェア構造は、6自由度(6-DOF)を持つ頭部設計です。スチュワートプラットフォーム(Stewart platform)と呼ばれるパラレルリンク機構を採用しており、これにより人間の首のような滑らかで俊敏な動きを実現しています。さらに、頭部の上部にはスプリングを介して取り付けられた2本の可動式アンテナが配置されています。このアンテナはサーボモーターによって独立して駆動し、ロボットの感情や状態を擬似的に表現するジェスチャーデバイスとして機能します。映像内では、音楽のビートに合わせて首を振り、アンテナを細かく揺らすことで、従来の卓上ロボットにはない極めて生命感のある動きを実演しています。
ドライバー1本で組み立て可能なDIYオープンソース構造
本製品は「Born in a box(箱の中で生まれた)」というコンセプトのもと、ユーザーが自宅やオフィスのデスク上で自作できるキットとして提供されます。動画内の図解によると、主要な構成部品はフェイスパーツ、ヘッドシェル、カメラおよび電子基板、ボディシェル、サーボモーター、ベース、そして2本の手(ハンド)など、明確にモジュール化されています。組み立てには複雑な治具や特殊な工具は不要であり、2.5x8mmのネジと標準的なプラスドライバー1本があれば、誰でも手作業で組み立てを完了できるように設計されています。この高い整備性と簡便性は、教育機関や個人のメイカーズコミュニティにおける導入障壁を大きく下げることが期待されます。
Hugging FaceのAIブレイン統合と「その場での学習」機能
Reachy Miniは、Hugging FaceのAIエコシステムとネイティブに統合されています。本体には「AI BRAIN」として機能するニューラルネットワークモデルが組み込まれており、外部のクラウドまたはローカルPCを介して、リアルタイムで環境を学習する「learn on the fly」機能を有しています。映像では、カメラを通じて人間のジェスチャーや周囲の状況を認識するデモが示されています。また、Hugging Faceの「Spaces」上に専用のWebページが用意されており、ユーザーはWebブラウザからロボットの挙動を制御したり、コードをフォークして独自の動作アルゴリズムをプログラムしたりすることが可能です。
卓上サイズに凝縮されたハードウェア仕様
Reachy Miniの筐体サイズは、高さが288mm、幅が160mm、重量はわずか1.5kgと、一般的なノートPCの横に並べて置いても邪魔にならないコンパクトさを実現しています。このサイズでありながら、前面には広視野角を持つ2つのカメラ(Eyes)が搭載されており、物体の認識や追従を高精度に行うことができます。通信面ではWi-Fiモジュールを内蔵しており、ワイヤレスでのプログラム書き換えや、外部AIモデルとの連携が可能です。動画内では、Wi-Fiを介して「ダウンロードモード」に入り、新しい動作プロファイルを即座に適用する様子が視覚的に表現されています。
テキストおよび音声による双方向対話機能
ソフトウェア面における強力なアップデートとして、大規模言語モデル(LLM)を介した対話インタフェースが実装されています。ユーザーがテキストチャットまたは音声で「曲を作って(make me a song)」と指示すると、AIがリクエストを解釈し、音楽生成モデル(Sunoなど)と連携して即座に楽曲を作成、Reachy Miniがそれに合わせてダンスを披露するというデモが行われました。単に決められた動作を再生するだけでなく、AIが生成したコンテンツの内容やリズムを解釈し、動的にサーボモーターの制御命令へと変換するパイプラインが構築されていることが確認できます。
性能・ベンチマーク
動画内で示されたReachy Miniの物理仕様およびシステムパラメータは以下の通りです。測定条件は標準的なデスクトップ環境における動作時を基準としています。
項目
数値 / 仕様
出典
全高
288 mm
動画内設計図面
全幅
160 mm
動画内設計図面
重量
1.5 kg
動画内テロップ
頭部自由度
6自由度(6-DOF)スチュワートプラットフォーム
動画内テロップ
アンテナ
2本(独立可動、スプリング付き)
動画内テロップ
認識精度(Eyes)
0.97(物体検出スコア)
デモ画面内の解析テロップ
認識精度(Mind)
0.96(意図理解スコア)
デモ画面内の解析テロップ
接続性
Wi-Fi内蔵
デモ画面内の解析テロップ
競合サービスとの比較
Reachy Miniを、現在のロボティクスおよびAI業界における主要な競合デバイスと比較します。本比較は、動画内で提示された情報と、編集部の知識ベースに基づき作成しています。
比較項目
Reachy Mini(Pollen / Hugging Face)
myCobot 280(Elephant Robotics)※編集部注
Unitree Go2(Unitree Robotics)※編集部注
製品カテゴリ 卓上型コミュニケーション/AIロボット
卓上型6軸協働ロボットアーム
四足歩行型バイオニックロボット
主な用途 AIモデルの実装実験、対話、教育
軽作業、ピッキング、プログラミング教育
屋外巡回、追従走行、地形走破
オープンソース性 ハード・ソフト共に完全オープンソース
ソフトウェアのみオープンソース
API公開、一部ソフトがオープンソース
AIプラットフォーム統合 Hugging Faceとネイティブ統合
ROS/Python対応(個別実装が必要)
独自SDK(ROS対応)
組み立て性 ユーザーによるDIY組み立てに対応
完成品として出荷
完成品として出荷
表現力・インタラクション 6自由度首振り、可動アンテナで極めて高い
アームの動作のみ(顔や表情はなし)
LEDや歩行動作による表現
優位点 AIモデルとの親和性が高く、感情表現が豊か
物理的な作業(物の移動など)に適する
広い空間を移動可能
弱点 移動機能や、重量物を持ち上げるアームはない
感情表現や対話機能は標準搭載されていない
デスク上に置いて手軽に開発するには大きすぎる
料金・提供プラン
動画内および公式Webサイト(pollen-robotics.com)において、具体的な販売価格の直接的な言及はありません。ただし、本製品はオープンソースプロジェクトとして公開されているため、以下の2つのアプローチで利用が可能です。
ハードウェアキットの購入 : Pollen Roboticsの公式サイトを通じて、必要なパーツがすべて同梱された組み立てキットを購入できます。価格や詳細な見積もりは公式サイトの問い合わせ窓口から取得する形態となっています。完全なオープンソース利用 : 3Dプリンター用のCADデータやパーツリスト、回路図、制御用ソースコードはすべて無償で公開されています。ユーザーが自前でパーツを調達し、3Dプリンターで外装を印刷することで、ライセンス費用を支払うことなく自作することが可能です。
日本から使う方法
日本の開発者や研究者が今日からReachy Miniのプロジェクトに参加し、試用するための手順は以下の通りです。
バーチャル環境での試用 :
コードの取得とフォーク :
同スペースからGitHubリポジトリまたはHugging Faceのモデルリポジトリにアクセスし、制御用のPythonコードをフォークします。
実機の導入手続き :
誰にどう効くのか
エンジニア・研究者へのインパクト
物理的な実機(Embodied AI)を用いたAIモデルの検証が、かつてないほど容易になります。高価な産業用ロボットアームを導入することなく、Hugging Face上の豊富なLLMや音声認識・生成モデルを、現実世界の物理デバイスと直接リンクさせて動作テストを行えます。APIの設計もオープンであるため、独自の制御アルゴリズムの割り込みや拡張が容易です。
企画・マーケティング担当者へのインパクト
店舗の受付、展示会のデモンストレーション、あるいは企業の受付窓口において、極めて高いアイキャッチ効果を持つインタラクティブデバイスとして活用できます。従来の無機質なタブレット端末による案内に代わり、愛らしいジェスチャーと音声で顧客を惹きつける、新しいキャラクタービジネスやブランド体験の創出が可能です。
経営層・意思決定者へのインパクト
AI技術が画面内(ソフトウェア)から現実世界(ハードウェア)へと進出する「Embodied AI(身体性AI)」のトレンドに対し、極めて低い初期投資で参入することができます。高額な研究開発予算を投じる前に、オープンソースを活用したプロトタイピングを行うことで、自社ビジネスにおけるロボティクス活用の実現可能性を迅速に評価できます。
まとめ
Reachy Miniは、Hugging Faceの強力なAIエコシステムと、Pollen Roboticsの洗練されたハードウェア設計が融合した、次世代のオープンソース卓上ロボットです。画面の中だけに留まっていたAIを、現実の物理空間で動かすための強力なプラットフォームとなります。まずはHugging Face Spaces上のシミュレータにアクセスし、その滑らかな動きと制御コードに触れてみることから始めてみてください。
動画のタイムテーブル 0:00 イントロダクションとコンセプトの提示 0:12 Reachy Miniの基本スペックと外観の紹介 0:22 パッケージングとDIY組み立て構造の解説 0:32 広視野カメラとAIブレインによる学習機能のデモ 0:48 手作業での組み立て仕様と音声対話機能の紹介 0:55 Wi-Fi接続とサーボモーターによる動作制御 1:03 テキスト/音声チャットおよび音楽生成連携のデモ 1:33 実機動作によるダンスパフォーマンスとまとめ 1:47 制作クレジットとスタッフロールの表示 2:03 開発環境およびシミュレータ画面の公開 記事で紹介したツール
この機能を、いま自分の環境で試す 記事の内容は公式発表の要約です。実際の使い勝手は触ってみないと分かりません。多くは無料枠から始められます。
公式サイトで試す→ 提供: OpenAI
本記事は元動画の映像・音声をAIが解析して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元動画を見る (解析モデル: gemini-3.5-flash)