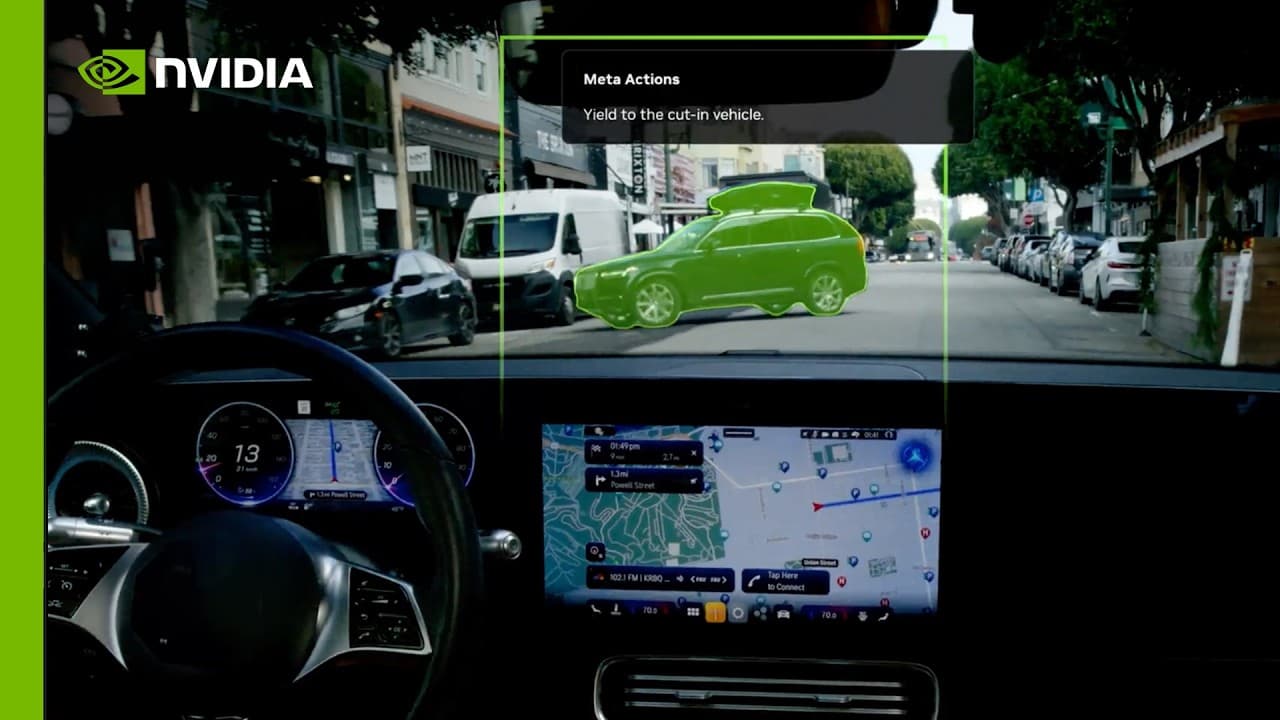
物理世界で自律的に動く「フィジカルAI」が、製造業や物流、介護の現場を大きく変えようとしています。従来のルールベースの制御とは異なり、AIが現実世界の状況を認識して自律的に行動を生成するこの技術は、人手不足解消の切り札として期待されています。本記事では、業界を牽引する米エヌビディア(NVIDIA)の戦略から、安川電機やホンダなど日本勢の独自の取り組みまで、最先端の動向を徹底解説します。
この動画で語られていること
本動画では、日経クロステック/日経ものづくりの江口剛記者と、NIKKEI Tech Foresightの久米秀尚編集長が、急速に進化する「フィジカルAI」の最新動向について対談形式で解説しています。
単なるソフトウェア上のAIにとどまらず、物理世界(フィジカル空間)でロボットや機械を自律的に動かすための技術の本質を切り開きます。業界の覇権を握る米エヌビディア(NVIDIA)の強さの秘密を解き明かしつつ、それに対峙する安川電機やファナックといった日本を代表する産業用ロボットメーカーの戦略を分析します。
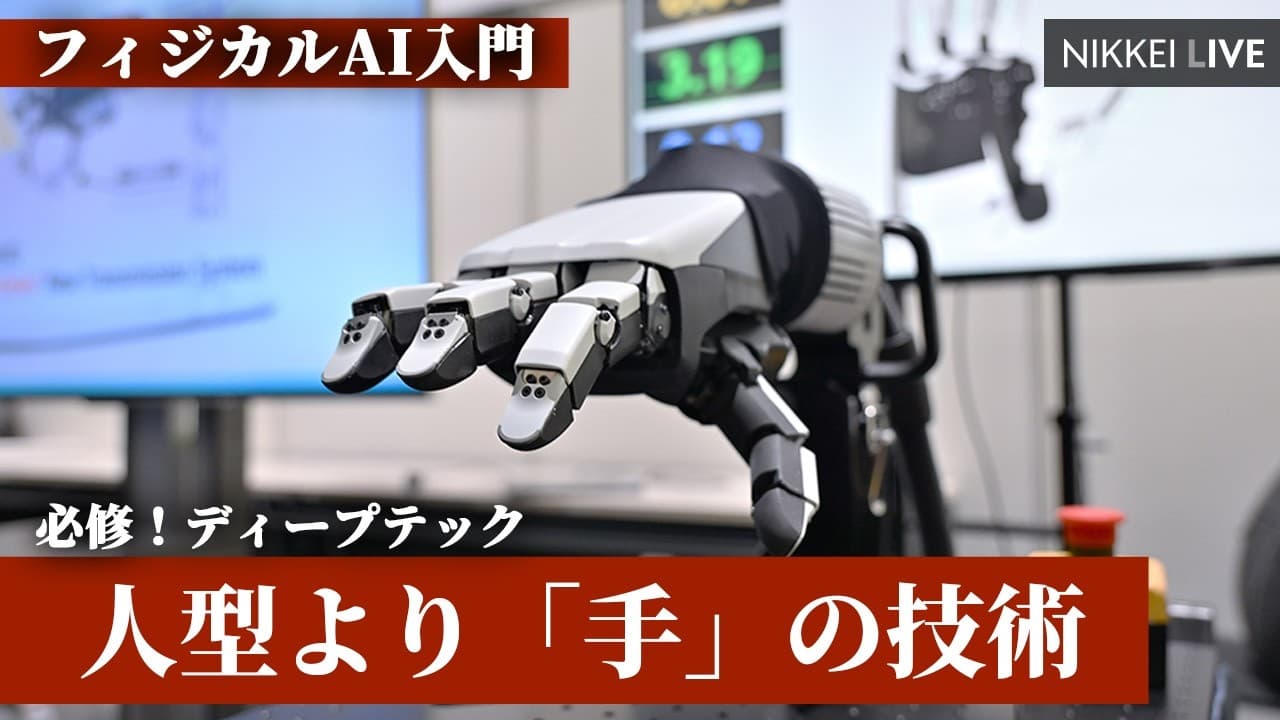
さらに、ホンダがかつて開発していた二足歩行ロボット「ASIMO」の教訓から、なぜ今「二足歩行よりも『手(多指ハンド)』の技術が重要なのか」という、ハードウェア開発における極めて重要な方針転換についても詳しく論じています。
フィジカルAIの本質と主要企業の戦略
フィジカルAIの定義:生成AIが「行動」を出力する時代
フィジカルAIとは、カメラやセンサーなどから得られる現実世界の情報を基に、ロボットなどの物理的な機器を自律的に制御する技術です。江口記者は「従来の生成AIが文章や画像を出力していたのに対し、フィジカルAIはロボットの『行動』を出力するイメージです」と説明します。
従来のロボットは、あらかじめ決められた動作を正確に繰り返す「ルールベース」で制御されていました。しかし、フィジカルAIは、大規模なデータから学習したモデルを用いることで、現実世界の不確実性や不定形な物体に対しても、その場で自律的に判断して柔軟に対応することができます。
ソニーAIの卓球ロボットが示す「イベントビジョンセンサー(EVS)」の威力
動画内では、物理世界での超高速処理の好例として、ソニーAIが開発した卓球ロボットの映像が紹介されました。卓球のように高速で変化する球の動きに追従するためには、従来のカメラによる画像認識では処理が追いつきません。
そこで採用されたのが「イベントビジョンセンサー(EVS)」です。EVSは、画素ごとに「明るさの変化(イベント)」があった瞬間のみ情報を出力する特殊なセンサーです。RGBカメラのように画面全体の画像データを毎フレーム送る必要がないため、データ量を大幅に削減できます。これにより、1秒間に1万枚のフレームレートに相当する超高速な認識処理を、極めて低い計算負荷で実現し、リアルタイムでの球の軌道とスピン(回転)の検出を可能にしています。
エヌビディア(NVIDIA)がフィジカルAIの覇権を握る2つの理由
NVIDIAは、フィジカルAIの生態系(エコシステム)においても圧倒的な中核に位置しています。その理由は大きく2つあります。
1つ目は、ロボットの「脳」となるエッジ側(実機側)での推論処理に必要なAI半導体(GPUなど)の提供です。ロボットが現場でリアルタイムに判断を下すためには、強力な並列計算処理能力が不可欠であり、NVIDIAの半導体が標準デファクトとなっています。
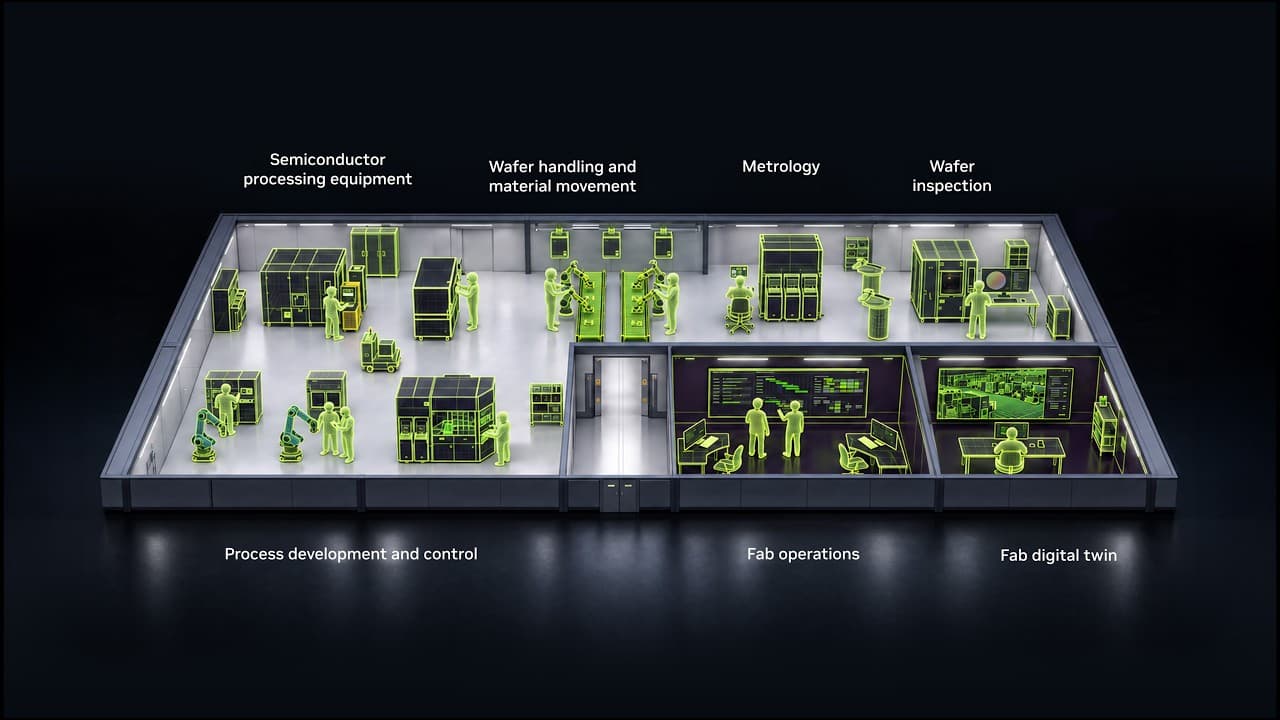
2つ目は、データセンター側での大規模な学習インフラの提供です。フィジカルAIモデルを構築するためには、シミュレーション空間(仮想環境)での膨大な試行錯誤が必要となります。NVIDIAはこのシミュレーション環境(Isaacプラットフォームなど)と、それを駆動する超強力なGPUサーバー群を一体で提供しているため、ロボット開発企業はNVIDIAのプラットフォームから逃れることができません。
日本勢の生存戦略:安川電機の自律制御とファナックの安全思想
日本の産業用ロボット大手も、フィジカルAIの波に素早く対応しています。
安川電機は、2023年12月に「MOTOMAN-NEXT」を発表しました。このロボットは、NVIDIAのGPUとカメラを搭載し、不定形な緩衝材を段ボール箱に敷き詰め、製品を梱包してテープで留めるという一連の作業を完全に自律して行います。事前の細かいプログラミングなしに、その場の状況を見て動作を最適化します。
一方、ファナックは安全性を最優先するアプローチをとっています。AIが「0ミリ秒でトップスピードに加速せよ」といった、物理的にロボットを破損させる、あるいは周囲に危険を及ぼすような「無茶な命令(異常な出力)」を出した場合でも、ロボット側の制御システムがそれを遮断し、安全な範囲内の動作に制限する「セーフティネット」を構築しています。これにより、自律性と高い安全性を両立させています。
国内スタートアップの挑戦:エクラクティックが推進する「完全オープンソース」
2025年7月に創業したばかりの日本のスタートアップ「エクラクティック(Eclatictic)」は、非常にユニークな戦略で世界に挑んでいます。同社は、完全オープンソースのロボットアーム「OpenArm」を開発しています。
設計図、部品リスト、3D CADデータをすべて無償で公開しており、部品さえ集めれば誰でも自宅で組み立てることができます。すでに世界の大学や研究機関、企業の研究所などに1000台以上が出荷されています。オープンソースにすることで、世界中の優秀な開発者から「こういう動かし方をしたら配線が切れた」「このモデルならうまく動いた」といったフィードバック(データ)が自然と集まるコミュニティを形成し、開発を加速させています。NVIDIAの公式ブースでも紹介されるなど、高い注目を集めています。
動画内で提示された技術仕様と開発ロードマップ
動画内で提示された、各社の具体的な技術数値や開発実績を以下の表に整理しました。
| 項目・企業名 |
具体的な数値・仕様 |
出典・動画内言及 |
| 安川電機「MOTOMAN-NEXT」 |
2023年12月発表。NVIDIA製GPU搭載の自律制御ロボット。 |
動画内14:01 |
| エクラクティック「OpenArm」 |
2025年7月創業。完全オープンソースで1000台以上の出荷実績。 |
動画内19:50 |
| ホンダ「ロボットハンド」 |
800万回以上の動作テストをクリアする「Willow Drive駆動」。 |
動画内24:43 |
| ホンダ「センサー精度」 |
指先に6軸力センサー、手のひらに触覚センサー。0.01N(ニュートン)の力制御。 |
動画内23:53 |
| 人型ロボットのコスト構造 |
ロボット全体の製造コストの5割以上をアクチュエーターが占める。 |
動画内28:11(編集部注:一般論含む) |
| アクチュエーター搭載数 |
人型ロボット1台あたり、少なくとも30個以上のアクチュエーターが必要。 |
動画内28:11 |
| 中国の人型ロボット企業数 |
中国国内に140社以上の人型ロボット関連スタートアップが存在。 |
動画内31:11 |
| 次回LIVE配信予定 |
10月22日(木)12:10〜13:00。テーマは「AI半導体、変革期を占う」。 |
動画内38:11 |
フィジカルAIを支える技術的インフラと仕組み
Sim2Real(シミュレーションから現実へ)
フィジカルAIの社会実装において、最も重要な技術的仕組みが「Sim2Real(シム・トゥ・リアル)」です。これは、仮想空間(シミュレーター)上でAIモデルに何百万回もの試行錯誤をさせて学習させ、そこで完成した「賢い脳」を現実世界の物理ロボット(実機)に移植して動かす手法です。
現実世界でロボットを動かして学習させようとすると、衝突してロボットが壊れたり、学習に膨大な時間がかかったりします。仮想空間であれば、物理的な破損リスクをゼロに抑え、現実の何倍ものハイスピードで学習を回すことができます。
強化学習とSim2Realギャップの克服
Sim2Realを実現するためには「強化学習」という技術が使われます。ロボットが良い動作をしたら「報酬」を与え、悪い動作(転倒など)をしたら「ペナルティ」を与えることで、AIが自律的に最適な動き方を学んでいきます。
しかし、ここで大きな課題となるのが「Sim2Realギャップ」です。仮想空間のシミュレーションは完璧な数式でできていますが、現実世界には「目に見えない部品同士の摩擦」「関節のわずかなガタツキ(製造誤差)」「床の滑りやすさのムラ」といった不確定要素が存在します。この仮想と現実の「ズレ」をいかに埋めるかが、フィジカルAIの制御における最大の難所であり、各社がしのぎを削る競争領域となっています。
従来技術(ルールベース)とフィジカルAIの比較
従来の産業用ロボット(ルールベース)と、次世代のフィジカルAIロボットの特性の違いを比較表にまとめました。
| 比較軸 |
従来技術(ルールベース) |
フィジカルAIによる自動化 |
| 制御システム |
物理モデルや数式であらかじめ定義 |
大規模データと深層学習モデルによる自律判断 |
| 得意なタスク |
同じ動作の繰り返し、ミリ単位の超高精度・高速作業 |
不定形な物体のハンドリング、変化する環境への対応 |
| ロバスト性(適応力) |
極めて低い(位置が数ミリずれるだけでエラー停止) |
極めて高い(ズレや障害物を自律的に回避・修正) |
| 開発・導入の手間 |
現場ごとの緻密なティーチング(プログラミング)が必要 |
ティーチングが不要、または大幅に簡略化可能 |
| 初期導入コスト |
比較的安価(システムインテグレーション費用は別途必要) |
AI半導体や学習インフラが必要なため、初期投資は高額 |
| 主な用途 |
自動車の溶接、基板への部品実装など定型ライン |
物流倉庫のピッキング、不定形パックの梱包、介護、掃除 |
実装において見落としてはいけないリスクと課題
1. 実機破損と衝突の物理的リスク
シミュレーション上で完璧に動作したAIモデルであっても、現実世界(実機)に移植した際に「Sim2Realギャップ」によって予期せぬ暴走や異常な出力を起こすリスクがあります。ロボットアームが自車や周囲の生産設備、あるいは人間に衝突した場合、数百万〜数千万円規模の設備破損や、重大な労働災害につながる恐れがあります。ファナックのように、ハードウェアの制御層で物理的な制限(セーフティネット)をかける二重の安全設計が不可欠です。
2. 責任の所在と製造物責任法(PL法)の課題
従来のロボットは、プログラムを書いたシステムインテグレーター(SIer)や、操作したオペレーターに責任が帰属していました。しかし、フィジカルAIが「自律的に判断して起こした事故」の場合、その原因が学習データの偏り(バイアス)にあるのか、モデルのバグにあるのか、あるいはセンサーのノイズにあるのかの特定が極めて困難です。PL法上の責任を誰が負うのかという法的なルール整備が追いついていない点は、企業が導入する上での大きなリスクです。
3. 部品サプライチェーンの中国依存リスク
人型ロボットや高度なロボットアームを製造するためには、関節部分を駆動する「アクチュエーター(モーター、減速機、コントローラーを一体化した部品)」が大量に必要です。現在、このアクチュエーターの安価で強固なエコシステム(生産体制)は中国に集中しています。地政学的リスクが高まる中、主要部品を特定の国に依存せざるを得ないサプライチェーン構造は、日本のメーカーにとって将来的な調達ボトルネックとなるリスクを孕んでいます。
この話が当てはまる人・当てはまらない人
当てはまる人(導入・検討を推奨する対象)
- 深刻な人手不足に直面している物流・製造・介護業界の経営者・現場責任者
従来のロボットでは対応できなかった「毎日形が変わる荷物の仕分け」や「不定形な部品の梱包」「リネンの交換」などの作業を自動化したい場合、フィジカルAIは唯一無二の解決策になります。
- 次世代のロボット開発やシステムインテグレーションに関わるエンジニア
NVIDIAのプラットフォームの重要性や、Sim2Real、触覚センサーの重要性を理解し、開発の方向性を定めるための必須の知識となります。
当てはまらない人(従来技術の方が適している対象)
- 完全に規格化された同一の部品を、超高速かつ寸分の狂いもなく大量生産し続ける工場
この場合は、フィジカルAIのような高価で計算負荷の高いシステムを導入する必要はありません。枯れた技術である「ルールベースの産業用ロボット」の方が、はるかに高速、低コスト、かつ確実に動作します。
まとめ
フィジカルAIは、AIが画面の中から飛び出し、物理世界を自律的に動かす新しい時代を切り開いています。NVIDIAがプラットフォームの覇権を握る中、日本勢は安川電機の高度な自律制御や、ファナックの徹底した安全思想、そしてホンダのASIMOの知見を活かした「800万回動く多指ハンド」といった、強みである「高度なハードウェア技術」で対抗しています。
読者の皆様が次に取るべき行動は、自社の現場において「本当に自律的なAI判断が必要な不定形作業があるか」を棚卸しすることです。もし該当する作業があるならば、単なるロボットアームの導入検討にとどまらず、それを制御するAI半導体やシミュレーション環境を含めた「フィジカルAIのエコシステム」を提供するパートナー企業の選定、および専門家への相談を開始することをお勧めします。