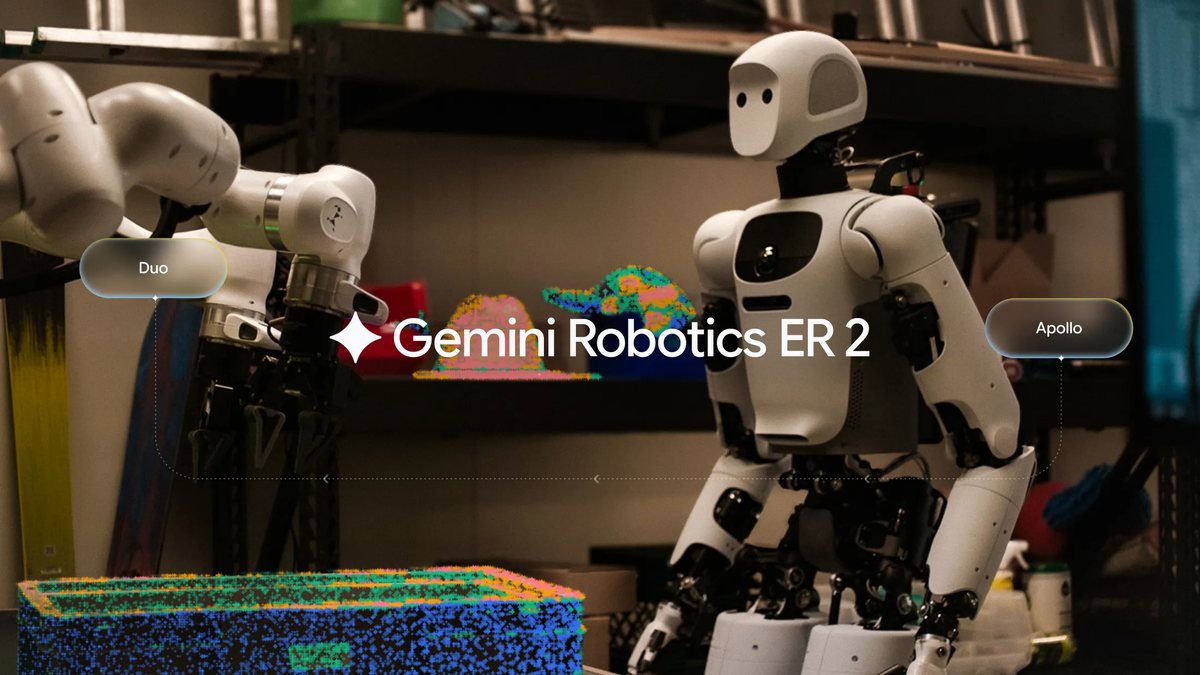
Gemini Robotics ER 2は、ロボットの「頭脳」の役割を担うAIモデルです。カメラの映像や音声、文章を受け取り、次に何をするかを考えます。動きを担当する別のモデルや制御の仕組みに指示を出します。
Google Cloud公式ブログの日本語版(11月4日公開)によると、このモデルはGeminiプラットフォームで公開プレビュー版として使えます。企業の本番環境向けです。
Google DeepMindが作った最新のロボット向けモデルに、Google Cloudのセキュリティを合わせた形です。さらに、複数のAIを組み合わせる仕組みと、開発から運用までの管理も加わります。公式ブログは、この組み合わせが「初めて」だと説明しています。
なお、このモデルは7月30日のGoogle公式ブログでも発表されています。そこでは、Gemini APIやGoogle AI Studioで開発者向けに公開されていました。Gemini Enterprise Agent Platformでは、限定的なプライベートプレビューとされていました。
今回のGoogle Cloud側の発表は、企業が使う場として公開プレビューに広がったものです(Google公式ブログ、11/4確認)。ロボット向けの前の世代「Gemini Robotics 2」については、サイソクも過去に解説しています。
作業の成否を映像で見分ける
現場のロボットには、次の手順に進む前に「前の手順が本当に成功したか」を知る力が要ります。ER 2は、続けて流れてくる映像をリアルタイムで処理します。
進み具合は、成功か失敗かの二択、いくつかの段階、連続した点数のいずれかで分類します。失敗した手順だけを調整してやり直せるので、全工程をやり直す必要はありません。
重要な出来事が起きた映像フレームの特定も得意とします。たとえば液体を注ぐのを止めるタイミングです。公式ブログは、次の性能で特定できると説明しています。
- 精度:91.3%
- 平均絶対フレーム距離:0.96秒
- 速さ:多くの大規模モデルより4倍速い
比べた相手や測定条件の詳細は、DeepMindの技術レポートで確認する必要があります。
計器の読み取りも強化されました。円形ダイヤル、サイトグラス(液面を見る窓)、デジタル表示、定規、液体温度計など、10種類以上の計器の値を映像から読み取ります。
複数のロボットが役割を分ける
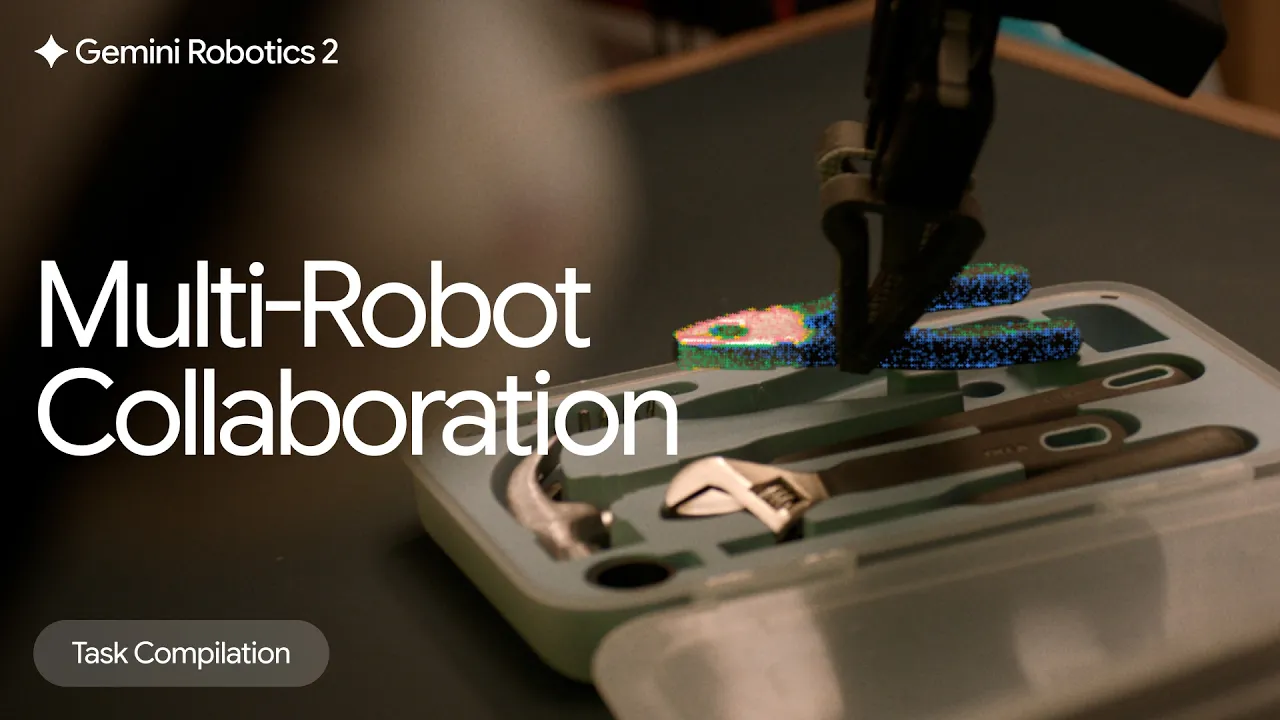
固定アーム、車輪付きのローバー、四足歩行ロボットなど、形の違うロボットを同じ仕組みで動かせます。種類の違うロボット同士が作業場所の理解を共有し、役割分担や作業の引き継ぎを行います。1台では難しい手順も実行できるという説明です。
開発者は、視覚言語行動(VLA)モデル(映像と言葉から動作を出すAI)、ナビゲーションAPI、独自の関数を「道具」として登録します。ER 2は、自然言語の指示からそれらを呼び出します。実行中に自分のやり方を口頭で説明したり、操作する人が専門用語なしで指示を変えたりすることもできます。
試してから実機へ
Google Cloud上で、次の流れを組めます。
- シミュレーション:MuJoCo-WarpやNVIDIA Isaac Simで動作を試し、Geminiで合成シナリオの生成と画像への自動ラベル付けを行う
- 学習:Cloud StorageやBigQueryにあるデモ動画を整理してラベルを付け、Geminiプラットフォーム、GKE、Cluster Directorでカスタムのモデルを学習する
- 運用:IAM(権限管理)などの制御つきで導入する。Google Distributed Cloudで経路計画など遅れに敏感な処理を工場側で動かし、稼働データをBigQueryへ送る
導入企業の声
Boston DynamicsのSpot担当バイスプレジデント、Marco da Silva氏は、映像にAIモデルを使えると述べています。その結果、点検は「ある一時点の見た目」の確認にとどまらなくなるとしています。
API(アプリから呼び出す仕組み)のない古い反応器でも、タッチ画面を読み取れます。シンガポールのASTAR IMREのLoh Xian Jun教授は、この点を挙げています。いずれも事業者側の発言です。
使い始め方と注意点
開発者や企業チームは、Geminiプラットフォームの Model Garden から公開プレビュー版で開発を始められます。サンプルコードや双方向ストリーミングのガイドは、Gemini API Robotics のドキュメントにあります。技術仕様、料金、リージョン別の提供状況は、公式のモデル情報ページと料金ページで確認します。
モデルは「gemini-robotics-er-2-preview」という名前で、Gemini 3.5 Flashがベースだと公式ドキュメントに書かれています。同じドキュメントは、ロボット周辺の安全な環境を保つのは利用者の責任だとしています。また、あいまいな指示や想定外の入力ではハルシネーション(もっともらしい誤り)を起こすことがあるとも注意しています(Google Cloud公式ドキュメント、11/4確認)。
編集部の見方では、発表の中心は映像で成否を確かめる力と、Google Cloudの開発・運用基盤との組み合わせです。実際の現場で確実に動くかは、プレビュー期間中の検証で確かめる段階です。