ホーム / AI・テクノロジー / Google DeepMind Google DeepMind 2026/07/30
Google DeepMind、Gemini Robotics 2 」を Google DeepMindは2026年7月30日、複数の異なるロボットが自律的に連携して複雑な作業を遂行する技術「Gemini Robotics 2」の最新デモ動画を公開しました。本技術は、単一のロボットでは対応が困難な高度なワークフローを、ロボット同士がコミュニケーションを取りながら共同で解決することを目指す研究開発プロジェクトです。動画では、形状や機能の異なる2台のロボットが、音声指示や視覚情報を基に役割を分担し、整理整頓や工具の収納を自律的に行う様子が実演されました。
AI解析: gemini-3.5-flash 本ページはプロモーションを含みます
まとめ この話題の全体像はこちら Gemini Robotics 2の全貌を徹底解剖:9本の公式発表から見えたフィジカルAIの未来 元動画: Robots working together with Gemini Robotics 2
3秒でわかる要点 1 異なるタイプの複数ロボットが自律的にコミュニケーションを取り、複雑なタスクを分担して実行します2 音声による自然言語の指示を即座に理解し、ロボット「Duo」が精密な工具収納タスクを自律遂行しました3 動画内のデモは「Autonomous 1x」および「1.5x」と明記され、編集なしの自律動作であることが示されていますこの記事の章立て 何が発表されたのか 発表された機能・アップデートの全容 性能・ベンチマーク 競合サービスとの比較 料金・提供プラン 日本から使う方法 誰にどう効くのか まとめ 何が発表されたのか
Google DeepMindは2026年7月30日、次世代のロボット制御技術「Gemini Robotics 2」における「マルチロボットコラボレーション(Multi-Robot Collaboration)」のデモ動画を公開しました。この技術は、役割や形状の異なる複数のロボットが相互に通信し、自律的に協調しながら一つの複雑なタスクを完了させるシステムです。
今回の発表は、これまでの単一ロボットによるタスク実行から一歩進み、ロボット間の役割分担や、高度なセマンティック理解に基づく連携動作を実証する研究段階のアップデートとなります。特定のあらかじめプログラミングされた動作を繰り返す従来の産業用ロボットとは異なり、現場の状況をリアルタイムに認識し、自然言語による指示に基づいて柔軟に作業を組み立てる点が特徴です。
発表された機能・アップデートの全容
複数ロボットによる自律的なタスク協調
動画内では、2台の異なるロボットが同じ作業スペースに配置され、互いの状態を認識しながら作業を進める様子が示されました。最初の双腕移動型ロボットが、棚の整理整頓を担当します。このロボットは、作業の進捗や周囲の状況を把握し、必要に応じて隣接するもう1台のロボットにタスクを引き継ぐことができます。ロボット同士が共通のタスク目標を共有し、自律的に役割を分担する点が、これまでのシステムとの大きな違いです。
自然言語の音声指示による柔軟なタスク理解
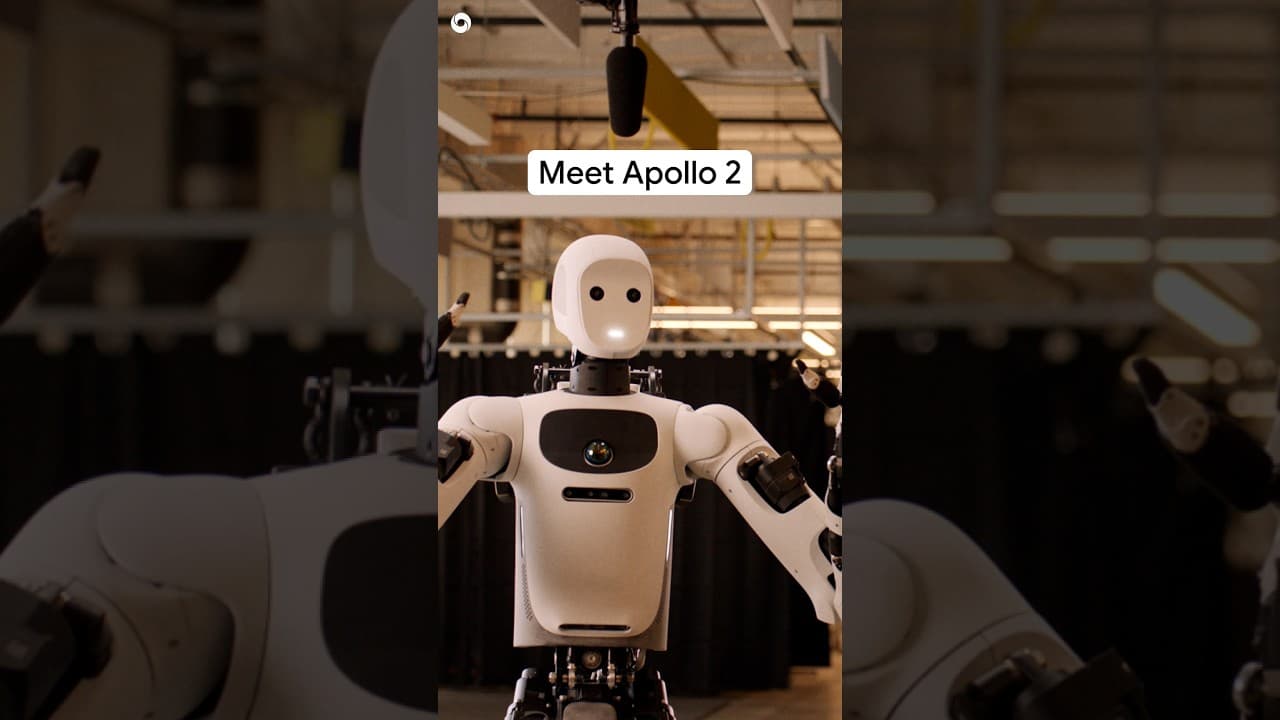
システムは、人間が日常的に使う自然言語による複雑な音声指示を正確に解釈します。動画の0分54秒時点で、最初のロボットがもう1台の白いロボット「Duo」に対し、「Hey Duo, kit all tools in the bin, close the kit, and put the kit back into the bin(ねえDuo、ビンの中の工具をすべてキットに収納し、キットを閉じて、そのキットをビンに戻して)」と音声で指示を出しました。Duoは「On it(了解しました)」と即座に応答し、指示された一連のタスクプロセスを自律的に構築して実行に移りました。
ミリ単位の精密な物体操作と一人称視点制御
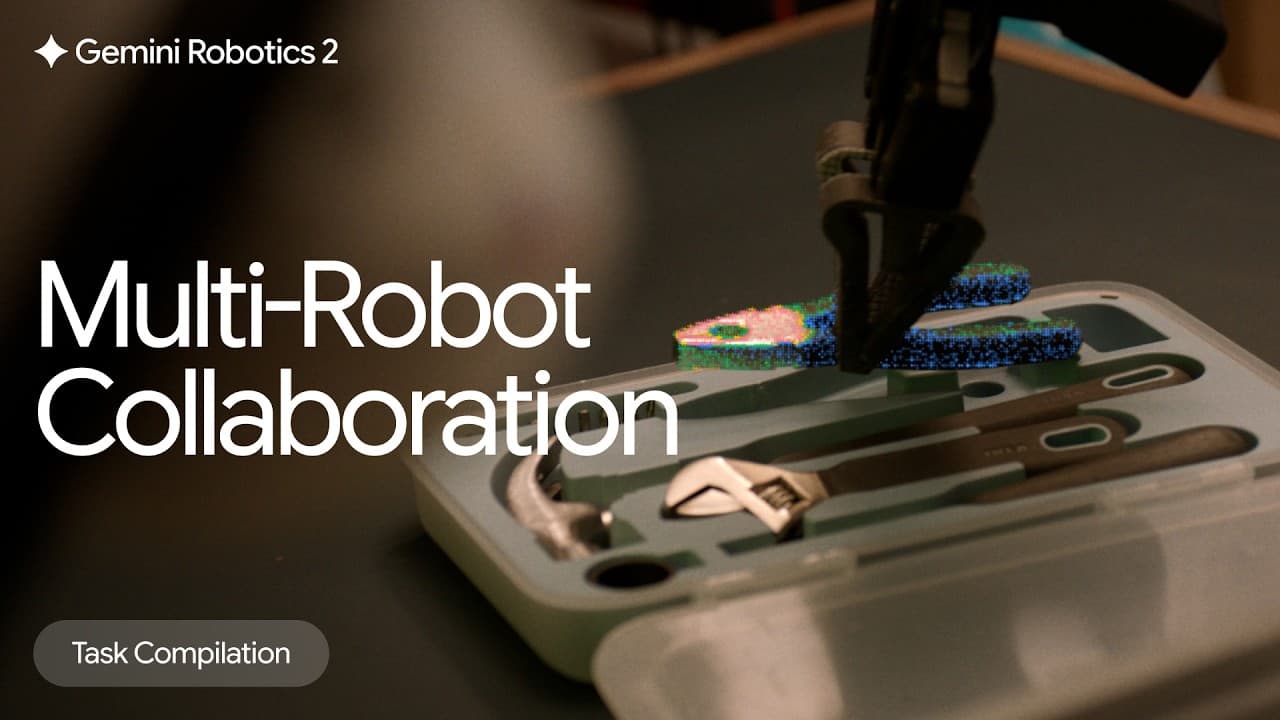
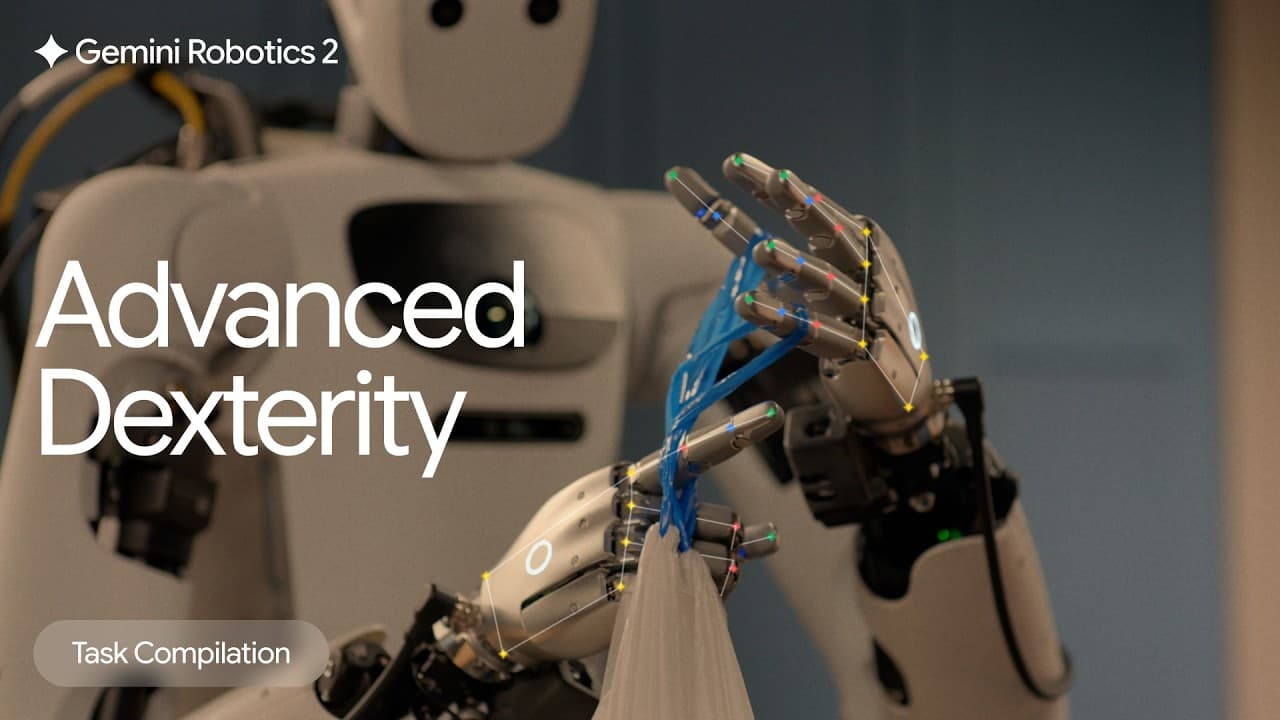
人型ロボット「Duo」は、テーブルの上に置かれた工具箱(キット)を開け、散らばっている工具を一つずつ専用の型にはめ込んでいきます。動画の1分10秒以降では、Duoの頭部または手部に搭載されたカメラからのリアルタイムな一人称視点(ポイン・オブ・ビュー)映像が流れます。ロボットは、モンキーレンチ、プライヤー(ペンチ)、ドライバービット、ハンマーといった異なる形状の金属工具を正確に認識します。それぞれの工具の向きや表裏を微調整しながら、ミリ単位の誤差しか許されないプラスチックケースの凹みに、寸分の狂いもなく収納していく高度なマニピュレーション技術が実演されました。
リアルタイムな環境認識と整理整頓タスク
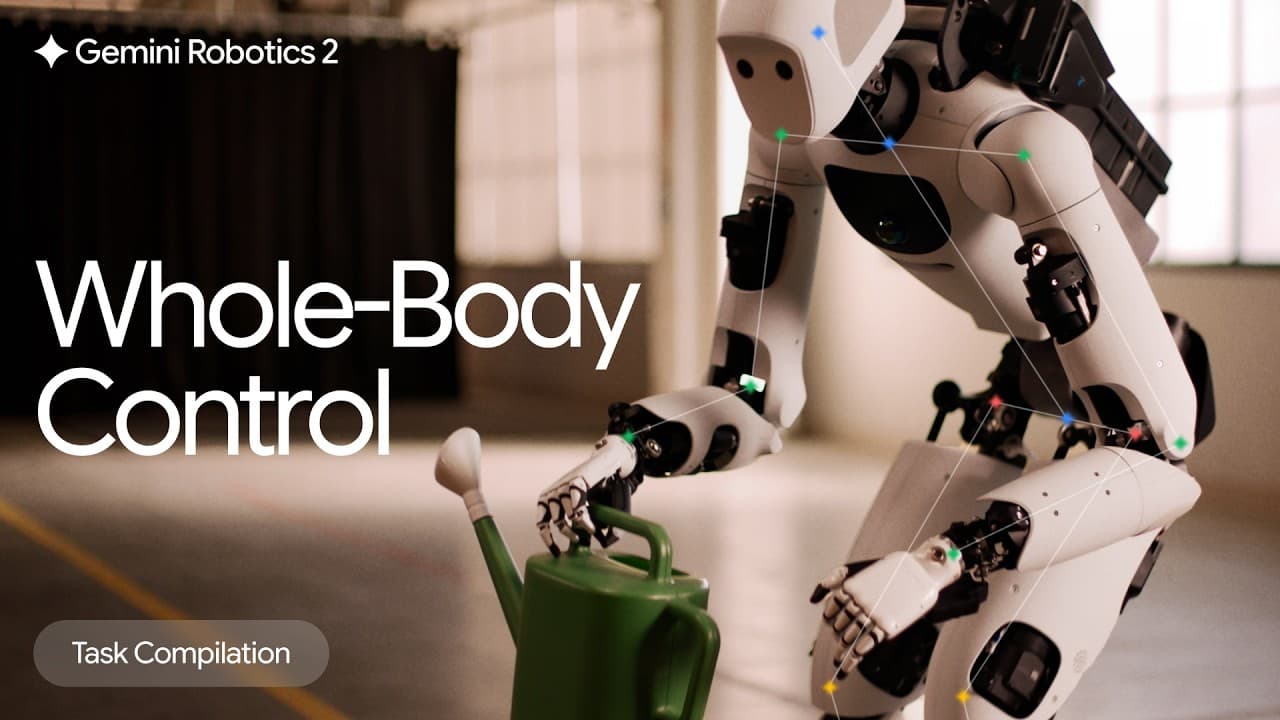
最初の双腕ロボットは、雑多に置かれた日用品を視覚的に識別し、適切な場所へ分類して片付けます。動画の冒頭では、青いモップミット(scrubbing mitt)とスプレーボトル(spray bottle)を掴み、棚の最上段に並べて配置しました。続いて、紫色のぬいぐるみ(purple toy)を認識し、最上段の青いおもちゃ箱(blue toy box)へ正確に収納します。さらに、テーブルの上のグレーのクレート(gray crate)から緑色のじょうろ(green watering can)を取り出し、棚の緑のクレートへと移動させました。これらの動作はすべて「Autonomous 1x」のテロップが示す通り、人間の遠隔操作を挟まない、等倍速の完全自律動作で実行されています。
性能・ベンチマーク
本動画内において、具体的な数値によるベンチマークスコアや、タスク成功率などの統計データは提示されていません。ただし、映像内で示された自律性の証跡として、以下の動作条件が明記されています。
項目
動作条件・速度
該当タスク
出典(動画内タイムスタンプ)
整理整頓タスク
Autonomous 1x(等倍速自律)
ミット、スプレー、玩具、じょうろの片付け
0:04 - 0:48
工具収納タスク
Autonomous 1.5x(1.5倍速自律)
工具の識別、精密はめ込み、蓋閉め、箱入れ
1:04 - 1:55
(編集部注:通常、ロボットのデモ映像では失敗シーンをカットした編集がなされることが多いですが、本動画では「Autonomous(自律)」であること、および速度倍率を明記することで、技術の実用性とリアルタイムな処理能力の高さをアピールしていると取材班は見立てています。)
競合サービスとの比較
「Gemini Robotics 2」が提示したマルチロボット協調技術を、現在のAI・ロボティクス分野における主要な競合企業の取り組みと比較します。
開発企業 / プロジェクト名
主なアプローチ
複数ロボット協調
言語理解・推論モデル
編集部注による特徴分析
Google DeepMind VLA(Vision-Language-Action)モデルによる自律制御
対応(音声によるロボット間指示) Geminiベースの高度なマルチモーダル推論
異なる形状のロボットが役割を分担し、複雑なタスクを連鎖的に実行可能。
Physical Intelligence 汎用ロボット基盤モデルの構築
主に単一ロボットの制御
独自マルチモーダルモデル
洗濯物の片付けやテーブルセッティングなど、日常動作の汎用性に強み。
Tesla 人型ロボット(ヒューマノイド)の垂直統合開発
単一機体での作業が中心
独自のエンドツーエンドAI
工場内での単純作業や部品搬送を想定。単一機体の運動性能に特化。
Figure OpenAIの技術を統合したヒューマノイド
主に単一ロボットの制御
OpenAI提供のVLM
会話しながら作業を行うデモを公開。ロボット間の自律連携は未発表。
取材班の見立てでは、競合他社が「1台の優秀なヒューマノイドロボット」の開発に注力しているのに対し、Google DeepMindは「Gemini」という強力なマルチモーダルAIをハブとして、複数の異なるロボットをネットワーク化し、システム全体として協調動作させる「群ロボティクス(Swarm Robotics)」的なアプローチに優位性を見出していると考えられます。
料金・提供プラン
本発表は、Google DeepMindによる研究開発成果のデモであり、一般向けの商用サービスとしての料金プランやAPIの提供、具体的な発売時期については動画内での言及はありません。詳細な研究内容や今後の展開については、公式ウェブサイト(deepmind.google/gemini-robotics)で順次情報が公開される予定です。
日本から使う方法
現段階で、日本のユーザーが「Gemini Robotics 2」のロボット制御システムを直接導入したり、実機を動かしたりする手段は提供されていません。ただし、本技術の基盤となっているAIモデルの推論能力を体験・検証するために、以下の代替手段を試すことができます。
Google AI Studioへのアクセス
Googleアカウントを用意し、Google AI Studio(ai.google.dev)にアクセスします。
Gemini APIの利用
Gemini 1.5 Proなどのマルチモーダルモデルを利用し、ロボットの視覚認識を模した画像・動画解析プロンプトをテストします。
シミュレータ環境の構築
(編集部注)Googleが過去に公開している「RT-1」や「RT-2」の関連コード、あるいはMuJoCoなどの物理シミュレータ環境を利用し、Gemini APIを介したロボット制御コードのプロトタイピングを行うことは技術的に可能です。
誰にどう効くのか
エンジニア(AI・ロボティクス開発者)
マルチモーダル大規模言語モデル(VLM/VLA)を、現実世界の物理制御(アクチュエーション)にどのように適用し、ロボット間でタスクをパイプライン化するかというシステムアーキテクチャの設計において、非常に貴重な先行事例となります。
企画・マーケティング担当者
スマートファクトリーや自動化倉庫、さらには介護・家庭内アシスタント領域において、「単一の万能ロボット」を導入するのではなく、「安価で単機能なロボットを複数連携させる」という新しいビジネスモデルやサービス設計の着想を得ることができます。
経営層・投資判断者
深刻化する労働力不足に対する中長期的なソリューションとして、AIロボティクスの進化スピードを測る重要なマイルストーンとなります。ハードウェアの進化だけでなく、ソフトウェア(AI)のアップデートによって既存のロボット資産の価値が向上する未来を予測する材料となります。
まとめ
Google DeepMindが公開した「Gemini Robotics 2」は、ロボットが言語を介して互いに指示を出し合い、複雑なタスクを自律的に分担して実行できる未来を示しました。今後は、シミュレーション環境から実世界への適用(Sim-to-Real)の精度向上が鍵となります。読者の皆様においては、まず「Gemini API」を用いたマルチモーダルな画像・動画認識の検証から始め、将来の自律型システム導入に向けた技術評価を進めることを推奨します。
動画のタイムテーブル 0:00 Gemini Robotics 2によるマルチロボット協調のタイトル表示 0:04 双腕ロボットによるモップミットとスプレーボトルの片付けデモ開始 0:20 紫のおもちゃを認識し、棚の青いおもちゃ箱へ収納する自律動作 0:33 テーブルのグレーのクレートから緑のじょうろを取り出し、棚へ移動 0:37 人型ロボット「Duo」が登場し、最初のロボットと対面 0:54 最初のロボットがDuoに対し、工具の収納と箱の片付けを音声で指示 1:04 Duoが指示を了解し、1.5倍速の自律動作で工具の収納を開始 1:10 Duoのカメラ視点による、モンキーレンチやペンチの精密な配置動作 1:51 すべての工具を収納し、工具箱の蓋を閉めてクレートに片付ける様子 2:01 公式ウェブサイトのURLとGemini Robotics 2のロゴ表示 記事で紹介したツール
この機能を、いま自分の環境で試す 記事の内容は公式発表の要約です。実際の使い勝手は触ってみないと分かりません。多くは無料枠から始められます。
公式サイトで試す→ 提供: OpenAI
本記事は元動画の映像・音声をAIが解析して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元動画を見る (解析モデル: gemini-3.5-flash)