Google DeepMindが発表した次世代ロボット制御AIシステム「Gemini Robotics 2」。本システムは、従来のロボット制御の限界を打ち破り、全身の協調運動、多関節ハンドによる精密な器用さ、そして複数ロボット間の自律的な言語連携を実現する革新的な「フィジカルAI」モデルです。本記事では、2026年7月末から8月にかけて公開された9本の公式発表およびデモ動画を徹底的に分析・統合し、その技術的本質とビジネスへのインパクトを浮き彫りにします。
Gemini Robotics 2 がもたらす「身体性AI」のパラダイムシフト
Gemini Robotics 2 とは何か
「Gemini Robotics 2」は、Google DeepMindが開発する次世代のロボット制御用AI基盤モデルであり、物理世界で自律的に動作する「身体性AI(Embodied AI / フィジカルAI)」の最前線を示す統合システムです。画面の中だけで完結していた大規模マルチモーダルモデル「Gemini」の高度な推論能力を、物理世界のハードウェア制御(アクチュエーション)に直接マッピングすることで、ロボットに高度な「身体的知能」を与えます。
本システムは、特定のロボット筐体やタスクに依存しない「汎用ロボット頭脳(Generalist Robotics Model)」として設計されています。米Apptronik社の人型ロボット「Apollo」(および最新の「Apollo 2」)や、多関節ハンド「Sharpa hand」、作業用アーム「Duo arm」など、異なるハードウェアを同一のモデルで一元的に制御できる点が最大の特徴です。従来のロボティクスで必要とされた、事前にプログラムされた限定的な動作や人間による遠隔操作(テレオペレーション)を一切排除し、ロボットが周囲の環境をリアルタイムに認識・思考し、完全自律で複雑なタスクを遂行する未来を提示しています。
発表された機能・内容の全体像
Gemini Robotics 2の発表を通じて明らかになった主要な機能と、それぞれの技術的アプローチを以下の表に統合しました。各機能が「どの発表(記事)で言及されたか」を明確に示しています。
【表1】Gemini Robotics 2 統合機能一覧
| 機能カテゴリー |
具体的な実演内容・技術仕様 |
登場した主なハードウェア |
該当する主な発表・記事 |
全身協調制御
(Whole-body control) |
・床面からのじょうろやバッグの自律的回収
・膝を深く曲げ、重心移動をリアルタイム計算してバランス保持
・不確定要素の多い動作中も転倒を防止 |
Apollo / Apollo 2 |
記事2, 記事4, 記事6, 記事9 |
多関節ハンド操作
(Dexterous hands) |
・22個の独立した関節を持つハンドの制御
・薄手ゴミ袋の紐結び(柔軟体操作)
・ジッパー付き保存袋の開閉とブドウの格納
・電球の精密なねじり取り外し(破損防止の力制御) |
Sharpa hand (5本指ハンド), 平行グリッパー |
記事1, 記事2, 記事5, 記事8, 記事9 |
マルチロボット協調
(Multi-robot collaboration) |
・複数ロボットが自然言語を介して協調動作
・「Apollo」と「Duo」が自律的に役割分担
・中央集権制御ではなく、各機が分散型で独立思考 |
Apollo / Apollo 2, Duo / Duo arm |
記事1, 記事2, 記事3, 記事7, 記事9 |
| 二層構造制御システム |
・「Embodied Reasoning Model(身体性推論モデル)」による高レベル計画
・「VLA(Vision-Language-Action)モデル」による低レベル関節制御 |
システム共通仕様 |
記事2, 記事6 |
| リアルタイム適応・リカバリー |
・視覚フィードバックによる失敗検知と再試行(ボールの掴み直し)
・人間による物理的な進路妨害(三脚)に対する一時停止と再開 |
Apollo / Apollo 2 |
記事2, 記事6, 記事9 |
| 外部データ・カレンダー連携 |
・「子供のスポーツの準備」という曖昧な指示からカレンダーを参照
・スケジュールに基づき、必要な道具を自律推論して荷造り |
Apollo |
記事6 |
| 環境認識・整理整頓 |
・ほうきとちりとりを用いた卓上清掃(木くずの掃き集め)
・雑然とした多段棚から、対象物を識別して仕分け配置 |
Apollo / Apollo 2, 平行グリッパー |
記事3, 記事4, 記事8 |
時系列で見る発表の流れ
Gemini Robotics 2に関する発表は、2026年7月30日から8月7日にかけて集中的に行われました。単発のデモにとどまらず、日を追うごとに技術の「汎用性」や「協調性」が積み上がっていく流れを時系列で整理します。
【表2】発表の時系列と技術の積み上がり
| 発表日 |
主な発表内容とスラッグ |
技術的な積み上がりと位置づけ |
| 2026年7月30日 |
・google-deepmind-gemini-robotics-2-multi-robot-collaboration
・gemini-robotics-2-whole-body-control
・gemini-robotics-2-dexterity
・google-deepmind-gemini-robotics-2-whole-body-control
・google-deepmind-gemini-robotics-2-multi-robot
・google-deepmind-gemini-robotics-2-dexterity
・google-deepmind-gemini-robotics-2-announcement |
【基本機能の同時公開】
全身制御、多指ハンドによる器用な操作、そして複数ロボットが言語で分業する「マルチロボット協調」の基本デモが一挙に公開されました。個別の物理タスク(ゴミ袋結び、電球外し、工具整理など)における自律動作(Autonomous 1x / 1.5x)が実証された日です。 |
| 2026年7月31日 |
・google-deepmind-gemini-robotics-2-announcement-oemefobzode |
【基盤モデルとしての体系化】
前日に公開された各機能を包括する、自律型ロボット基盤モデル(VLAモデル)としての全体像が発表されました。多様なサードパーティ製ハードウェア(Apollo、Sharpa hand、Duo armなど)への移植性の高さが強調されました。 |
| 2026年8月7日 |
・google-deepmind-gemini-robotics-2-apollo |
【最新ハードとの統合デモ】
最新の二足歩行型ロボット「Apollo 2」を用いた実証デモが公開されました。人間とのリアルタイムな双方向音声対話や、周囲の物理環境(吊り下げられたガンマイクなど)を自発的に認識して問いかけるなど、より自然なインタラクションが追加されました。 |
横断して見えてくること
9本の記事やデモ動画を横断的に分析することで、個々の発表単体では見えてこない、Google DeepMindの戦略的意図や技術の課題、そして意図的に伏せられている論点が浮かび上がります。
1. 発表の力点が置かれているポイント:ソフトウェア定義型ロボティクスへの移行
Google DeepMindが繰り返し訴えているのは、**「ハードウェアに依存しない汎用的なAI頭脳」**としての価値です。競合他社が自社製ハードウェアとソフトウェアの垂直統合に注力する中、DeepMindは「Gemini Robotics 2」という単一のモデルで、ヒューマノイド(Apollo)から多関節ハンド(Sharpa hand)、作業用アーム(Duo)、産業用平行グリッパーまでを制御できることを強調しています。これは、将来的にロボット産業における「Windows」や「Android」のような共通プラットフォーム(OS層)を握ろうとする強い意思の表れです。
また、すべてのデモで「Autonomous 1x(等倍速・完全自律)」を明記し、人間による遠隔操作がないことをアピールしている点も特徴です。これは、ロボティクス業界でしばしば問題となる「デモ動画の裏での人間による遠隔操作(テレオペレーション)」疑惑を払拭し、技術の信頼性を担保するための防衛策であると編集部は見ています。
2. 記事間・デモ間における記述の食い違いや揺らぎ
統合的に分析すると、ロボットの名称やハードウェアの構成に関して、いくつかの揺らぎや併記が存在します。
- ロボットのバージョン: 2026年7月30日〜31日の発表では、使用されているヒューマノイドは「Apollo」と表記されていますが、8月7日の最新デモ(記事1)では「Apollo 2」と明記されており、短期間でハードウェアのアップデートが行われた、もしくは最新バージョンへの統合が進んだことが伺えます。
- 協調するロボットアームの名称: 記事2では「Duo arm」と表記されていますが、他の多くの記事(記事1, 3, 7, 9)では単に「Duo」と表記されています。
- 動作速度の表現: 多くのデモが「等倍速(Autonomous 1x)」で実行されている一方で、棚の整理タスクや工具収納タスクの一部(記事3, 4)では「1.5倍速(Autonomous 1.5x)」での自律動作が明記されています。これは、タスクの難易度や計算負荷によってリアルタイム処理の速度に差があることを示唆しています。
3. 語られていない論点(意図的に触れられていない領域)
極めて高度なデモが並ぶ一方で、以下の領域については一切の言及がありません。
- 定量的なベンチマーク数値の不在: タスクの「成功率(Success Rate)」や「処理遅延(Latency)」の具体的なパーセンテージやミリ秒数は公開されていません。編集部の見立てでは、本システムはまだ商用化レベルの安定性を保証できる段階ではなく、技術の可能性を示す「コンセプト実証(PoC)」の段階にあります。
- 商用化ロードマップとコスト: Gemini Robotics 2の提供価格、APIの利用料金、ライセンス体系、およびロボット本体(Apollo 2)の販売価格や一般提供(GA)の時期については完全に未発表です。現状はGoogle DeepMindおよびApptronik社などの共同研究フェーズにとどまっています。
- 計算コストとハードウェア要件: LLM/VLMをベースにしたモデルをロボット側でリアルタイムに走らせるための、エッジコンピューティング側の負荷や、通信遅延(レイテンシ)への対策については詳細が語られていません。
個別のポイント
主要な発表やデモのポイントを個別に整理します。各詳細については、元記事を参照してください。
複数ロボットが言語で連携する「Gemini Robotics 2」最新デモ
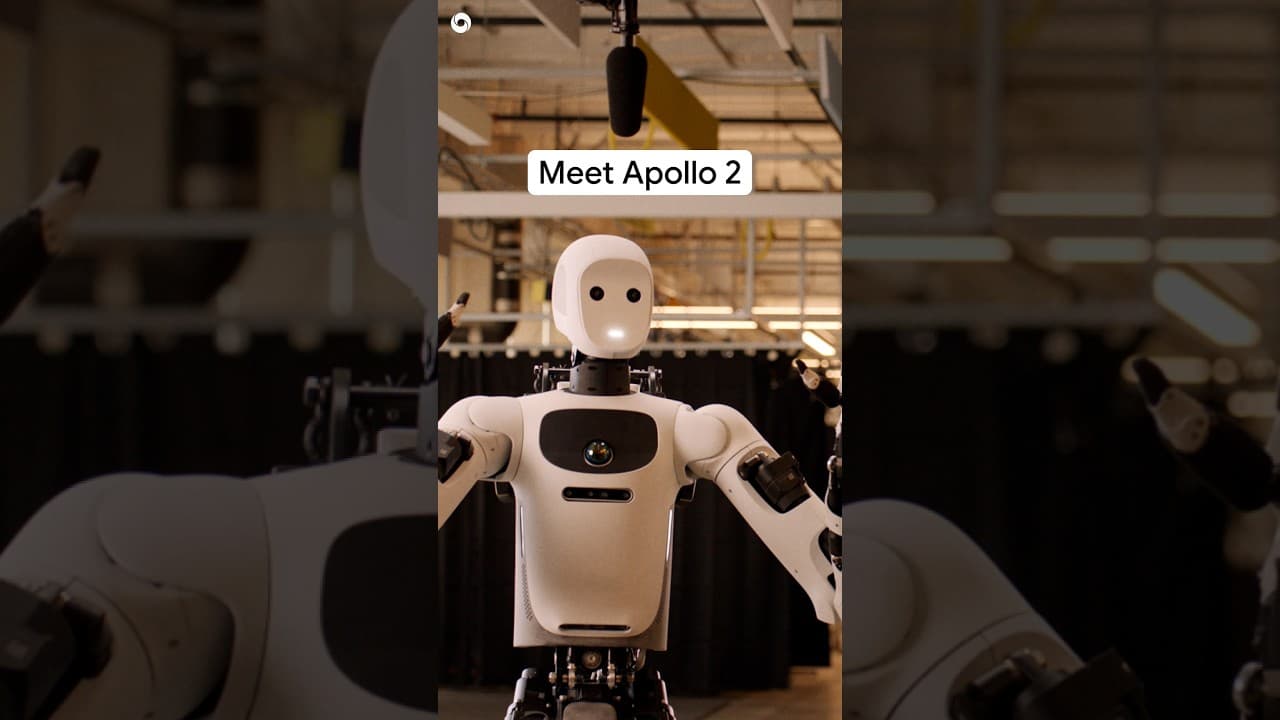
2026年8月7日公開。最新の「Apollo 2」を搭載し、人間との双方向の自然な音声対話や、周囲の環境(ガンマイクなど)を自発的に認識する様子を実演。ゴミ袋結びや、別ロボット「Duo」への言語指示による自律協調を披露しました。
詳細: Google DeepMind、複数ロボットが言語で連携する「Gemini Robotics 2」の最新デモを公開
自律型ロボット基盤モデル「Gemini Robotics 2」の体系的発表
2026年7月31日公開。全身制御(Whole-body control)、22関節の多関節ハンド操作(Dexterous hands)、多機種ロボット間の自律協調の3つの柱を解説。機体非依存の「汎用ロボット頭脳」としてのアプローチを明確にしました。
詳細: Google DeepMind、自律型ロボット基盤モデル Gemini Robotics 2 を発表
複数ロボットの自律連携「マルチロボットコラボレーション」
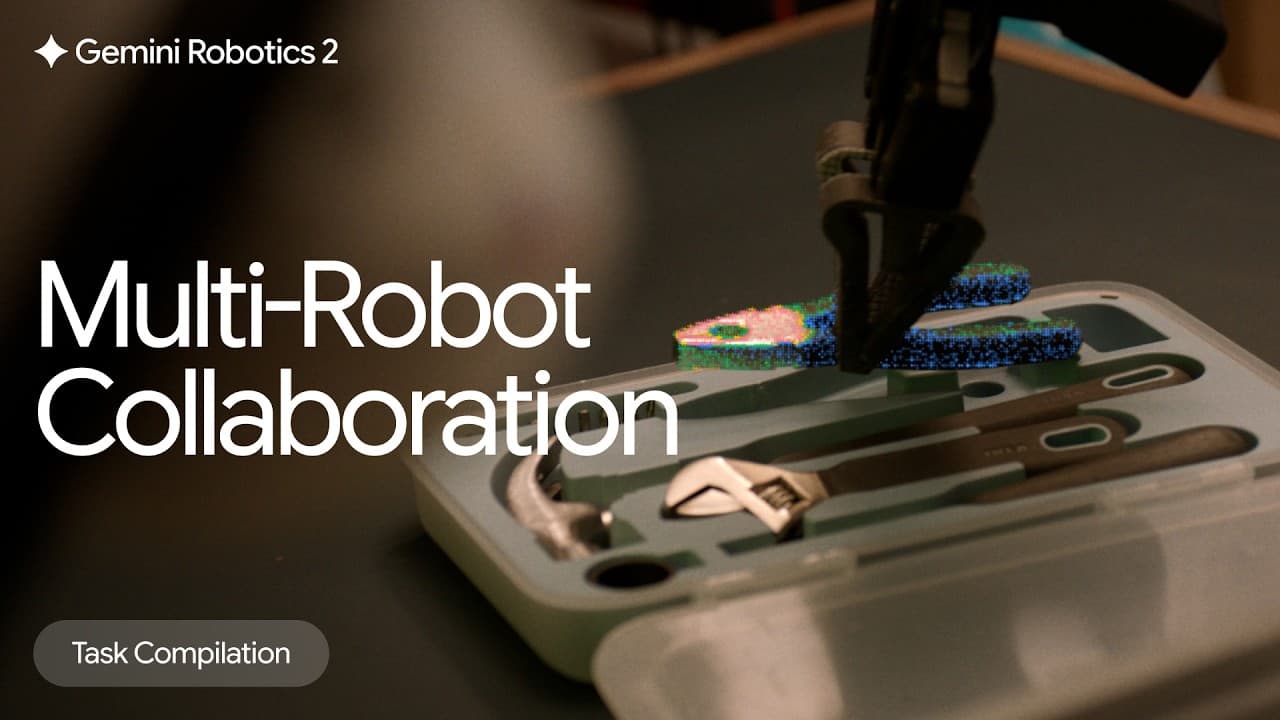
2026年7月30日公開。異なる形状のロボットが役割を分担するデモ。ApolloがDuoに音声で指示を出し、Duoが一者人称視点(POV)カメラを用いて、ミリ単位の精度が求められる工具のキッティング作業を自律実行する様子が示されました。
詳細: Google DeepMind、複数ロボットが自律連携する「Gemini Robotics 2」を公開
全身制御(Whole-Body Control)による物理AIの進化
2026年7月30日公開。前世代の上半身制御から「全身制御」への拡張に焦点。床に置かれたじょうろの回収、雑然とした多段棚での姿勢調整、落下した杖の回収と人間への手渡しなど、動的なバランス制御を実演しました。
詳細: Google DeepMind、全身制御を可能にする物理AI「Gemini Robotics 2」を公開
高度な器用さ(デクスタリティ)と柔軟物操作
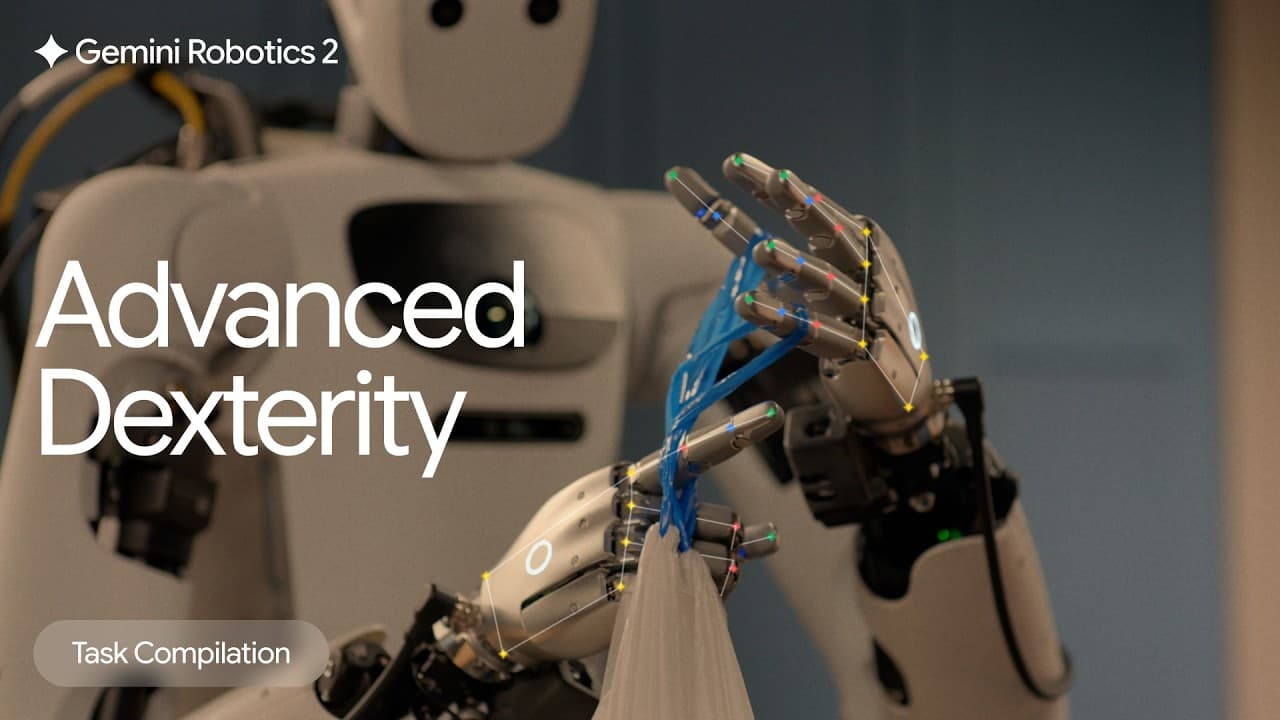
2026年7月30日公開。ビニール袋の結び目作成、ランプシェードからの電球の精密ねじり取り外し、ジッパー付き保存袋を開けて潰れやすいブドウを格納し密閉する動作など、非対称な両手協調と繊細な力制御を実演。
詳細: Google DeepMind、高度な器用さを実現する「Gemini Robotics 2」を発表
Embodied Reasoning と VLA による二層構造制御
2026年7月30日公開。状況を認識し計画を立てる「身体性推論モデル」と、関節アクチュエーターを制御する「VLAモデル」の二層構造を採用。カレンダーの予定を自律的に参照し、子供のスポーツ用具を推論して荷造りするデモを公開。
詳細: Google DeepMind、全身協調制御を実現するフィジカルAIモデル「Gemini Robotics 2」を発表
分散型ニューラルネットワークによる自律対話分業
2026年7月30日公開。単一の巨大AIによる集中制御ではなく、各ロボットが個別のモデルコピーを持ち、独立して思考しながら対話を通じて協調(オーケストレーション)する「分散型エージェント」としてのブレイクスルーを解説。
詳細: Google DeepMind、複数ロボットが自律対話で分業する「Gemini Robotics 2」公開
多指ハンドと平行グリッパーの物理的器用さの自律制御
2026年7月30日公開。5本指の多指ハンドだけでなく、産業用の2本指平行グリッパーにも対応。工具の向きを自律的に判断して持ち替えるリオリエンテーションや、ほうきとちりとりを用いた卓上清掃を実演。
詳細: Google DeepMindがGemini Robotics 2を公開、多指ハンドとグリッパーの物理的器用さを自律制御
予期せぬ妨害に対するリアルタイムな適応力
2026年7月30日公開。作業中に人間のスタッフがカメラの三脚で物理的に進路を塞いだ際、即座に動作を一時停止し、障害物が取り除かれた後に安全な経路を再計画してタスクを再開する、高い動的適応力を実証。
詳細: Google DeepMind、全身の自律制御と複数ロボット協調を実現する「Gemini Robotics 2」を発表