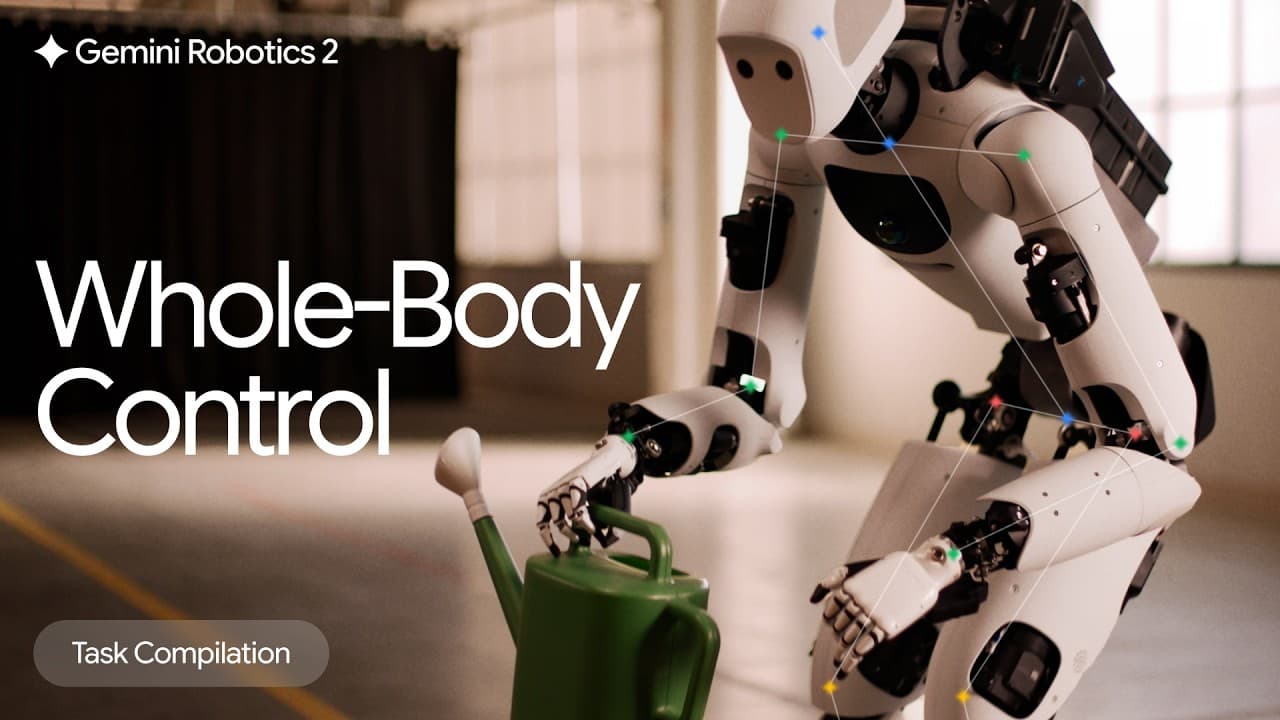
Google DeepMindは、人型ロボット「Apollo 2」に次世代のロボティクスAIシステム「Gemini Robotics 2」を搭載した最新の実証デモ動画を公開しました。今回の発表は研究段階のものであり、ロボットが周囲の環境を視覚的に認識して人間と自然に対話する様子や、物理的に極めて複雑な「ゴミ袋を結ぶ」といった日常タスク、さらには他のロボットと自律的に言語で連携して作業を分担するマルチエージェント協調の様子が示されています。
何が発表されたのか
Google DeepMindは2026年8月7日、同社の公式YouTubeチャンネルにおいて、次世代のロボット制御AIシステム「Gemini Robotics 2」を搭載した人型ロボット「Apollo 2」の最新の実証デモ動画を公開しました。この発表は、同社が推進するロボティクス研究の最新の進捗を示すものであり、現在は研究および開発段階にあります。一般への提供(GA)や商用プランの発表ではありませんが、従来のロボット制御技術と比較して、視覚的な環境認識、複雑なマニピュレーション(手先動作)、そして複数のロボット同士が言語を介して協調する「マルチエージェント協調」において、極めて重要な技術的進歩が示されました。
搭載されているロボット本体は、米Apptronik社が開発する二足歩行型ロボット「Apollo」のバージョン2(Apollo 2)とみられます。これにGoogle DeepMindの高度なマルチモーダル基礎モデルである「Gemini」をベースにした制御システムを統合することで、ロボットが周囲の状況を自律的に理解し、人間や他のロボットとリアルタイムに対話しながらタスクを遂行する様子が実演されました。
発表された機能・アップデートの全容
双方向の自然な音声対話と環境認識
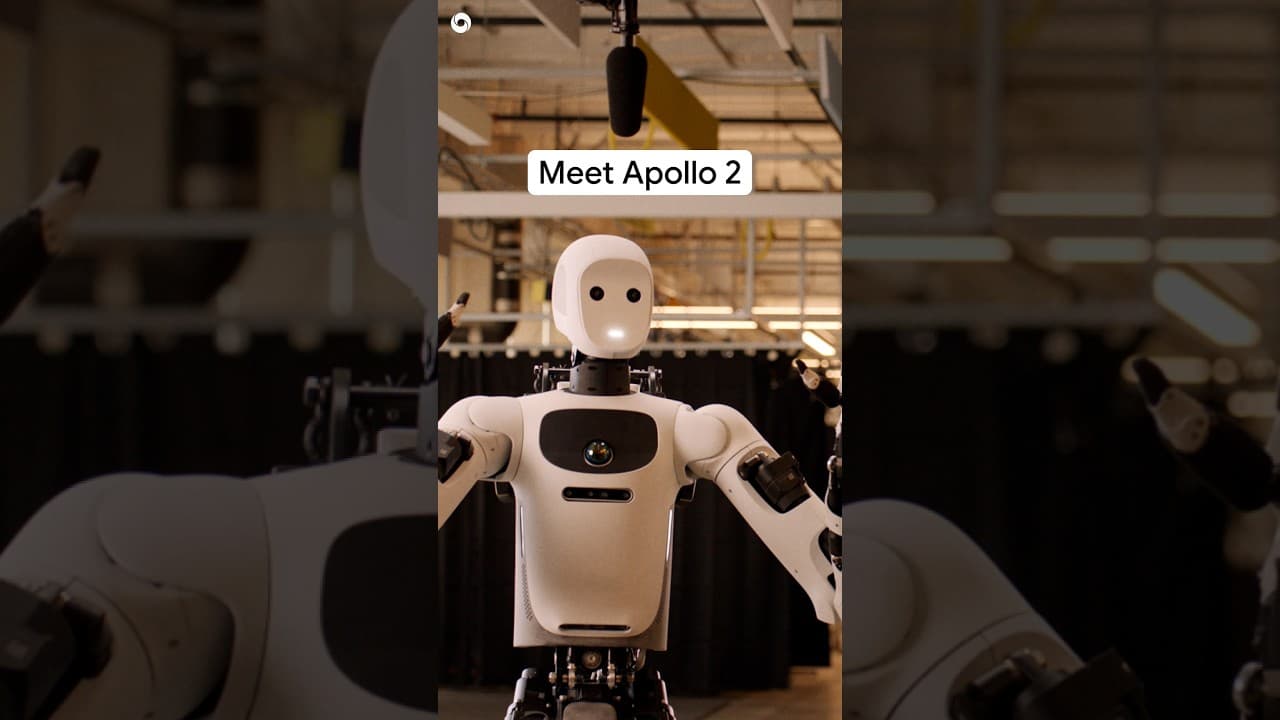
動画の冒頭において、Apollo 2は頭部の上方に吊り下げられた撮影用のガンマイク(ブームマイク)を視覚的に検知します。ロボットは頭部をわずかに上方に傾けながら、「Is that a boom? Is that a microphone?(それはブームですか?マイクですか?)」と自発的に問いかけます。この描写から、ロボットが周囲の物理環境をリアルタイムで視覚的に認識し、それが何であるかを正しく同定していることが分かります。
その後、インタビュアーが「How are you today?(今日の調子はいかがですか?)」と尋ねると、Apollo 2は「I am doing wonderful today, and I'm excited to talk about our progress and the challenges with Gemini Robotics 2.(今日は素晴らしい気分です。Gemini Robotics 2の進捗と課題について話せることを嬉しく思います)」と、極めて滑らかな合成音声で応答します。音声の発話に合わせて、ロボットの顔面部に配置されたLEDディスプレイの光が明滅し、口の動きを表現する視覚的なフィードバックが提供されています。人間とのインタラクションにおいて違和感を軽減するための工夫が見て取れます。
指先の微細な制御が求められる「ゴミ袋結び」
Apollo 2は、最も困難だったタスクとして「キッチンの家事(Tackling kitchen chores)」を挙げ、その具体例として「ゴミ袋を結ぶ(tying up a trash bag)」動作を実演しました。映像では、ロボットが3本指のマニピュレーターを用いて、薄く柔軟なプラスチック製のゴミ袋の青い紐部分を精密に掴み、交差させて結び目を作る様子が映し出されています。
(編集部注:布やビニールなどの柔軟体(Deformable Objects)の操作は、形状が一定ではないため、従来のロボティクスにおいて最も難易度が高いタスクの一つとされてきました。)Gemini Robotics 2は、視覚フィードバックと正確な接触力制御を組み合わせることで、破れやすい薄手のビニール袋を破損することなく、自律的に結び上げることに成功しています。
全身のバランス制御を要する「スポーツ用具の整理」
次に紹介されたのが、「スポーツ用具の梱包(Packing for sports game)」タスクです。このデモでは、棚に置かれた野球のグローブやボール、テニスラケット、サッカーボールなどを、ロボットが適切な力加減で掴み、隣に置かれたカゴに収納していく様子が描かれています。
Apollo 2は「全身の制御とバランスが試された(really tested my whole body control and balance)」と述べています。ロボットが片手を伸ばして重いグローブを持ち上げる際、重心の移動をリアルタイムで計算し、二足歩行の姿勢を安定に保ち続ける高度なバランス制御が行われていることが分かります。単に手を動かすだけでなく、身体全体のダイナミクスを統合的に制御する技術が適用されています。
複数ロボット間の協調動作「Duoとの連携」
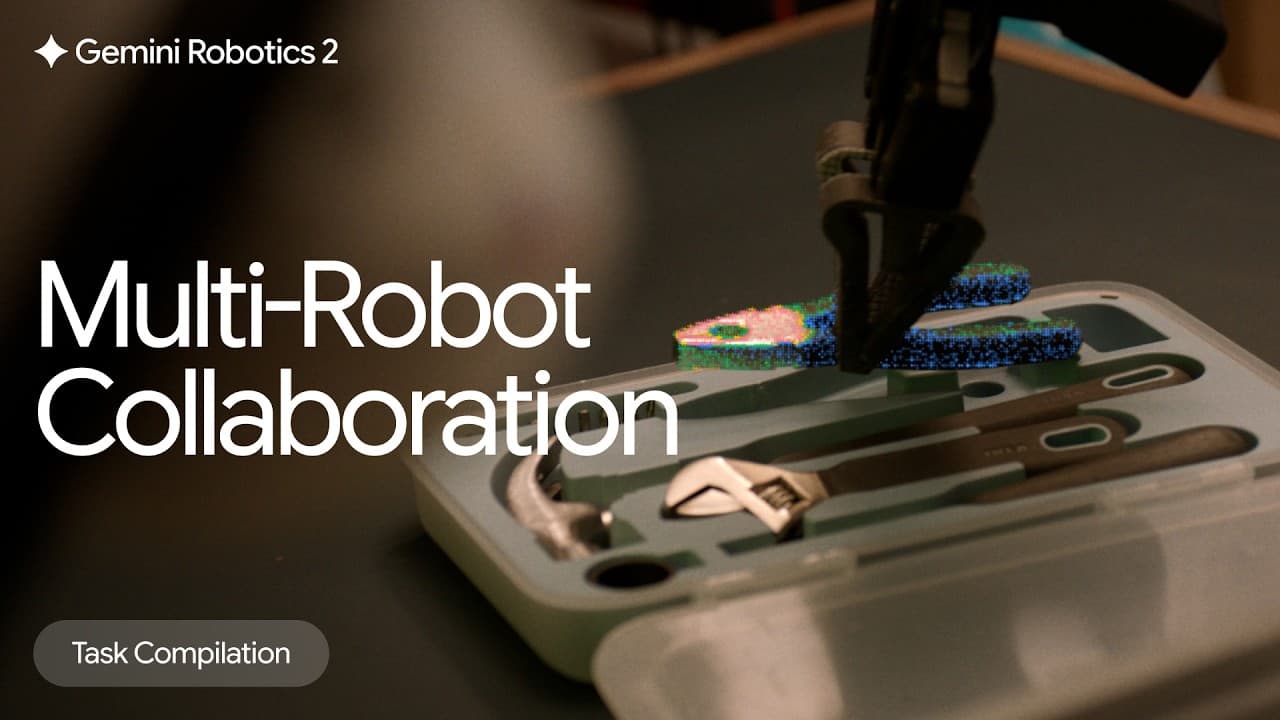
今回の発表で最も技術的な新規性が高いのが、「ガレージの片付け(Tidying a garage)」タスクにおける、別ロボット「Duo」との協調動作です。映像では、Apollo 2がもう一台のロボット(Duo)と同じ作業スペースに立ち、共同で作業を行っています。
Apollo 2は、Duoに対して「Close the kit and put the kit back into the bin.(キットを閉じて、それをビンに戻してください)」と言語で指示を伝えます。これに対し、Duoは「On it.(了解しました)」と音声で応答し、指示された通りにツールキットの蓋を閉め、所定の収納箱(ビン)に片付ける動作を実行しました。
従来の産業用ロボットのように、事前にミリ秒単位でプログラムされた同期制御を行うのではなく、ロボット同士が自然言語の指示を介してタスクを動的に分担し、リアルタイムに実行するマルチエージェント制御が実現されている点が、極めて先進的です。
性能・ベンチマーク
本動画内において、タスクの成功率(Success Rate)や処理速度(Latency)などの具体的なベンチマーク数値、および他モデルとの比較スコアは提示されていません。
取材班の見立てでは、本デモは数値的な性能を競う段階ではなく、Geminiのマルチモーダル推論能力を物理的なロボット制御(Embodied AI:身体性AI)に適用し、高度な柔軟操作やマルチエージェント協調が技術的に可能であることを実証する「コンセプト実証(PoC)」の段階であると考えられます。
| 評価項目 |
動画内での実演内容 |
測定数値・条件 |
出典 |
| 音声対話応答 |
人間の質問に対するリアルタイムな音声回答 |
数値提示なし |
動画本編より |
| 柔軟体操作 |
薄手のゴミ袋の紐を結ぶ動作 |
数値提示なし |
動画本編より |
| 複数ロボット協調 |
Apollo 2からDuoへの言語指示とタスク実行 |
数値提示なし |
動画本編より |
競合サービスとの比較
現在、人型ロボット(ヒューマノイド)と高度なAI(大規模言語モデル・マルチモーダルモデル)を融合させる領域は、世界中のテック企業が激しく競い合っています。Google DeepMindの「Gemini Robotics 2」と、競合する主要プレイヤーの技術を比較します。
| 開発企業 / プロジェクト名 |
搭載モデル・技術 |
主な特徴・優位性 |
課題・弱み |
Google DeepMind
Gemini Robotics 2 |
Geminiマルチモーダル(自社) |
複数ロボット(Apollo 2 + Duo)の言語による高度な自律協調動作。 |
一般提供(GA)の時期や、商用化に向けた具体的なロードマップが未発表。 |
Figure AI
Figure 02 |
OpenAIカスタムモデル(提携) |
高度な音声対話と、BMW工場内での部品組み立てなどの実用デモ。 |
複数ロボットが言語で指示を出し合うようなマルチエージェント協調は未公開。 |
Tesla
Optimus |
自社開発ニューラルネットワーク |
自社工場での実用化を前提とした量産設計。圧倒的な資金力。 |
一般向けの自然言語による複雑な指示への対応力は発展途上。 |
(競合情報は編集部の知識ベースに基づく比較です。)
料金・提供プラン
動画内および関連資料において、Gemini Robotics 2の提供価格、ライセンス料金、APIの利用料金、およびロボット本体(Apollo 2)の販売価格に関する言及はありません。
本プロジェクトは現時点でGoogle DeepMindおよびApptronik社による共同研究・開発フェーズにあり、一般のユーザーや開発者が直接購入または利用できる段階ではありません。
日本から使う方法
現時点では研究段階の発表であるため、日本の一般ユーザーや開発者が「Gemini Robotics 2」や「Apollo 2」を直接導入して試す方法はありません。日本国内から本技術の進捗を追い、将来的な利用に備えるための手順は以下の通りです。
- Google DeepMind公式ブログの監視: 技術論文やAPIプレビューが公開された場合、最初に告知されるため、定期的な確認を推奨します。
- Google Cloud / Vertex AIの動向確認: 将来的にロボティクス向けのAPI(RTシリーズやGemini Robotics関連)が提供される場合、Vertex AI経由になる可能性が高いため、Google Cloudのアカウントを用意しておくことが有益です。
- Gemini APIのマルチモーダル機能の検証: 物理ロボットの制御は、Gemini 1.5 Proなどの視覚・音声認識能力がベースとなっています。現在のGemini APIを用いて、カメラ画像から物体の位置や状態を認識させ、指示書を生成するプロトタイプ開発を日本国内から進めることは可能です。
誰にどう効くのか
ロボティクス・AI開発エンジニア
- インパクト: 従来のROS(Robot Operating System)等によるガチガチの制御から、LLM/VLMを介したセマンティックな動作生成への移行が現実味を帯びてきました。
- アクション: 複数ロボットの協調制御における、エージェント間のプロトコル設計や、自然言語を用いたタスクプランニングの手法について、先行研究(RT-2やSayCanなど)を含めてキャッチアップを急ぐべきです。
製造・物流・サービス業の企画・マーケティング担当者
- インパクト: 人手不足が深刻な現場において、単一の作業しかできない従来の自動化機械ではなく、指示を理解して臨機応変に動く「汎用人型ロボット」の導入ハードルが下がる可能性があります。
- アクション: 自社の現場(倉庫の片付け、店舗での軽作業など)において、どのような「言語指示」がロボットに求められるかを整理し、将来的な実証実験(PoC)のシナリオを策定し始めるタイミングです。
経営層・ビジネスリーダー
- インパクト: 労働力不足に対する根本的な解決策として、AIを搭載した身体性ロボット(Embodied AI)の実用化ペースが想定以上に加速しています。
- アクション: 単なるソフトウェアとしてのAI活用にとどまらず、物理世界と交わるAIロボティクス領域への投資、またはハードウェアパートナーとの提携模索を中長期経営計画に組み込む必要があります。
まとめ
Google DeepMindが公開した「Gemini Robotics 2」のデモは、人型ロボットが単に自律動作するだけでなく、複雑な物理操作をこなし、さらに「ロボット同士が対話して協調する」という未来の作業環境を提示しました。現在は研究段階ですが、この技術が実用化されれば、工場や家庭における自動化の概念が根本から覆る可能性があります。読者の皆様は、まず現在のGemini APIが持つマルチモーダル認識能力を評価し、物理空間の情報をAIにどう扱わせるかの基礎検証から着手することをお勧めします。景色は確実に、ソフトウェアから「身体性を持つAI」へと移行しています。 Greenfield へとシフトしています。