公式発表Google DeepMind

Google DeepMindがGemini Robotics 2を公開、多指ハンドとグリッパーの物理的器用さを自律制御

Google DeepMindは2026年7月30日、ロボットの物理的な器用さを飛躍的に向上させる新しいAIモデル「Gemini Robotics 2」を公開しました。本モデルは、5本指の多指ハンドから産業用平行グリッパーまで異なるエンドエフェクターに対応し、電球の取り外しやゴミ袋の結束といった複雑なタスクを、等倍速かつ完全自律で実行可能です。

AI解析: gemini-3.5-flash本ページはプロモーションを含みます
まとめこの話題の全体像はこちらGemini Robotics 2の全貌を徹底解剖:9本の公式発表から見えたフィジカルAIの未来

元動画: Advanced dexterity with Gemini Robotics 2

3秒でわかる要点

  1. 15本指ハンドの22個の独立した関節を、AIモデルによってリアルタイムかつ完全に自律制御します
  2. 2電球の取り外しやゴミ袋の結束、チャック付き袋の密封など、変形しやすい物体の高度な操作を実現しました
  3. 3産業用平行グリッパーにも対応し、乱雑に置かれた工具を空間内で自律的に認識・再配置して収納します

何が発表されたのか

Google DeepMindは2026年7月30日、ロボットの物理的な器用さ(デックスティリティ)を飛躍的に向上させる新しいAIモデル「Gemini Robotics 2」を公開しました。本発表は、家庭や工場といった実環境において、ロボットが人間のように細やかな作業を自律的に実行できるようにするための基盤技術のアップデートに位置づけられます。従来のロボット制御システムは、特定の動作をプログラムするか、限られた環境でのみ動作するものが大半でした。しかし、Gemini Robotics 2は、5本指を持つ多指ハンドから、産業用で広く使われる2本指の平行グリッパーまで、異なるタイプの手先(エンドエフェクター)に対応し、リアルタイムかつ等倍速(Autonomous 1x)での完全自律動作を実現しています。これは研究段階の成果ではありますが、ロボットが物理世界で「器用に振る舞う」ための汎用的な頭脳として、実用化に向けた極めて重要な一歩となります。

発表された機能・アップデートの全容

ほうきとちりとりを用いた卓上清掃(Tricky Kitchen Chores)

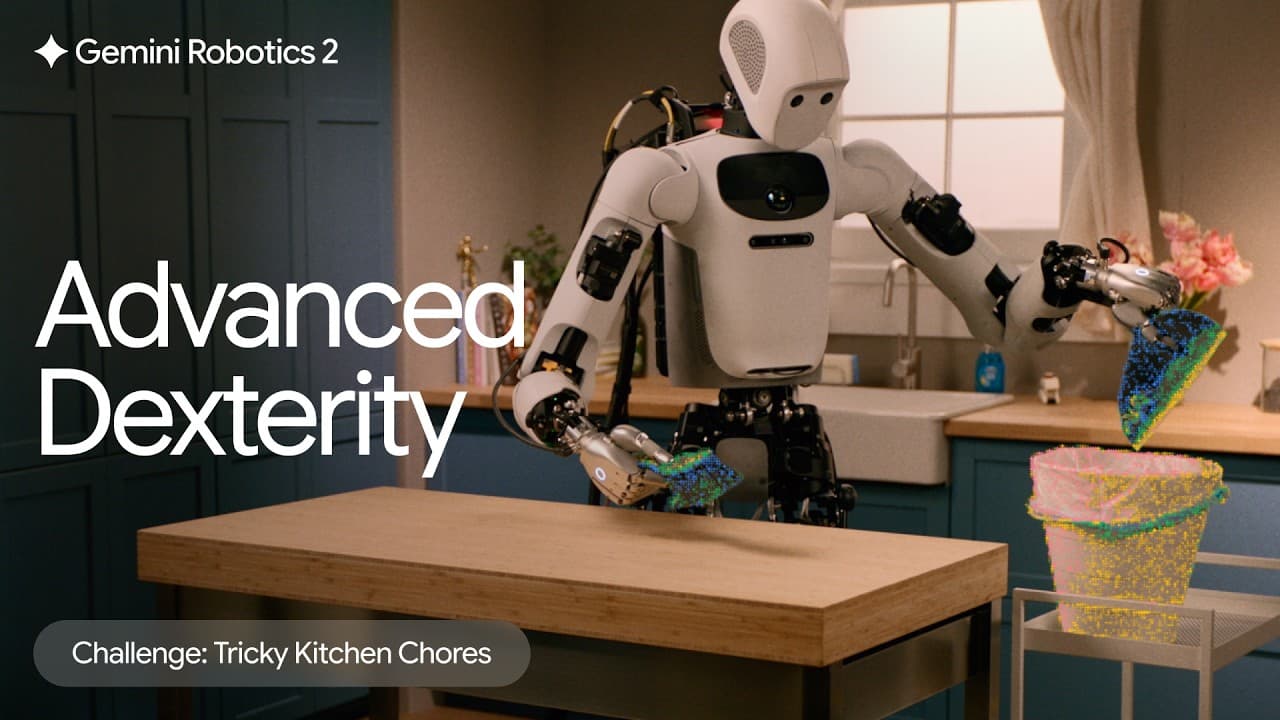
最初のデモでは、双腕ロボット「Apollo」が右手にほうき、左手にちりとりを持ち、木製のテーブルの上に散らばった木くずを掃き集める作業が披露されました。ロボットは、テーブルの表面に対して適切な角度と力加減でほうきを滑らせ、ちりとりの中に正確に木くずを掃き入れます。その後、ちりとりを水平に保ったままゴミ箱の位置まで移動させ、ゴミ箱の上で手首を傾けて中身を捨てる一連の動作を、完全に自律して行いました。この動作の難しさは、ほうきとちりとりという異なる道具を両手で協調して制御し、かつゴミの飛散を防ぐ力加減をリアルタイムに調整する点にあります。動画では「Autonomous 1x」のテロップが表示され、倍速処理なしの等倍速でこの複雑なタスクが実行されていることが示されています。

チャック付き袋への食品収納と密封(Grapes in Ziploc Bag)

2つ目のデモは、非常に柔軟で形状が定まらないビニール製のチャック付き袋(Ziploc)に、潰れやすい「ぶどう」の房を収納し、さらに袋のチャックを閉めるという極めて難易度の高いタスクです。ロボットは左手で袋の口を開け、右手でぶどうの房を優しくつかんで袋の中に投入します。その後、袋の端を指先でつまみ、もう一方の手の指先をスライドさせてチャックを正確に密閉しました。リサーチサイエンティストのMaria Bauza氏は「これには多くの精度だけでなく、高度な調整能力が必要です(This requires a lot of precision but also a lot of coordination)」と説明しています。柔らかい袋と、潰れやすい果物という、物理的なモデル化が極めて困難な対象(変形可能オブジェクト)を、多指ハンドの触覚と視覚のフィードバックによって破綻なく処理している点が、既存のロボット技術との決定的な差分です。

電球の取り外し(Unscrewing the Bulb)

3つ目のデモでは、デスクランプに取り付けられた電球をソケットから回して取り外す作業が行われました。研究者が「アポロ、電球を外してくれますか?(Hey Apollo, can you unscrew the bulb?)」と音声で指示すると、ロボットはランプシェードの狭い隙間に多指ハンドを挿入し、電球を指先で包み込むようにつかんで反時計回りに回し始めます。Maria Bauza氏は、電球が球体の中に隠れているため、指先との接触点を極めて正確に制御する必要があると指摘します。電球を取り外すには、「ひねる、押す、引く(twist, push, pull)」といった複数の複雑な動作を組み合わせ、かつガラスを割らないように適切なトルクを維持しなければなりません。ロボットはこれらの動作を自律的に理解し、電球を破損させることなくスムーズに取り外すことに成功しました。

工具箱の整理とツールの再配置(Tool Kit Reorientation)

4つ目のデモでは、5本指ハンドではなく、産業現場で一般的な2本指の平行グリッパー(Robotiq製)を用いたタスクが紹介されました。作業台の上には、ドライバーのビット、ハンマー、レンチなどの工具が収納される専用のプラスチックケースが置かれています。ロボットは、ケースや工具の位置が乱雑に動かされた状態からスタートします。シニアスタッフ・リサーチサイエンティストのKonstantinos Bousmalis氏は「平行グリッパーであっても、器用さ、精度、そして3次元空間の理解が必要です(We need to have dexterity, precision, and 3D space understanding)」と語ります。ロボットは、工具が逆向きに置かれていても、それを空間内でどのように回転させて持ち替えるべきかを自律的に判断(リオリエンテーション)し、ケースの凹凸に寸分の狂いもなく正確にハメ込んでいきました。これは製造業や物流倉庫におけるピッキング作業の自律化に直結する技術です。

ゴミ袋の結束(Tying a Knot on Trash Bag)

最後のデモは、Gemini Robotics 2の器用さを象徴する、ゴミ袋の紐を結ぶタスクです。ロボットは、ゴミ袋の口から伸びる2本の青いビニール紐を両手の指先で器用につまみ、交差させ、輪の中に片方の紐を通して引き締めるという「結び目を作る(Tying a knot)」動作を自律的に実行しました。Marissa Giustina氏は「多指ハンドは、このような複雑な結び目作成の器用さを実現するための重要な要素です(Multi-fingered hands are a key ingredient for this kind of intricate knot-tying dexterity)」と述べています。紐のように極めて柔軟で、自己閉塞(自分の手で対象が見えなくなること)が発生しやすい物体を、指先の器用な連携だけで結び上げる技術は、ロボティクスにおける最難関タスクの一つとされてきました。

性能・ベンチマーク

動画内で具体的なベンチマークスコアや、従来モデルとの成功率の数値比較(パーセンテージなど)は提示されていません。ただし、すべてのデモ映像において「等倍速での完全自律動作(Autonomous 1x / Real-time footage)」であることが明記されています。

評価項目 詳細・条件 出典(動画内 / 編集部注)
動作速度 1倍速(等倍リアルタイム動作) 動画内テロップ「Autonomous 1x」
自律性 外部からの遠隔操作(テレオペレーション)なしの完全自律制御 動画内テロップ「All robots in this video are fully autonomous」
制御関節数 5本指ハンドにおいて22個の独立した関節を同時制御 Marissa Giustina氏の発言「22 separate joints」
対応エンドエフェクター 多指ハンド(5本指)および平行グリッパー(2本指) 動画内の実演映像より

競合サービスとの比較

(編集部注:本比較は、公開されている各社の最新ロボティクス研究に基づき、取材班が作成したものです)

開発元・モデル名 主な特徴 Gemini Robotics 2との比較(優位点・課題点)
Google DeepMind
Gemini Robotics 2
多指ハンドと平行グリッパーの両方に対応。柔軟物(袋、紐)の複雑な操作と自律的な3D配置転換に強み。 優位点: 22関節の多指ハンドによる「結び目作り」や「電球外し」など、極めて高い物理的器用さを等倍で実現。
課題点: 実用化に向けた具体的なシステム要件や、産業ラインへの導入コストは不明。
OpenAI / Figure
(Figure 01 / Figure 02)
人型ロボット(ヒューマノイド)にOpenAIの視覚言語モデル(VLM)を統合。対話を通じたタスク実行。 優位点: 自然言語による高度な意図解釈と、全身のバランス制御を伴うタスク実行に優れる。
課題点: 手先の細やかな器用さ(袋を閉める、紐を結ぶなど)の物理的制御においては、DeepMindが本発表で見せたレベルに達しているか未詳。
Physical Intelligence
(π0)
汎用ロボット基盤モデル「π0(pi-zero)」を開発。洗濯物の折り畳みや、袋からの物出しなどを自律実行。 優位点: オープンな基盤モデルとして、多様なロボットハードウェアへの適用を目指している。
課題点: 個別の極めて精密な多指ハンド制御(電球のねじ込みトルク管理など)における精度は、Gemini Robotics 2が先行していると見られる。

料金・提供プラン

動画内および公式発表において、Gemini Robotics 2のライセンス料金、API利用料、あるいは一般向けの提供プランに関する言及はありません。本発表はGoogle DeepMindによる最先端のロボティクス研究成果の発表であり、現時点で商用のソフトウェアやサービスとして即座に購入・契約できる段階ではありません。今後のGoogle CloudやVertex AI経由でのロボティクスAPIとしての展開、あるいは提携パートナーへのモデル提供が待たれます。

日本から使う方法

現時点では、開発者向けのAPIやオープンソースコードとしての一般公開は行われていません。日本国内の企業やエンジニアが本技術を試す、あるいは導入するための現実的なステップは以下の通りです。

  • 公式研究サイトのウォッチ: Google DeepMindの特設サイト(deepmind.google/gemini-robotics)にて、論文や追加のデモコードが公開される可能性があるため、定期的な確認が必要です。
  • Google Cloud / Vertex AIの動向注視: 将来的にロボット制御用の基盤モデルがGoogle Cloud経由で提供される可能性があるため、Vertex AIのプレビュー機能などのアップデートを監視します。
  • ハードウェアの準備: 本モデルは多指ハンド(デモではシャドーハンドに類似した多自由度ハンドが使用されている)や平行グリッパー(Robotiq製など)に対応しているため、自社で検証を行う場合は、これらの互換ハードウェアの調達とROS(Robot Operating System)環境の構築が必要になると予想されます。

誰にどう効くのか

エンジニア(ロボティクス・AI開発者)

従来のロボット制御で最も困難だった「柔軟物の操作(Deformable Object Manipulation)」や「多自由度ハンドのリアルタイム制御」が、強化学習と大規模モデルの融合によって実用レベルに達したことを示しています。これにより、手書きの軌道計画プログラム(モーションプランニング)を大幅に削減し、エンドツーエンドの学習モデルによる制御への移行を検討する強力な判断材料となります。

企画・マーケティング担当者(新規事業開発)

これまで「ロボットには不可能」とされていた、家庭内での家事支援(ゴミ袋の片付け、食品のパッキング)や、店舗での複雑な陳列・片付け作業の自動化ビジネスが、技術的に射程圏内に入ったことを意味します。ロボットを用いた新しいコンシューマー向けサービスや、店舗DXの企画立案において、技術的実現性の前提をアップデートする必要があります。

経営層(製造・物流・サービス業)

人手不足が深刻化する現場において、単純なピッキングだけでなく「工具を整理する」「袋を閉じる」「廃棄物を処理する」といった、従来は人間の手作業に頼らざるを得なかったプロセスの無人化ロードマップを描くことができます。Marissa Giustina氏が「人間を危険にさらす代わりに、ロボットを派遣してそれを行わせることができれば素晴らしい」と述べているように、特に有害廃棄物処理や危険環境下での作業における安全対策とコスト削減の投資判断に直結します。

まとめ

Google DeepMindが公開した「Gemini Robotics 2」は、ロボットの手先の器用さを自律制御によって極限まで高めることに成功しました。読者が取るべき次のアクションは、自社の業務プロセス(製造、梱包、清掃など)において「手先の器用さ」がボトルネックとなって自動化を諦めていた箇所を再洗い出しし、ロボット基盤モデルの適用可能性を評価し始めることです。
動画のタイムテーブル

  • 0:00Gemini Robotics 2の概要と多指ハンド制御における22関節の課題を解説
  • 0:14双腕ロボット「Apollo」による、ほうきとちりとりを用いた卓上清掃デモ
  • 0:26変形しやすいチャック付き袋へのぶどうの収納と、指先による密封デモ
  • 0:44デスクランプからの電球の自律的な取り外し動作の実演と解説
  • 1:05平行グリッパーを用いた工具の自律的な3次元認識とケースへの再配置収納デモ
  • 1:30多指ハンドを用いたゴミ袋の紐の自律的な結び目作成(結束)デモ
  • 1:51現実世界の複雑な物体や有害廃棄物処理への応用展望と安全性のメリット

記事で紹介したツール

この機能を、いま自分の環境で試す

記事の内容は公式発表の要約です。実際の使い勝手は触ってみないと分かりません。多くは無料枠から始められます。

公式サイトで試す

提供: OpenAI

本記事は元動画の映像・音声をAIが解析して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元動画を見る(解析モデル: gemini-3.5-flash)