今回の発表は、宇宙飛行士を支えるロボットの試作と試験の話です。Google Cloudの公式ブログに、米国時間10月27日に投稿された内容です。
今回の取り組みは、概念実証(アイデアが実際に動くかを確かめる試作)の段階です。すぐに宇宙へ送られるものではありません。今のところ、直接関係するのは宇宙開発の関係者です。
宇宙飛行士の雑務と医療を、一台のロボットで
深宇宙では、地球との通信に大きな遅れがあります。火星への飛行では、通信の往復に最大44分かかります。そのため、地上の医師がリアルタイムで乗組員を診ることは、ほぼ不可能です。
Google Public Sectorは昨年、乗組員の医療を助けるデジタル アシスタントの開発状況を発表していました。アシスタントの名前は「Crew Medical Officer Digital Assistant(CMO-DA)」です。CMO-DAは、医師の判断を支える自動の臨床意思決定支援システム(CDSS)です。
今回は、その取り組みを基盤に、体をもつロボットの試作に取り組んでいます。サイソクは9月15日に、NASAの宇宙飛行士とGoogle幹部の対談を報じていました(NASAの宇宙飛行士とGoogle幹部が対談 宇宙開発でのAIとロボットの役割を語る)。
宇宙では、時間も貴重な資源です。宇宙飛行士の身体的な負担を減らし、研究に充てる時間を増やすことが優先されています。そこで、次の組織がGoogle Public Sectorと協力して、ロボットの開発に取り組むことになりました。
- NASAのヒューマン リサーチ プログラム
- ジョンソン宇宙センターのロボティクスチーム
- ジェット推進研究所(JPL)
このロボットは、荷物や資材の管理、機器の操作をこなす多用途な「ペイロード」ハンドラーとして設計されています。「ペイロード」は、宇宙船で運ぶ荷物や実験機器のことです。少人数の乗組員でも成果を出せるようにするためです。
工具の整理や区画の安全確保などの日常の作業をしていない時間は、医療の支援に回せます。
たとえば、宇宙飛行士が腎臓結石の兆候である可能性のある激しい腰痛を訴えたとします。その場合、ロボットが超音波診断装置を取ってきて準備します。人間の医療担当者は、エコー画像の分析と患者の治療に集中できます。
ラボでのピック&プレース成功率は85%
狭い宇宙船の中で、人と並んで安全に動くのは難しい課題です。工場の産業用ロボットは、人の立ち入らない場所で決まった動きを繰り返します。宇宙船では、人の指示に柔軟に従う必要があります。
カメラなどの限られたセンサーだけでは、ロボットが周囲を把握しにくくなります。そこでJPLは、もともと軌道上の物体を追跡するために開発された衛星の状況認識ツールを応用しました。目的は、ロボットが自分の置かれた3D環境を認識し、安全に移動できるようにすることです。
実機を動かす前の確認には、Google DeepMindの物理シミュレーター「MuJoCo」を使いました。ジョンソン宇宙センターのiMETRO施設でテストするため、仮想空間で複雑な動きを先に試せるようにしています。
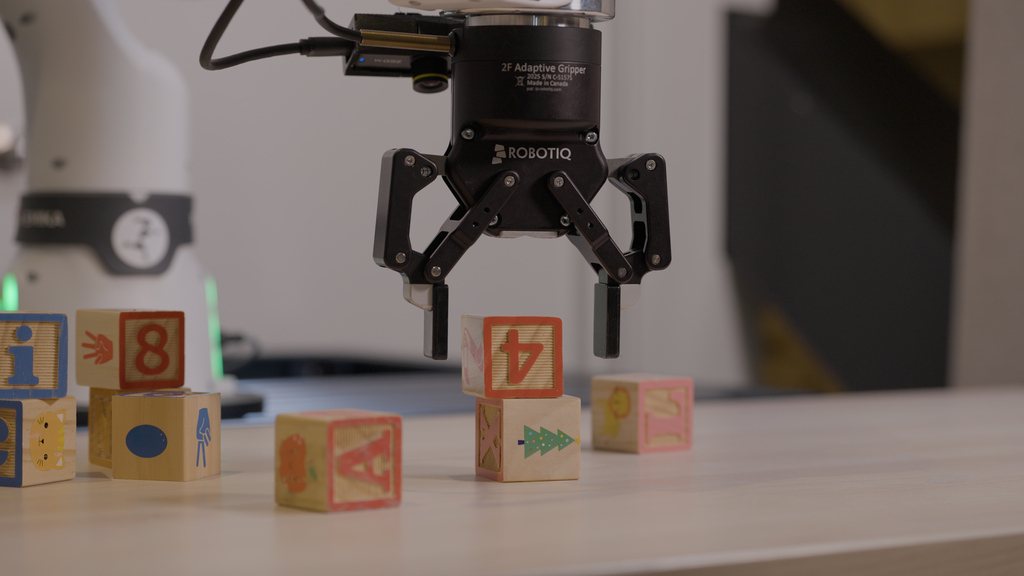
最近の概念実証のデモでは、医療用バッグの位置を見つけて、指定の場所へ動かすピック&プレース(物をつかんで置く動き)を課しました。空間の認識を高めるため、「アイツーハンド」と呼ばれるカメラの配置を採用しています。
Physical Intelligence社が開発した、オープンソースのPi0モデルは、Google Cloudのインフラ上で動かされました。初期のラボ環境で、ベースライン成功率(最初の基準となる成功率)は85%に達しました。今後は、厳格なトレーニングと安全性の向上を進める基盤が整ったとしています。
Pi0は、VLA(視覚言語行動モデル。言葉と体の動きを直接結びつけるAI)の一つです。そのため、宇宙飛行士は普通の英語の文章でロボットに指示を出せます。
宇宙船は、地球のデータセンターと常につながっていられません。そこで、AIを船内の機器で動かす必要があります。
Google Cloudのチームは、G4インスタンス(Google Cloudの仮想サーバー)を使って、Pi0の基本モデルを学習させました。40億パラメーター(AIの規模を表す数)のモデルを、わずか2.5時間でファインチューニング(追加学習)しました。
ファインチューニングされたモデルは、省電力でコンパクトなエッジデバイス(手元の機器の中で動く小さなコンピューター)の上で、ローカルに動くことを実証しました。過去2年間で、約15種類のエッジデバイスを検証しています。そのうえで、将来の火星ミッションで求められる軽くて消費電力の低い機器を選びました。
最終的には、宇宙飛行士の直接の監督と指揮のもとで、簡単な音声指示でさまざまな作業をこなすロボットを目指しています。たとえば、医療責任者の指導を受けて、バイタルサイン(体温や脈拍などの基本的な体の状態)の測定や簡単な超音波検査を補助させることが想定されています。人間の判断や意思決定は代えず、ロボットは身体的な支えを担います。
編集部の見方では、ラボで85%の成功率が出たことは大きな一歩です。ただ、宇宙船の中で安全に動くまでには、まだ多くの試験が必要です。