練習はコンピューターの中で
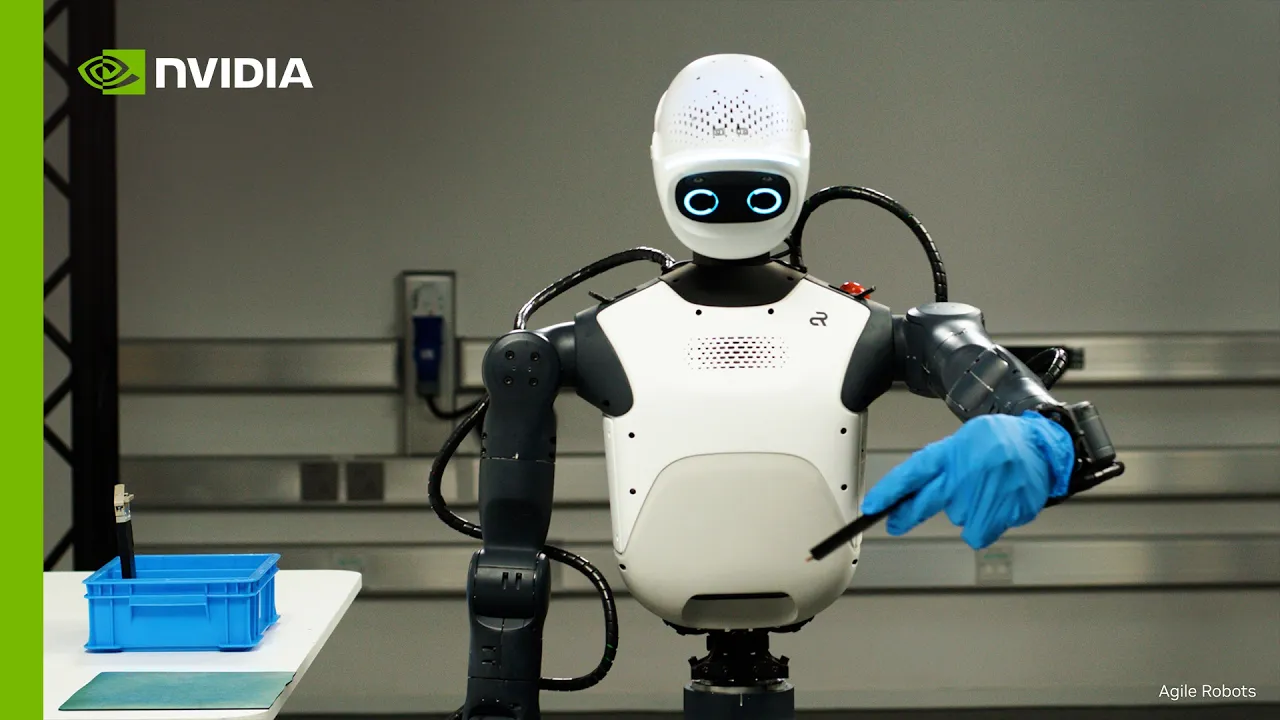
ロボットの練習は、実機の前にコンピューターの仮想空間(シミュレーション)で行います。ケーブルをつなぐ、歯車を合わせるといった細かい作業が対象です。
NVIDIAは練習用のソフトも更新しました。「Isaac Lab 3.0」は、旧版の2.3より学習の処理量が最大2.5倍になりました。ケーブルや布のような柔らかいものも扱えます。
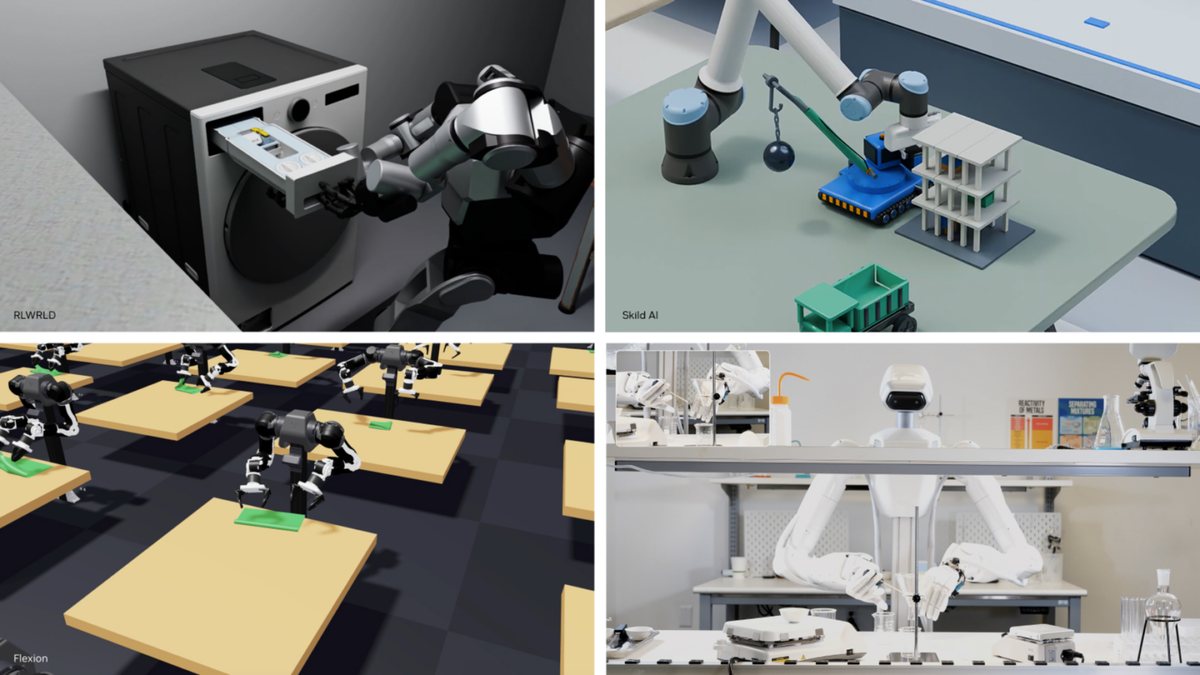
画像:NVIDIA(公式発表より)
本ページはプロモーションを含みます
「GR00T 2」は実演1回で50作業の平均71%に成功し、5回に増やすと95%に上がる
なるほど
要約版:専門用語を控えて説明しています
ロボットの練習は、実機の前にコンピューターの仮想空間(シミュレーション)で行います。ケーブルをつなぐ、歯車を合わせるといった細かい作業が対象です。
NVIDIAは練習用のソフトも更新しました。「Isaac Lab 3.0」は、旧版の2.3より学習の処理量が最大2.5倍になりました。ケーブルや布のような柔らかいものも扱えます。
今回の発表は、ロボットを開発する研究者やメーカー向けの技術です。個人がすぐ買える製品ではなく、日本での提供条件や価格はまだ発表されていません。ロボットに関わらない人の仕事や契約は、何も変わりません。
「GR00T 2」は、周りの状況を見て、自分の動きで環境がどう変わるかを予測しながら作業するAIです。NVIDIAはこの種のモデルを「世界行動モデル」と呼んでいます。ロボット学習の国際会議CoRL(米テキサス州オースティン)に合わせ、NVIDIAの公式ブログが発表しました。
GR00T 2は、NVIDIAの世界モデル「Cosmos」を土台にしたオープンなモデルです。ロボットのデータに加え、NVIDIAが公開している人間の一人称視点の映像10万時間などで学習しました。
公式ブログが挙げた性能は次のとおりです。
AIエージェント(自分で手順を進めるAI)は、GR00T 2のAPI(アプリから呼び出す仕組み)で技能を順番に実行させ、失敗から立て直せます。RoboCasa365、RoboLab、RoboDojo、MolmoSpacesの4つのベンチマーク(性能テスト)では、全カテゴリで上位3位以内とされています。
導入の動きもあります。
ロボットの練習は、実機の前に仮想空間(シミュレーション)で行います。その土台が、オープンソースの学習フレームワーク「Isaac Lab」です。最新の3.0では、エージェントで学習環境を素早く組めるほか、物理エンジンをNVIDIA PhysXとNewtonで切り替えられます。GR00Tのような基盤モデルへの追加学習用ライブラリも加わりました。
Newtonとの統合で、ケーブルや布などの変形する物体や、関節の多いロボットハンドも扱えるようになりました。視覚ベースの器用な操作のベンチマークでは、Isaac Lab 3.0とNewtonの組み合わせが、Isaac Lab 2.3とPhysXに比べて学習処理量が最大2.5倍でした。
Skild AIは、Newton上に作った剛体用の物理ソルバー(計算部分)「STEEL」を発表しました。FlexionやFieldAIなど複数の企業も、NewtonとIsaac Labを使って学習や検証を進めています。
「AlphaNIST」は、Isaac Labで作った実験です。NIST組立タスクボードの20作業(ミリ単位の部品)を、1つの方針で学びました。使った信号は成功か失敗かだけです。
訓練成功率は98%超で、作業ごとに別の方針を作った場合の81%を上回りました。GPU時間は約39分の1です。
背景には、ワシントン大学とNVIDIAの手法「Success-Guided Sampling」があります。成功率が約5割の作業に練習を集中させ、まだ学習途中の技能を伸ばします。100万を超える並列環境まで拡張できるとされています。
判断ガイド
状況ごとのおすすめと理由です。どれを選ぶかは、ご自身の状況で決めてください。
不安Q&A
このページは研究者やパートナー企業向けの技術の紹介で、個人が買える製品としての案内や価格は書かれていません。
出典・blogs.nvidia.com今できることGR00T 2の公式ページで、価格やライセンス、提供開始日の発表が出ているか確かめる
日本での提供や日本語対応については、このページには書かれていません。現時点では発表されていないため、いつ使えるかは分かりません。
出典・blogs.nvidia.com今できることGR00T 2の公式ページで、日本での提供や日本語対応について発表が出ていないか確かめる
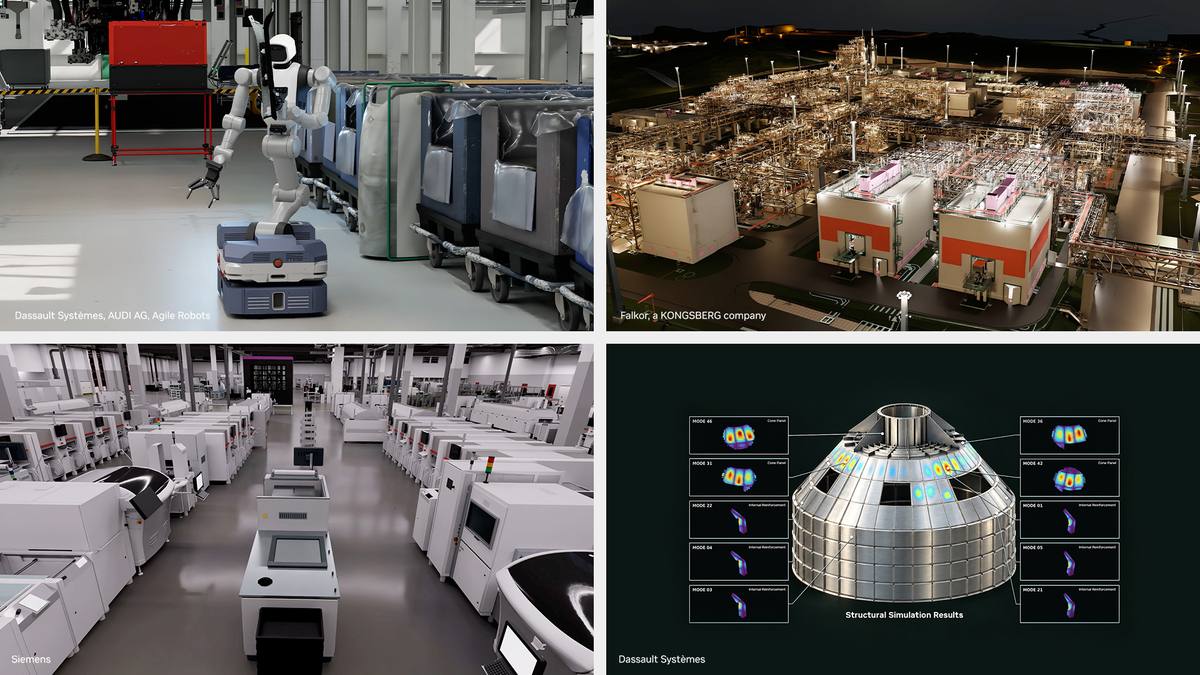
ページには、Foxconnがサーバー製造の工場自動化に適用、Siemensが産業用途で評価を進めていると書かれています。導入時期や影響の範囲は発表されていません。
出典・blogs.nvidia.com今できることNVIDIAのブログで導入例の対象作業や時期が書かれているかを、読み直して確かめる
このページでは、50作業で実演1回なら平均71%、5回なら95%の成功率と書かれています。第三者による検証結果は、このページには示されていません。
出典・blogs.nvidia.com今できること数字を見るときは、評価した作業の数と実演の回数という条件も一緒に確かめる
NVIDIAは、方針を数千通りの条件で並列評価する「Isaac Lab-Arena」の開発者向けプレビュー版0.4を、CoRLで公開します。失敗の原因となる条件も分析できます。
新しいベンチマークは2つです。
UC Berkeleyの「Graph-as-Policy(GaP)」は、エージェントが個々の技能をつないでロボットのプログラムにします。シミュレーションで試して修正する仕組みで、人が確認しやすい形で残ります。Ambi Robotics、Bosch Research、Siemensが活用を検討中です。
同大のKen Goldberg教授は、エージェント型ロボティクスを「1995年のインターネット以来、最もわくわくする技術の進展」と述べています。
NVIDIAは関連して、人間の動画をロボットの実演データに変えるワークフロー「Video to Data」も公開しました。課題は、4D再構築、ロボットへの対応づけ、一人称動画から方針を作る3つです。
過去に報じたFOXでも、Siemensが製造向けAIの検証に関わっていました(NVIDIAの「FOX」記事)。
Isaac Labはオープンソースで、NVIDIAの公式ページでは、Newton、PhysX、Warp、MuJoCoなど複数の物理エンジンに対応するとされています(NVIDIA公式ブログ、11/9確認)。Isaac Lab-Arena 0.4は開発者プレビューです。公式ブログで入手方法を確認するとよいでしょう。
背景
NVIDIAは、ロボットの作業が歩くや転がるといった動きから、ねじ合わせやケーブル接続などの細かい作業へ移っていることを背景に挙げています。
出典・blogs.nvidia.comすぐにできること
ロボット開発者は、Isaac Lab-Arenaの開発者向けページで入手方法を確かめる
研究者は、Video to Dataの課題ページで参加できる課題を確かめる
公式窓口
SMSやメールに書かれた連絡先ではなく、ここにある公式の窓口を使ってください。
NVIDIA Isaac Lab-Arena
公式ページを開く(developer.nvidia.com)Isaac Lab 3.0 リリースページ
公式ページを開く(github.com)Video to Data 課題ページ
公式ページを開く(nvidia-isaac.github.io)発表内容をもとにした一般的な情報です。導入や契約の判断は、公式情報を確かめたうえでご自身で行ってください。
一般向けではなく研究者向けの技術です。開発に関わる人は公式ブログで公開範囲を確認するとよいでしょう。
11/9時点の判定。発表内容をもとにAIで判定しています。最新の提供状況は公式情報をご確認ください。
 同じ話題の記事米研究所Ai2、
前日に出た記事から大きな発表を選び、1本2行でまとめてメールで届けます。無料・いつでも解除できます。
主要企業の大きな発表だけ、1日4回まで。夜22時〜朝7時は鳴らしません。いつでも解除できます。
本記事は公式発表の文章をもとにAIが要約・解説して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元記事を読む制作方法と事実確認の手順は編集方針をご覧ください。誤りのご指摘はお問い合わせから受け付けています。