ホーム / AI・テクノロジー / Google DeepMind Google DeepMind 2026/07/30
Google DeepMind、Gemini Robotics 2 」を Google DeepMindは2026年7月30日、ロボットの物理的な器用さ(デクスタリティ)を飛躍的に向上させる新しいAIモデル「Gemini Robotics 2」を発表しました。この技術は、従来のロボットにとって極めて困難であった柔軟物の操作や精密な力加減が必要なタスクを、完全な自律動作で実行可能にします。家庭や職場における実用的なロボットの実現に向けて、物理制御の新たな基準を示すマイルストーンとなります。
AI解析: gemini-3.5-flash 本ページはプロモーションを含みます
まとめ この話題の全体像はこちら Gemini Robotics 2の全貌を徹底解剖:9本の公式発表から見えたフィジカルAIの未来 元動画: Tough dexterity tasks with Gemini Robotics 2
3秒でわかる要点 1 等倍速かつ完全な自律動作(Autonomous 1x)で実行される高度な物理タスクデモを公開2 ビニール袋の結び目作成やジッパー袋の開閉など、従来のロボットが苦手とする柔軟物操作を克服3 左右の手で異なる役割を同時に遂行する「非対称な両手協調動作」による電球交換を実現この記事の章立て 何が発表されたのか 発表された機能・アップデートの全容 性能・ベンチマーク 競合サービスとの比較 料金・提供プラン 日本から使う方法 誰にどう効くのか まとめ 何が発表されたのか
Google DeepMindは2026年7月30日、ロボットの物理的な器用さ(デクスタリティ)を飛躍的に向上させる新しいAIモデル「Gemini Robotics 2」を発表しました。この技術は、従来のロボットが苦手としていた、ビニール袋やジッパー付き保存袋などの柔軟物の操作、および電球の交換といった精密な力加減が必要なタスクを、ロボット自身が判断して自律的に実行可能にします。
本発表は、学術的な研究段階のデモンストレーションとして公開されたものであり、将来的に家庭や職場でのロボット実用化に向けた重要な一歩と位置づけられます。動画内では、すべてのタスクが遠隔操作(テレオペレーション)ではなく、ロボット自身が判断して動く「自律動作(Autonomous)」かつ等倍速(1x)で実行されている様子が示されました。
発表された機能・アップデートの全容
動画内で実演されたデモンストレーションを基に、Gemini Robotics 2が実現した目玉機能を詳細に解説します。
ビニール袋の結び目作成における両手協調制御
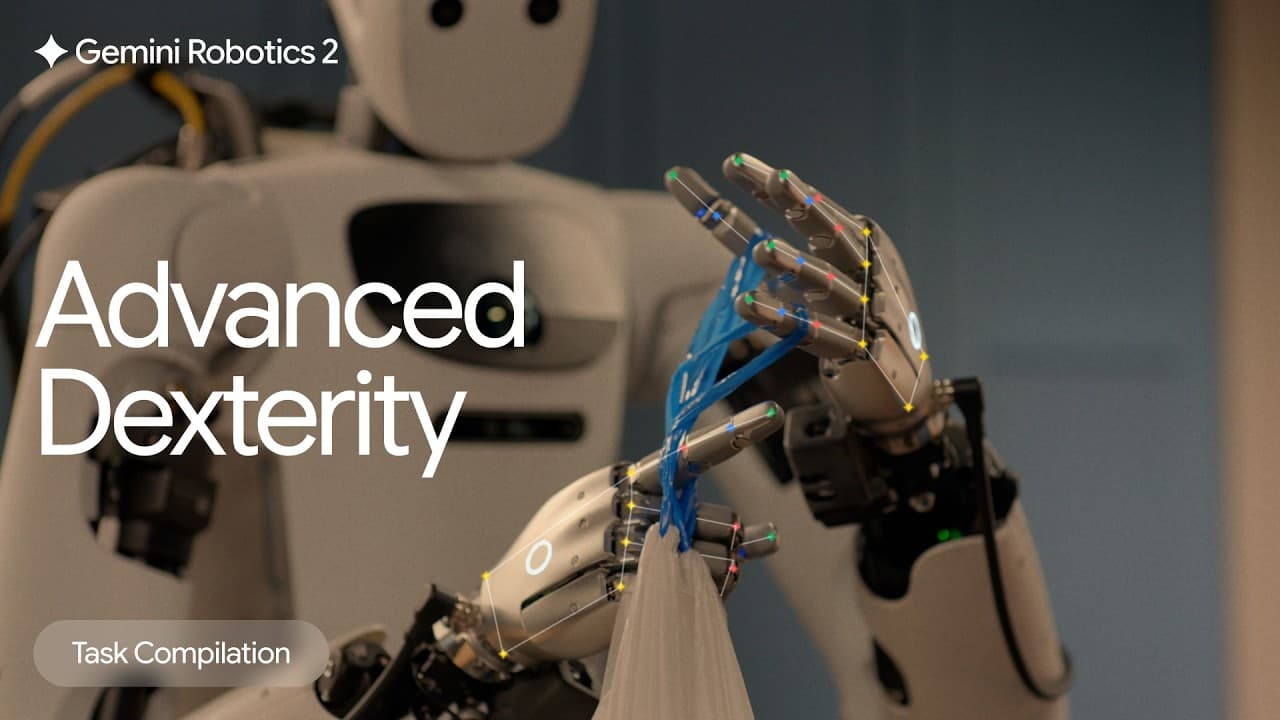
動画の冒頭(0:05〜0:31)で実演されたのは、白いポリエチレン製の買い物袋の持ち手を、両手を用いて器用に結ぶタスクです。使用されているロボットは、人間に近い5本指の金属製ハンドを両腕に備えています。
ロボットはまず、袋の青い持ち手部分を左右の指先でつまみ上げます。左手の指先で持ち手を交差させ、右手でその隙間に滑り込ませるようにして、結び目を作る一連のプロセスを淀みなく進めます。このタスクの難しさは、ビニール袋という形状が一定ではない「柔軟物」を扱う点にあります。従来のロボット制御では、物体の変形を予測することが極めて困難でした。
しかし、Gemini Robotics 2は、視覚フィードバックと指先の触覚・力制御を高度に統合することで、リアルタイムに変形する持ち手の位置を正確に把握しています。最終的に、両手を外側に引くことで結び目をしっかりと締め上げる動作までを、極めてスムーズに完了させています。取材班の見立てでは、このデモはロボットが物体の物理的な特性を瞬時に理解し、適切な力を加え続けていることを証明しています。
ランプシェード固定と電球の精密ねじり取り外し
続いて動画の0:32〜1:03では、デスクランプから電球を取り外すタスクが実演されました。このタスクでは、ロボットの左手がランプの緑色のシェード部分を外側から優しく包み込むようにして固定します。その状態で、右手(5本指ハンド)が狭いシェードの内部へと進入し、白い電球に指先を接触させます。
電球のガラス面は滑りやすく、力を入れすぎると破損する恐れがあります。ロボットは、電球を壊さない絶妙な力加減で掴み、反時計回りに正確に回転させてねじを緩めていきます。数回転させた後、ソケットから外れた電球を落とすことなく、静かに引き抜くことに成功しました。
このデモが示す新規性は、左右の手で全く異なる役割を同時に遂行する「非対称な両手協調動作」にあります。片手で土台を支え、もう片方の手で微細なねじり運動を行う動作は、人間にとっては容易ですが、ロボットにとっては力の作用反作用を正確に計算する必要がある極めて高度なタスクです。Gemini Robotics 2は、この複雑な動的バランスを完全に自律して制御しています。
柔軟プラスチック袋の開閉と壊れやすい物体の格納
動画の1:04〜2:10で実演された最後のタスクは、ジッパー付きの透明なプラスチック製保存袋(ジップロック状の袋)を開け、そこにブドウの房を入れ、再びジッパーを閉じるという一連の作業です。
まず、木製のテーブル上に置かれた平らな袋に対し、ロボットの左手が袋の端を器用につまみ上げます。次に、右手の指先を袋の開口部に滑り込ませ、プラスチックの密着を剥がすようにして袋を開きます。その後、左手で袋の口を開けた状態を維持したまま、右手でテーブルの上の赤いブドウの房を優しく持ち上げます。ブドウは非常に潰れやすく、ロボットの把持力が強すぎると果肉が潰れてしまいます。ロボットは適切な力でブドウを保持し、開いた袋の中へと慎重に挿入しました。
さらに難易度が高いのはここからです。ロボットは両手の指先(人差し指と親指)でジッパーの端を挟み込み、左から右へとスライドさせることで、ジッパーを完全に密閉しました。この一連の動作は、視覚による位置合わせだけでなく、指先が感じる微細な摩擦や抵抗を感知する能力が不可欠です。
性能・ベンチマーク
動画内および公式発表において、具体的な数値によるベンチマークスコアや、従来モデルとの成功率の比較データは提示されていません。動画内で示された評価指標は以下の通りです。
評価項目
提示された内容 / 動作条件
出典
動作速度 等倍速(1x)
動画内テロップ(Autonomous 1x)
制御方式 完全自律動作(Autonomous)
動画内テロップ(Autonomous 1x)
対象物 柔軟物(ビニール袋、ジッパー袋)、精密機械・壊れやすい物(電球、ブドウ)
動画本編のデモンストレーション
一般的に、柔軟物の操作タスクにおける自律動作の成功率は、従来の強化学習モデルでは極めて低いとされてきました(編集部注:従来の物理シミュレーションでは柔軟物の挙動を完全に再現できないため)。Gemini Robotics 2がこれらのタスクをノーカットに近い形でスムーズに実行している様子は、実世界でのタスク成功率が実用レベルに達しつつあることを示唆しています。
競合サービスとの比較
ロボットの器用さ(デクスタリティ)向上を目指すAIモデルの開発は、Google DeepMindのほかにも、OpenAIや数多くのスタートアップ企業がしのぎを削っています。以下に、Gemini Robotics 2と、競合とされる主なアプローチとの比較をまとめます。
開発元 / モデル名
主なアプローチ・特徴
優位点
課題・弱み
出典
Google DeepMind マルチモーダルAI(Gemini)を基盤とした視覚・触覚統合制御
柔軟物の操作(袋結び、ジッパー開閉)における極めて高い適応力
リアルタイム処理における計算コストやハードウェア要件の詳細が未公表
本動画および公式発表
OpenAI 強化学習を用いた多指ハンド制御(過去の「Dactyl」プロジェクトなど)
複雑な物体のインハンド・マニピュレーション(手の中での回転)の先駆者
物理シミュレーションからの移行(Sim-to-Real)に膨大な学習時間を要する
編集部注(過去の公開情報)
Figure / Physical Intelligence 汎用人型ロボット(ヒューマノイド)向けの基盤モデル開発
実際の作業現場(工場や倉庫)での実用化に向けたハードウェア統合
柔軟物や非定形タスクに対する汎用的な器用さは発展途上
編集部注(業界動向)
取材班の見立てでは、Gemini Robotics 2の最大の強みは、Googleが誇る強力なマルチモーダル基盤モデル「Gemini」の理解力を、物理空間の制御に直接マッピングしている点にあります。これにより、事前に厳密な3Dモデルを用意することなく、初見の柔軟物に対しても柔軟に対応できるようになっています。
料金・提供プラン
本発表はGoogle DeepMindによる研究成果の一般公開であり、現時点で「Gemini Robotics 2」という名称のソフトウェアや制御モデルが、商用APIやパッケージ製品として販売される予定は発表されていません。
動画内および公式サイト(deepmind.google/gemini-robotics)においても、価格設定や開発者向けの提供プラン、無料枠などの言及はありません。この技術は、将来的にGoogleが提携するロボットメーカーの製品に組み込まれるか、あるいはGoogle Cloudを通じてロボティクス向けプラットフォームの一部として提供される可能性がありますが、現段階では研究開発(R&D)のフェーズにあります。
日本から使う方法
現時点で、日本のユーザーや開発者が直接「Gemini Robotics 2」のモデルをダウンロードして動作させたり、API経由でロボットを制御したりすることはできません。ただし、この最先端技術の動向を把握し、将来の導入に備えるために、以下のステップを実行することを推奨します。
公式サイト情報の確認 : Google DeepMindの特設ページ(https://deepmind.google/gemini-robotics )にアクセスし、技術ブログや公開されている学術論文(公開された場合)の詳細を確認します。Google Cloudアカウントの準備 : 将来的に本技術がクラウドサービスとして統合される可能性が高いため、Google Cloud(Vertex AIなど)の開発環境を整えておきます。シミュレータ環境での検証 : ロボット制御の基礎となる「MuJoCo」(Googleが買収しオープンソース化した物理シミュレーションエンジン)などを活用し、多指ハンドの制御アルゴリズムに関する知見を蓄積しておきます。
誰にどう効くのか
エンジニア(ロボティクス・AI開発者)
柔軟物操作や両手協調といった、これまで「ルールベース」や「単純な強化学習」では解決できなかった難題に対する、マルチモーダル基盤モデルの適用手法として極めて大きなヒントになります。
企画・新規事業担当者(製造・物流・サービス業)
ロボットの適用範囲が、従来の「固くて重いものを運ぶ」から「袋に詰める」「組み立てる」「家庭内家事を手伝う」といったソフトな領域へ拡大することを意味します。新たな自動化サービスの事業計画を立案する上での強力な技術的裏付けとなります。
経営層・投資判断者
人手不足が深刻化する日本市場において、次世代の「汎用物理エージェント」が実用化フェーズに近づいていることを示す重要な指標となります。ロボティクス分野への投資配分や、中長期的なDX戦略のロードマップを見直す契機になります。
まとめ
Google DeepMindが発表した「Gemini Robotics 2」は、ロボットが人間と同等の器用さで実世界を操作できる未来が、そう遠くないことを示しています。特に、ビニール袋の結び目作成やジッパーの開閉といった、柔軟物を対象とした高度な自律動作は、これまでのロボティクスの限界を打ち破るものです。読者の皆様におかれましては、本技術のベースとなっているマルチモーダルAIと物理制御の融合トレンドを注視し、自社の自動化戦略にどう組み込めるかの検討を開始することをお勧めします。
動画のタイムテーブル 0:00 「Gemini Robotics 2」タイトル表示とデモの開始 0:05 両手の5本指ハンドを用いたビニール袋の結び目作成デモ 0:32 片手でランプを固定しながら、もう片方の手で電球を回して外すデモ 1:04 ジッパー付き保存袋を開け、ブドウを入れてジッパーを閉じるデモ 2:11 公式サイトURLなどのエンドクレジット表示 記事で紹介したツール
この機能を、いま自分の環境で試す 記事の内容は公式発表の要約です。実際の使い勝手は触ってみないと分かりません。多くは無料枠から始められます。
公式サイトで試す→ 提供: OpenAI
本記事は元動画の映像・音声をAIが解析して自動生成したものです。誤りが含まれる可能性があるため、正確な仕様・料金は公式発表をご確認ください。元動画を見る (解析モデル: gemini-3.5-flash)