この取り組みは、プラントやユーティリティ設備を管理する事業者向けです。一般の消費者が申し込んだり、使ったりするサービスではありません。発表では、料金や契約が変わるといった話にも触れていません。
東京ガスエンジニアリングソリューションズ(TGES)とマクニカは、日常点検へのフィジカルAI(現実の機械を自分で判断して動かすAI)の活用に向けた基本合意書(MOU)を結びました。東京ガスの発表によると、両社は共同実証を始めます。
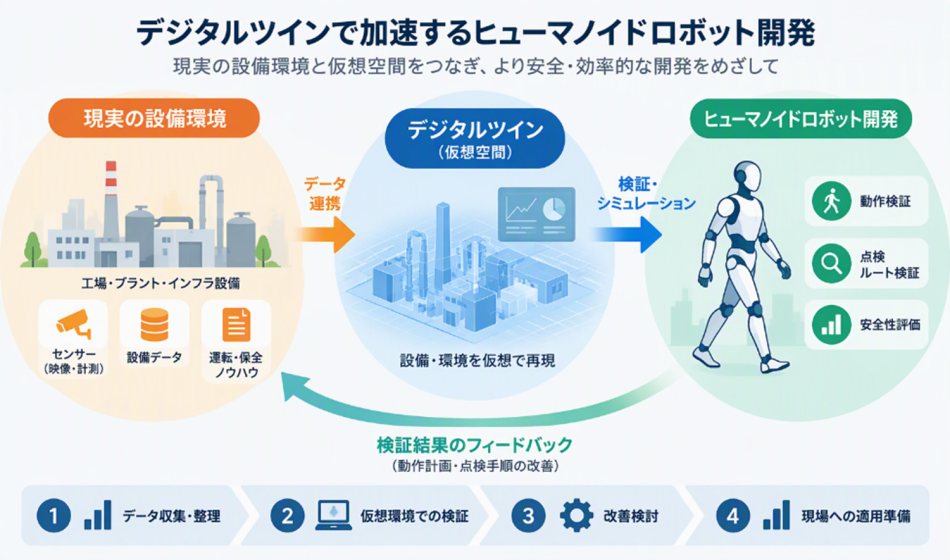 画像:東京ガス(公式発表)
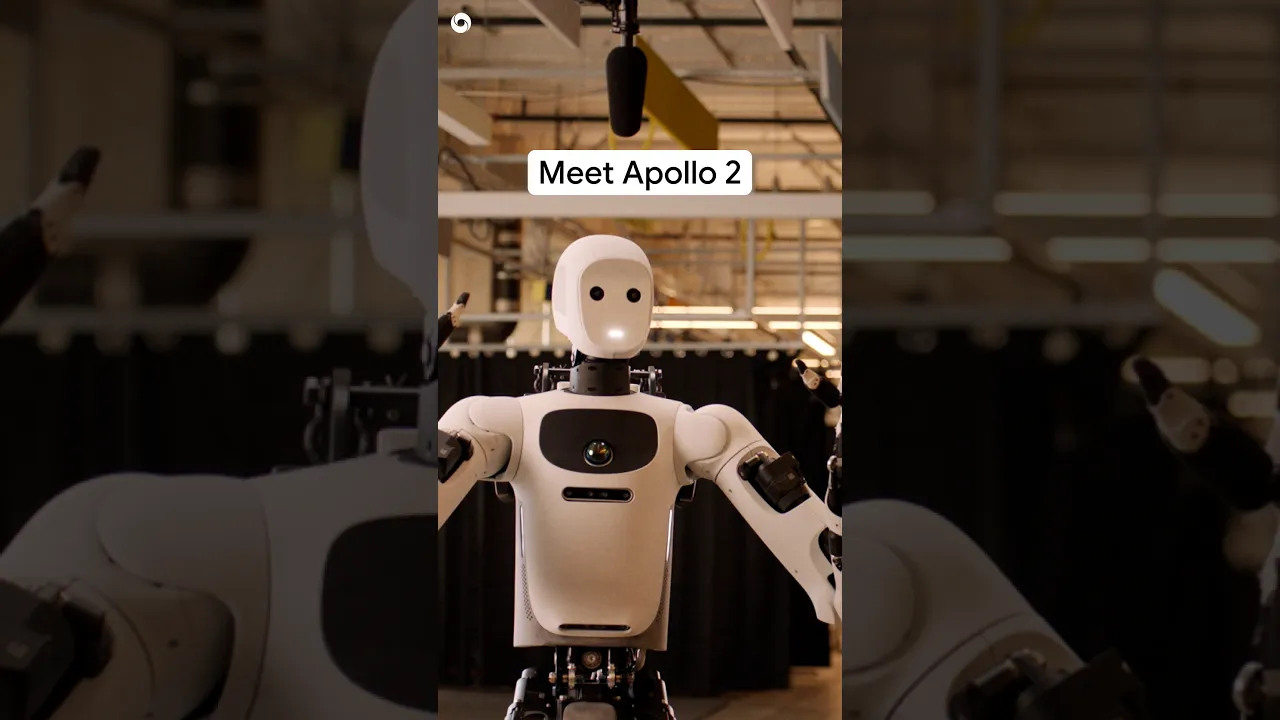
人型ロボットで、既存の設備に合わせる
実証の目的は、人型ロボットが日常点検に使えるかを確かめることです。将来は、ロボットによる自律点検の実現をめざします。
TGESは、半世紀以上にわたる地域冷暖房の運用・保守(O&M)や、オンサイトエネルギーサービスの運用管理で培った点検の知見と運用ノウハウを持ちます。マクニカは、AIとロボティクスの技術を持ちます。両社はこの2つを組み合わせます。
最初に確かめるのは、自律歩行などの基本動作です。そのあと、検証の対象を巡視、情報取得、設備操作へと段階的に広げます。最終的には、人とロボットが協働する点検の形を確立したいとしています。
人型を選ぶ理由は、設備の作りにあります。既設の設備は、人が移動して操作する前提で設計されています。階段、段差、扉、狭い通路があり、スイッチも人が押す位置に置かれています。
人と同じ形や可動域を持つロボットなら、設備を大幅に改修せずにこうした環境へ適応できると、両社は説明しています。将来は、巡視や情報取得から設備の操作までを担うことをめざします。
仮想空間で学習し、実機に戻す
検証では、デジタルツインを使う想定です。デジタルツインは、現実の設備を仮想空間に再現した環境のことです。
3Dレーザースキャンで取った実設備の環境データと、NVIDIA Omniverseのライブラリを使って構築します。Omniverseは、ロボットの動作学習やシミュレーション、検証を可能にするNVIDIAの開発基盤です。
現場で取ったデータをシミュレーションに反映し、仮想空間での学習・検証の結果を実機に戻します。この往復はSim2Real(仮想環境で学習・検証した動作や制御を現実で使う手法)と呼ばれ、ロボットの動作精度を段階的に高めます。
仮想空間では、複数のロボットを並行して動かすシミュレーションも使います。学習と検証の効率を上げるためです。
背景にあるのは、24時間稼働の現場の人手不足
設備を安定して動かすには、日々の巡視、計器の確認、外観の確認、記録が欠かせません。一方、24時間稼働する現場では、点検人員の確保、熟練技能の継承、夜間・休日業務の負担が課題になっています。
両社は、人の作業をそのままロボットに置き換えるとは考えていません。移動、確認、記録といった定型業務をロボットが担い、人は異常の判断、原因の分析、改善の立案、保全計画といった高度な業務に集中する運用への転換が必要だとしています。
両社の役割分担
TGESは、エネルギープラントの現場とユースケース(使う場面)を提供し、現場のニーズに基づいて要件を定めます。設備ごとに蓄積してきた点検ポイントや管理基準は、ロボットの点検計画や取得データの評価に反映します。熟練者の動作、視点、点検順序も、学習に必要なデータとして整理します。
マクニカは、AIモデルの開発、データ収集の基盤、シミュレーション環境の構築を担います。NVIDIAをはじめとする技術パートナーとの連携も進めます。シミュレーションと実機検証を繰り返し、自律化に向けたデータと知見をためます。
日程と今後の広げ方
2026年度中に実証計画をつくる予定です。そのうえで、リスクを抑えられる試験環境から基本動作の検証を始めます。
得られた知見をもとに適用範囲を段階的に広げ、2030年頃を見据えたプラント設備の自律点検の実現をめざします。ロボットメーカーをはじめとする複数の企業と技術協力を進め、多様な業種・業態の設備管理の課題解決に向けた提案も視野に入れています。