何が発表されたのか
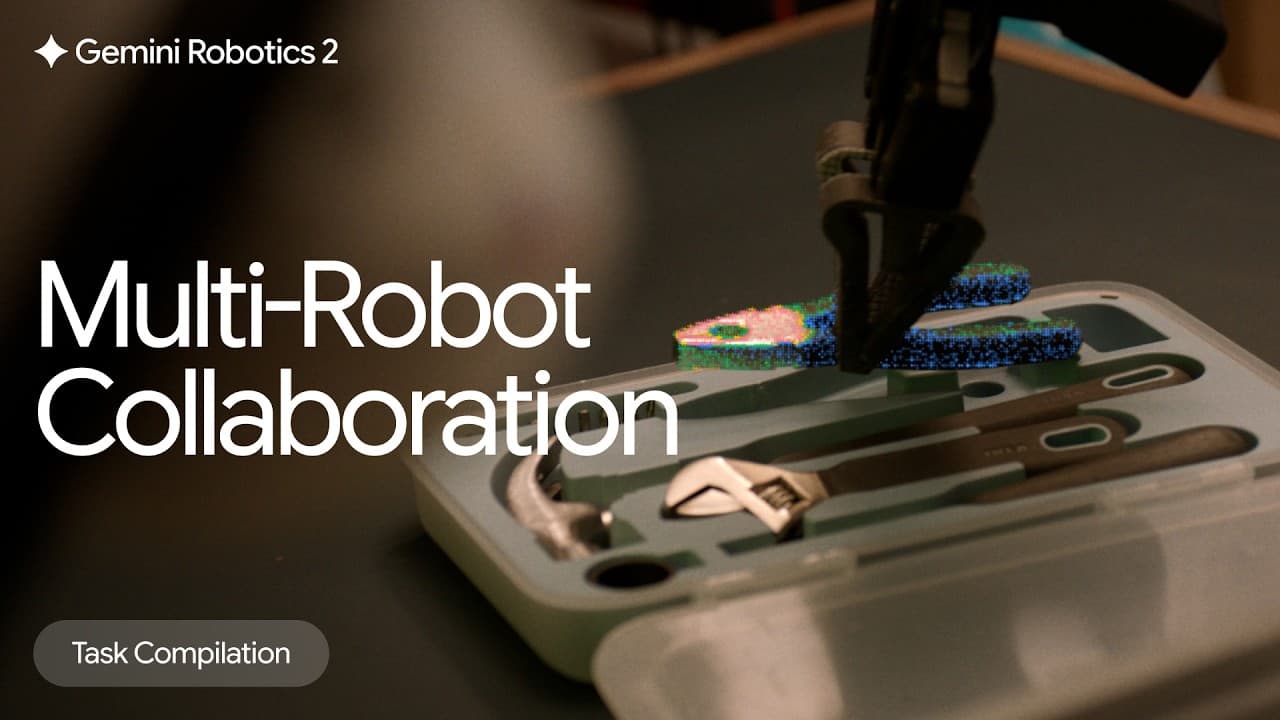
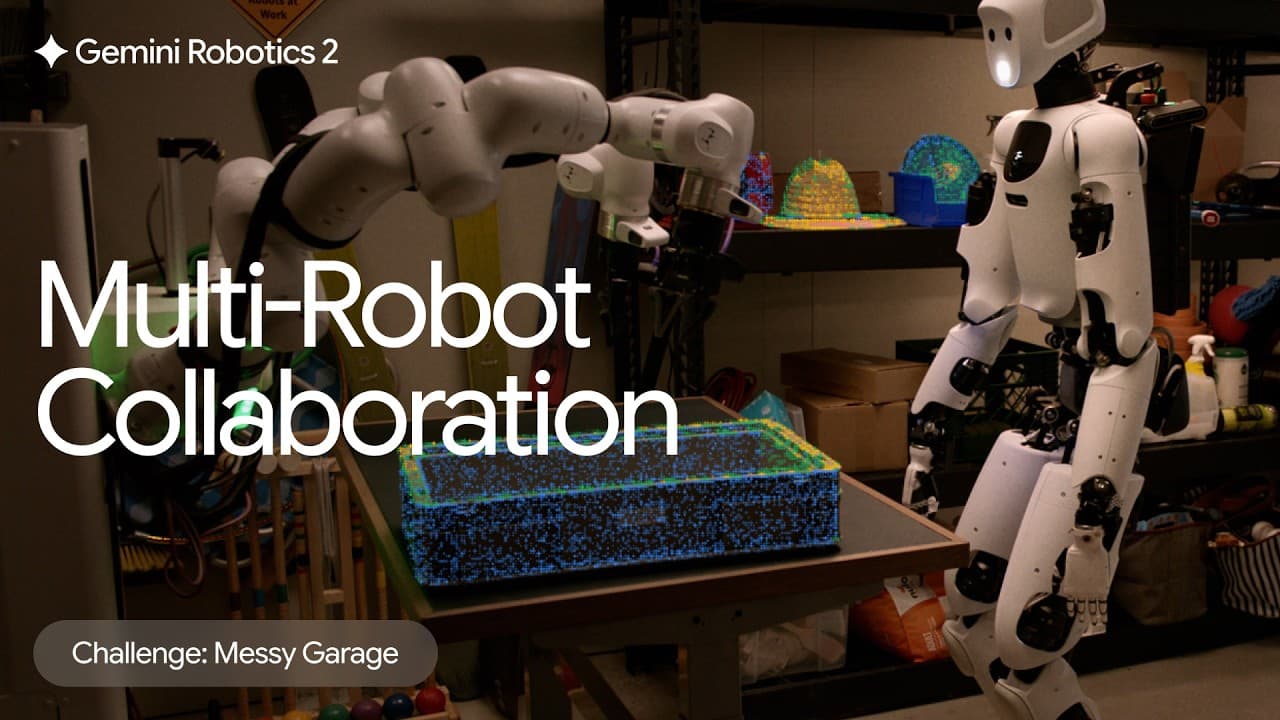
米Google DeepMindは2026年7月30日、ロボット制御用AIモデルの最新版「Gemini Robotics 2」を公開しました。今回の発表における最大のマイルストーンは、異なるハードウェア構成を持つ複数のロボットが、言語による意思疎通を通じて自律的に役割を分担し、一つの複雑なタスクを共同で解決する「マルチロボット協調(Multi-Robot Collaboration)」の実装です。
本システムは、中央集権的な単一のコントローラーで全ロボットを一括制御する従来の手法とは異なります。それぞれのロボットが個別に「Gemini Robotics 2」のAIスタックを実行し、互いにエージェントとして対話しながらリアルタイムに協調動作を行います。現段階では高度な研究デモの位置づけですが、物理世界で動作するAIエージェントの実用化に向けた極めて重要な一歩となります。
発表された機能・アップデートの全容
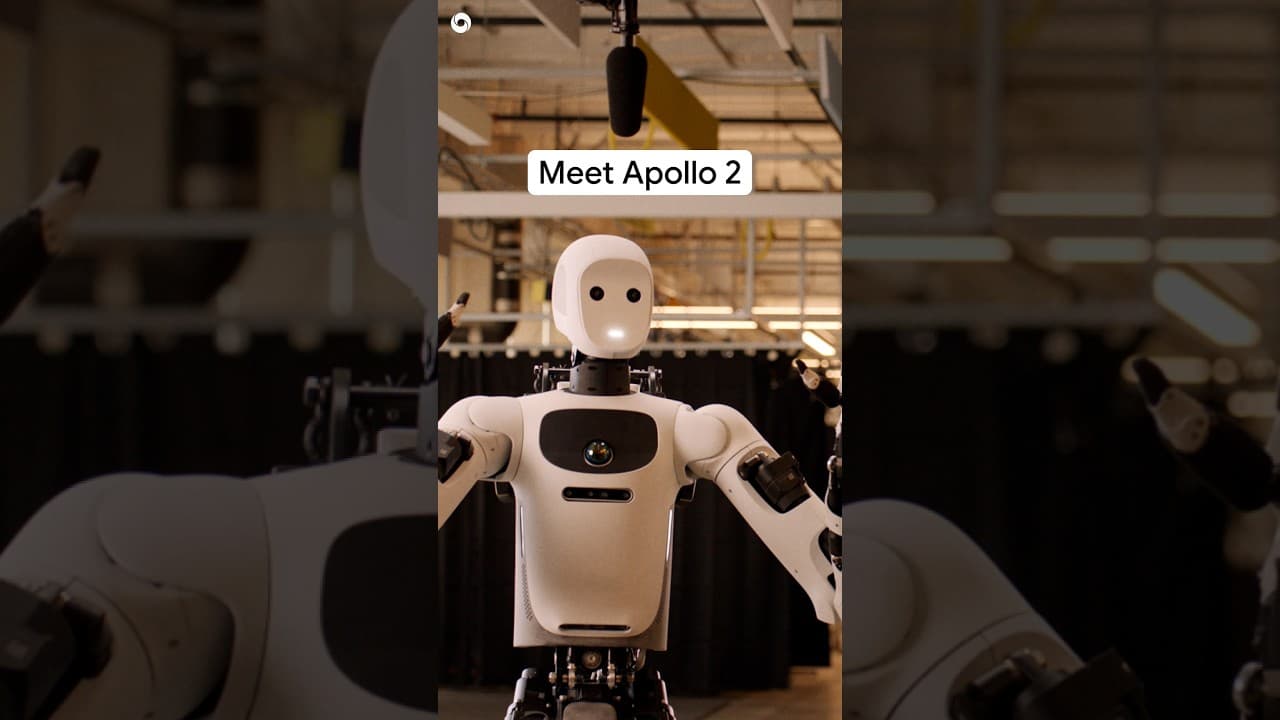
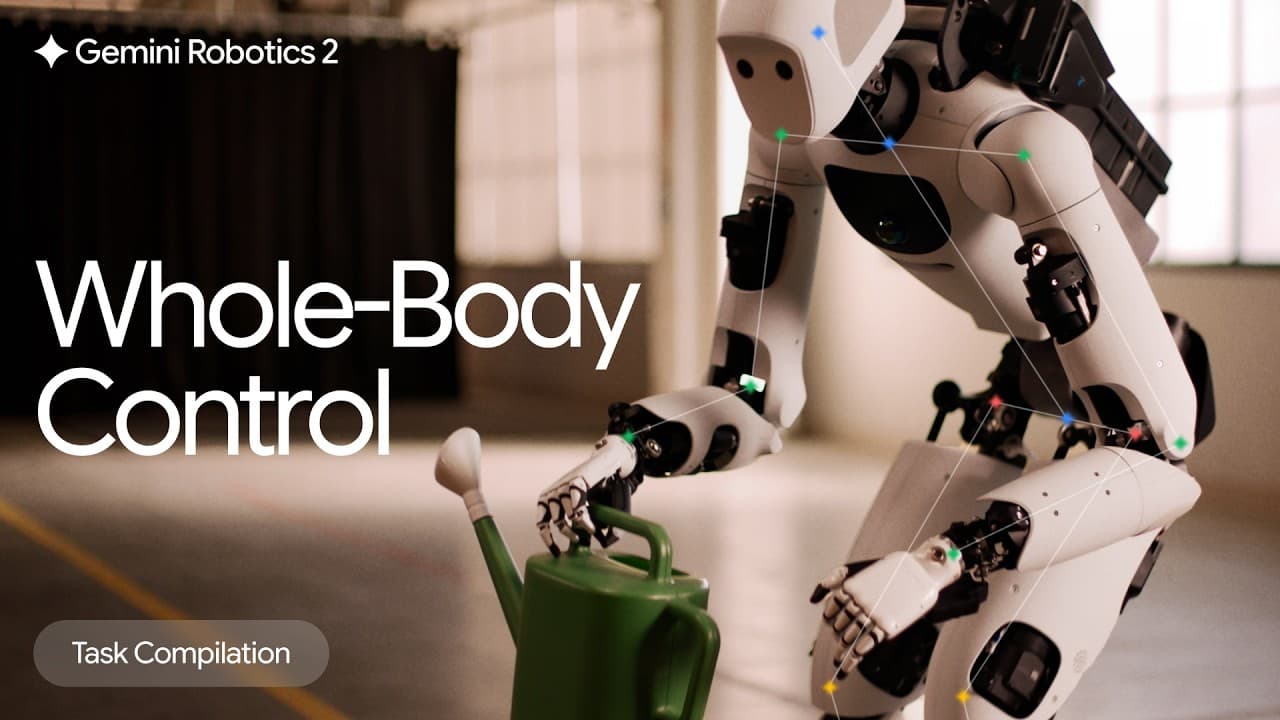
動画内で示されたデモは、雑然としたガレージの片付けを行う「Messy Garage」チャレンジです。ここでは、二足歩行ヒューマノイドロボット「Apollo」((編集部注)米Apptronik社製ハードウェア)と、卓上に固定された双腕ロボット「Duo」の2台が協調して作業を行います。映像から確認できる主要機能は以下の5点です。
複数ロボットによる自律的な役割分担(マルチロボット協調)
人間から大まかな指示を受け取ると、ロボットたちは自律的にタスクを分解し、どちらが何を担当すべきかを判断します。動画内では、移動能力を持つApolloが棚への物品搬送を担当し、固定式で器用な手先を持つDuoが工具のキッティングを担当するという、ハードウェアの特性に応じた最適な役割分担がリアルタイムに行われました。
言語を介した人間・ロボット間の双方向インターフェース
人間とロボット、さらにはロボット同士が自然言語でコミュニケーションを行います。Google DeepMindでロボティクス応用機械学習部門のシニアディレクターを務めるStuart Bowers(スチュアート・バワーズ)氏が、マイクを通じて以下の通り指示を出しました。
「Hey Apollo, can you help me tidy up my garage, and when you're done, I want to put all the tools back in their kit?」(ヘイ、アポロ。ガレージの片付けを手伝ってくれるかい?終わったら、すべての工具をキットに戻してほしいんだ)
これに対しApolloは、音声と頭部のディスプレイを通じて「Let's grab the scrubbing mit and the white transparent spray bottle together...」(スクラビングミットと白い透明なスプレーボトルを一緒に持って……)と、具体的な実行計画を人間に提示して作業を開始します。
ロボット間のタスク引き継ぎと言語コミュニケーション
Apolloは自らの作業を進める一方で、自身では実行が困難な精密作業をDuoに言語で依頼します。ApolloはDuoに対し、画面上のチャットUIを介して以下のメッセージを送信しました。
「Hey Duo, kit all tools in the bin, close the kit, and put the kit back into the bin.」(ヘイ、Duo。ビンの中にあるすべての工具をキットに収めて、キットを閉じ、そのキットをビンに戻して)
Duoはこの依頼を解釈し、即座に「On it」(了解)と応答して作業を引き継ぎました。このように、ロボット同士が明確な意思疎通を行いながらワークフローを構築します。
1センチメートル未満の精度を要求する精密なキッティング制御
Duoは、グリッパーを用いてバラバラに置かれた工具(プライヤー、レンチ、ハンマー、ドライバーなど)を正確に識別し、専用ケースの型に狂いなくはめ込んでいきます。Bowers氏は「一般的なビンへの物品投入タスクでは、最後の1センチメートルの精度はそれほど重要ではありません。しかし、ここでのキッティング作業においては、タスク完了のためにその精度が極めて重要になります」と説明します。Gemini Robotics 2は、大まかな行動計画を立てる「高レベル推論」だけでなく、ミリメートル単位の精密な「低レベル制御」も高い次元で両立させています。
分散型ニューラルネットワークによる自律推論(オーケストレーション)
本システムは、単一の巨大なAIが全ロボットを集中制御しているわけではありません。Bowers氏は技術的なブレイクスルーを次のように解説しています。
「Rather than having one neural network that controls both robots, each have their own copy and they're doing their own individual thinking, and they're actually orchestrating through reasoning.」(1つのニューラルネットワークが両方のロボットを制御するのではなく、それぞれが自身のコピーを持ち、個別に思考を行っています。そして、推論を通じて実際に協調動作をオーケストレーションしているのです)
各ロボットが独立したエージェントとして振る舞うため、システム全体の冗長性と拡張性が大幅に向上しています。