要約版:専門用語を控えて説明しています
何が新しいの?
従来の自動運転バスを新しいルートに走らせるには、高精度3次元地図(HDマップ)と呼ばれる事前の準備に多くの時間とコストがかかっていました。
今回の実証では、マップを作らずにカメラ映像からリアルタイムで周りの状況を認識する「HDマップレス型」のシステムを採用しています。
これにより、新しい地域やルートへの展開にかかる負担を軽くできる可能性を検証します。
実証の進め方
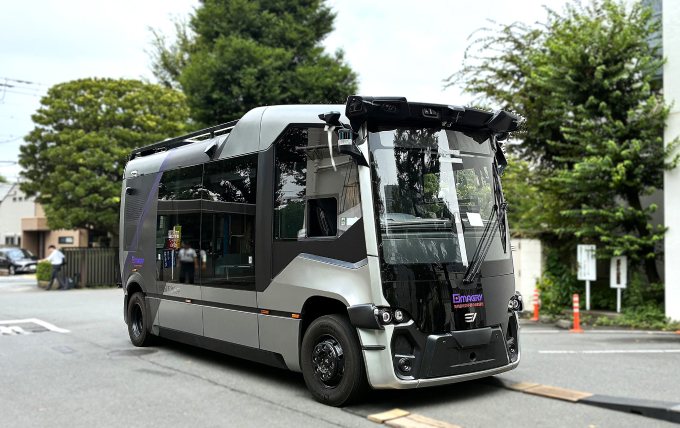
車両はeVersum社製の自動運転バスを使用します。
2026年12月から構内での走行試験を進め、2027年2月からはドライバーが乗車する自動運転レベル2で公道での走行をスタートする計画です。
自動運転サービスを新しい地域やルートへ広げる際には、課題がありました。その課題とは、道路環境に応じたシステムの調整や地図の整備に、多くの時間とコストがかかることです。
今回の実証では、こうした導入時の負担をどの程度軽減できるかを実際の公道環境で検証します。
採用するシステムと車両の特徴
本実証では、イスラエルのImagry社が開発した自動運転システム(ADK)を、eVersum社製の自動運転バスに搭載します。
Imagryのシステムの特徴は、事前に作成した高精度3次元地図に依存しない点です。LiDAR(ライダー:レーザー光で周囲を測るセンサー)にも依存しません。
カメラ映像からリアルタイムに周囲の状況を認識・再構成します。認識した情報に基づくルート指示に従って、走行経路や動作を判断します。
また、本システムはハイブリッド方式を採用しています。学習したAI(人工知能)モデルによる認識や経路計画と、停止・優先通行・制限速度といった交通ルールを組み合わせています。
認識や制御などの機能をモジュール化しています。そのため、日本特有の信号機検知など、課題に応じた部分的な改良もしやすい構成になっています。
実証の内容とスケジュール
公道走行は、ドライバーが乗車する自動運転レベル2から開始する予定です。日本国内の左側通行や信号機、交通規制への適合状況、走行品質、安全性を評価します。
また、技術的課題を洗い出します。対象は、路上駐車や歩行者、自転車など多様な交通環境への対応能力です。AIによる判断の検証可能性や、悪天候や夜間における認識性能も含みます。
実証の主なスケジュールは次のとおりです。
- 2026年12月7日:車両納車予定
- 2026年12月〜:システム調整および構内での走行試験
- 2027年2月〜:公道走行開始(自動運転レベル2)
- 2027年4月〜:走行評価と課題の取りまとめ開始
なお、本車両やHDマップレス型の自動運転バスに関する取り組みは、「NTT R&D FORUM 2026―Mehr Licht!」でも展示される予定です。開催は2026年11月18日から20日までです。
不安Q&A
いつ、どこで、運転手は乗るのか
Q自動運転バスに、運転手はいなくなるの?▾
公道での走行は、最初はドライバーが乗車する自動運転レベル2から始める予定です。日本の左側通行や信号機への適合、安全性を評価します。
出典・ntt-mobility.com今できること実証の開始や続報は、NTTモビリティのニュース一覧で確認しましょう。最新の発表を待つのが確実です。
Q近所の道で自動運転バスを見かけるようになる?▾
実証は2027年2月から、武蔵野研究開発センタ周辺の公道を含む Co-Creation Hub で行われます。新しいルートへの展開能力も検証されますが、商用運行は交通事業者と連携して目指すとされています。
出典・ntt-mobility.com今できること実証の場所や時期を知りたいときは、NTTモビリティのニュース一覧で最新の発表を確認しましょう。
Q雨の日や夜間でも安全に走れるの?▾
悪天候時や夜間の認識性能は、商用化に向けた技術的課題として評価される予定です。公道走行の安全性も評価の対象に含まれています。
出典・ntt-mobility.com今できること走行評価と課題の取りまとめは2027年4月から始まると示されているので、その後の発表を待ちましょう。
Q個人でも問い合わせできる?▾
個人の方からのお問い合わせは承っていないとされています。お問い合わせは、ご意見・お問い合わせなどの入力必須項目を埋めて送る形式です。
出典・ntt-mobility.com今できること会社や団体として問い合わせる場合は、お名前・会社名・部署名・都道府県・返信アドレスを揃えてから送りましょう。
Q今回の公道実証はどこで行われますか?▾
NTT武蔵野研究開発センタ周辺の公道を含む自動運転実証フィールド“Co-Creation Hub”で行われます。